雷達模組
- 10.525GHz都卜勒雷達模組 RADAR10.525G|76µA低功耗・32米移動偵測
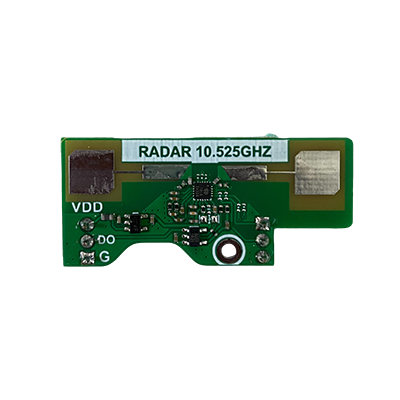
- RADAR10.525G
- 路燈及室內感應照明、移動警報觸發與自動控制設備開發。
- 10525
- 44*19.5
10.525GHz都卜勒雷達模組 RADAR10.525G|76µA低功耗・32米移動偵測
查看詳細
- 超低功耗雷達模組 RADAR10GATDUL|76µA・32米人體移動偵測・攝影機喚醒
- RADAR10GATDUL
- 無線通訊、家電產品、工業控制
- 10.525GHz
- 44.32*17.25
超低功耗雷達模組 RADAR10GATDUL|76µA・32米人體移動偵測・攝影機喚醒
查看詳細
- 5.8GHz長距離雷達模組 RADAR5.8GATO|40米人體移動偵測・超低電流
- RADAR5.8GATO
- 無線通訊、家電產品、工業控制
- 5.8GHz
- 33.02*19.55
5.8GHz長距離雷達模組 RADAR5.8GATO|40米人體移動偵測・超低電流
查看詳細
- 智能馬桶雷達模組 RADAR5.8G Toilet|5.8GHz・自動掀蓋沖水感應
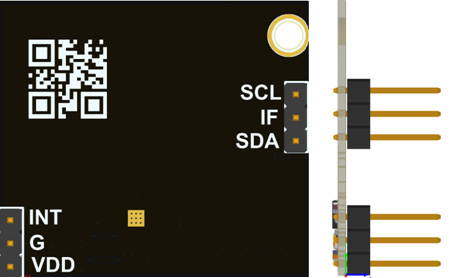
- RADAR5.8G Toilet
- 無線通訊、家電產品、工業控制
- 5.8GHz
- 33.63*30.25
智能馬桶雷達模組 RADAR5.8G Toilet|5.8GHz・自動掀蓋沖水感應
查看詳細
- 8.5GHz都卜勒雷達模組 TRW-10GHz|10dBm・50米長距離移動偵測

- TRW-10GHz
- 無線通訊、家電產品、工業控制
- 8.5GHz
- 33.8*30*6
8.5GHz都卜勒雷達模組 TRW-10GHz|10dBm・50米長距離移動偵測
查看詳細
- 5.8GHz都卜勒雷達模組 TRW-5.8G|IF輸出・自動門與感應燈
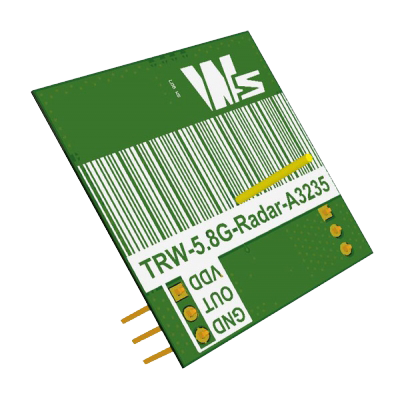
- TRW-5.8G
- 室內感應照明、自動門觸發、設備移動感測與節能控制開發。
- 5.8GHz
- 33*29.5
5.8GHz都卜勒雷達模組 TRW-5.8G|IF輸出・自動門與感應燈
查看詳細
- 63GHz毫米波雷達測距模組 Radar 63GHZ-3X3|3cm解析度・窄波束
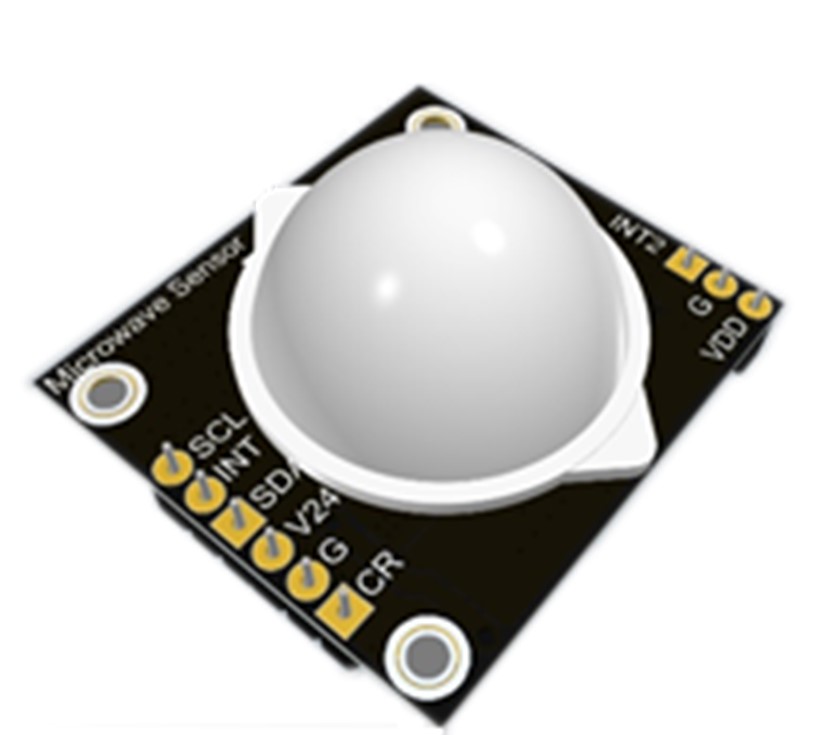
- Radar 63GHZ-3X3
- 微波測距、智能馬桶
- 63GHz
63GHz毫米波雷達測距模組 Radar 63GHZ-3X3|3cm解析度・窄波束
查看詳細
RD‑358 434MHz 車庫門/鐵捲門控制器車庫門控制、升降機控制434MHz70*90*33/upload/智慧車庫門控制器.png
RD-358BT 藍牙車庫門/鐵捲門控制器|App與433MHz遙控住宅車庫、民宿短租、店面鐵捲門、倉儲出入口與商業設備門;藍牙App/相容遙控器操作、近期操作記錄及維護管理。433MHz85*65*25/upload/藍牙智能門控制器-YLeB.png
WiFi鐵捲門控制器 有影像 RD358-CAM|手機App開關鐵捲門・車庫門、訪客限時分享WiFi鐵捲門、手機App遠端開關、門口影像、民宿房客限時開門、店面與倉庫鐵捲門Wi-Fi 2.4GHz
BLE/upload/RD358-CAM影像門控主機.png
推薦RADAR10GATDUL:76 µA 超低功耗、偵測 32 公尺
可放進電池攝影機、視訊門鈴與野外相機,平時只有雷達常駐偵測,有人走過才以 INT 輸出喚醒主系統,不必時時耗電;也可在防盜器中搭配 PIR 做雙鑑偵測,兩者同時觸發才報警,減少誤報。
看 RADAR10GATDUL
雷達測距:靠回波時間算出距離
雷達測距是由雷達發射電波,電波碰到物體後反射回來,模組量測來回時間(毫米波 FMCW 雷達則量測頻率差),換算成與物體的距離。和只判斷「有沒有移動」的都卜勒雷達不同,測距雷達連靜止的物體也能量到距離。
電波不靠光線,所以昏暗、逆光、粉塵、水霧環境都能量測,適合液位與料位、車位佔用、機械手臂與自動化設備。
文星雷達測距模組
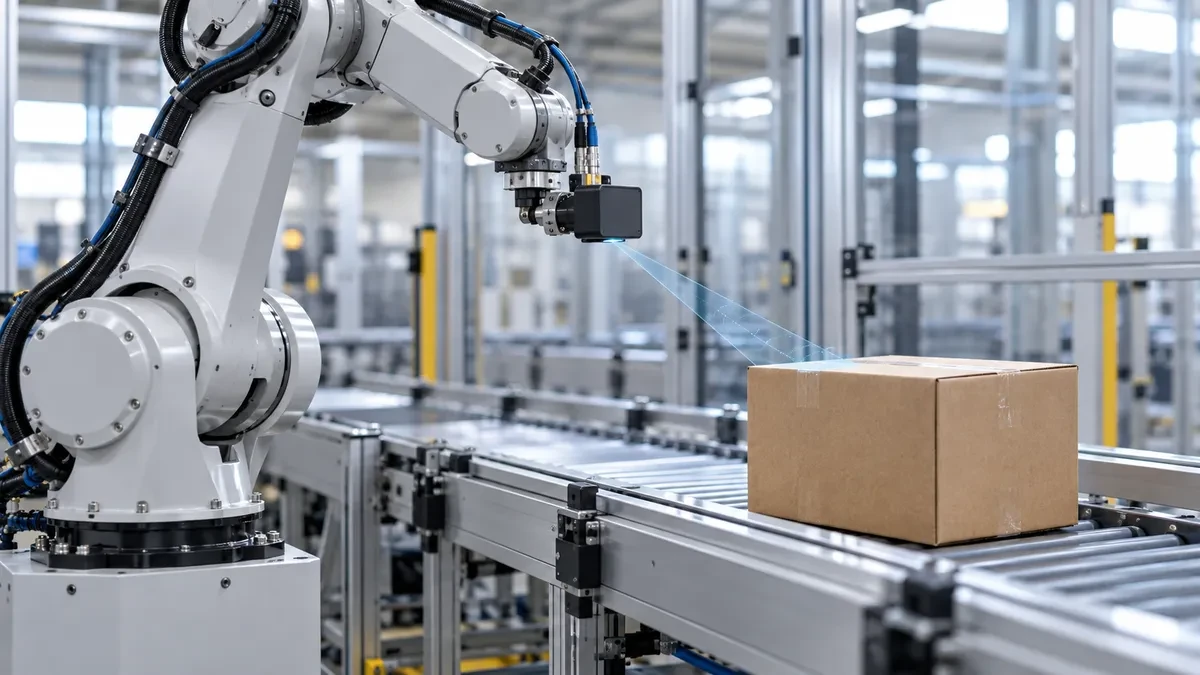
Radar 63GHZ-3X3:放進產品裡的精密測距模組
63 GHz 毫米波,距離解析度 3 公分,測量角度小於 3 度,旁邊的東西不容易誤判。UART/I2C 介面,3.6–5.5 V 供電,尺寸 33×30 mm,適合智能馬桶、機械手臂、液位量測。
看 Radar 63GHZ-3X3
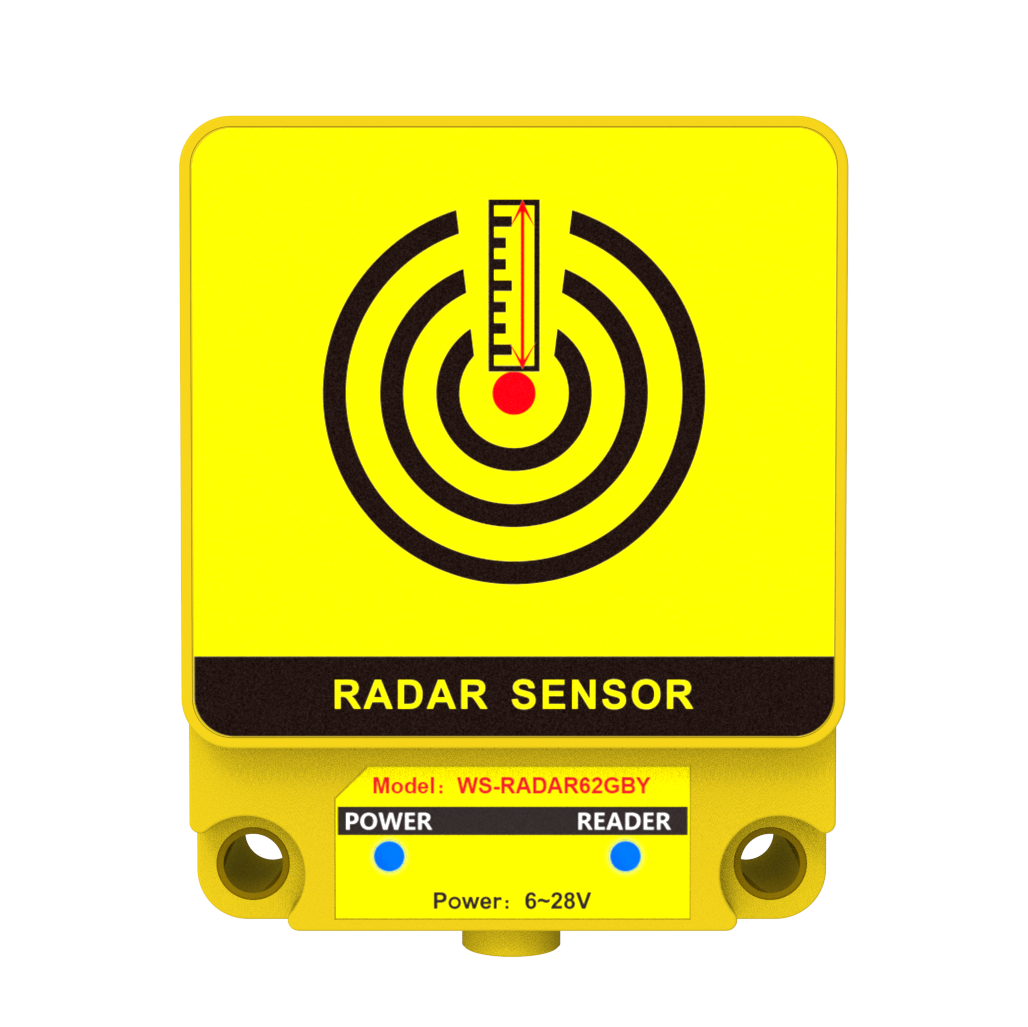
WS-RADAR62GBY:裝上就能用的工業雷達測距感測器
62 GHz 毫米波,偵測區間 0.5–24.3 公尺可自由設定,Relay 輸出(NC/NO 可切換),Wi-Fi 網頁與 BLE 藍牙設定、即時顯示量測距離。用於車位佔用、液位高度、叉車載貨判定、輸送線計數。
看 WS-RADAR62GBY
雷達測距、雷射測距、超音波測距怎麼選
| 比較項目 | 毫米波雷達測距 | 雷射測距(LiDAR/ToF) | 超音波測距 |
|---|
| 量測原理 | 電波反射 | 光脈衝反射 | 聲波反射 |
|---|
| 粉塵、水霧、煙 | 影響小,可正常量測 | 容易被遮擋、讀值不穩 | 影響較小 |
|---|
| 強光、逆光、黑暗 | 不受影響 | 強烈日光可能干擾 | 不受影響 |
|---|
| 溫度、風 | 影響小 | 影響小 | 音速隨溫度改變,風會干擾 |
|---|
| 可藏在外殼內 | 可,電波可穿透塑膠外殼 | 需要透明視窗 | 需要開孔 |
|---|
| 適合用途 | 工業現場、戶外、車位、液位、潮濕環境 | 需要極細光點、長距離精密量測 | 短距離、低成本 |
|---|
實際距離與精度依目標大小、材質與安裝方式而定,選型時歡迎提供現場條件,由文星工程師協助評估。