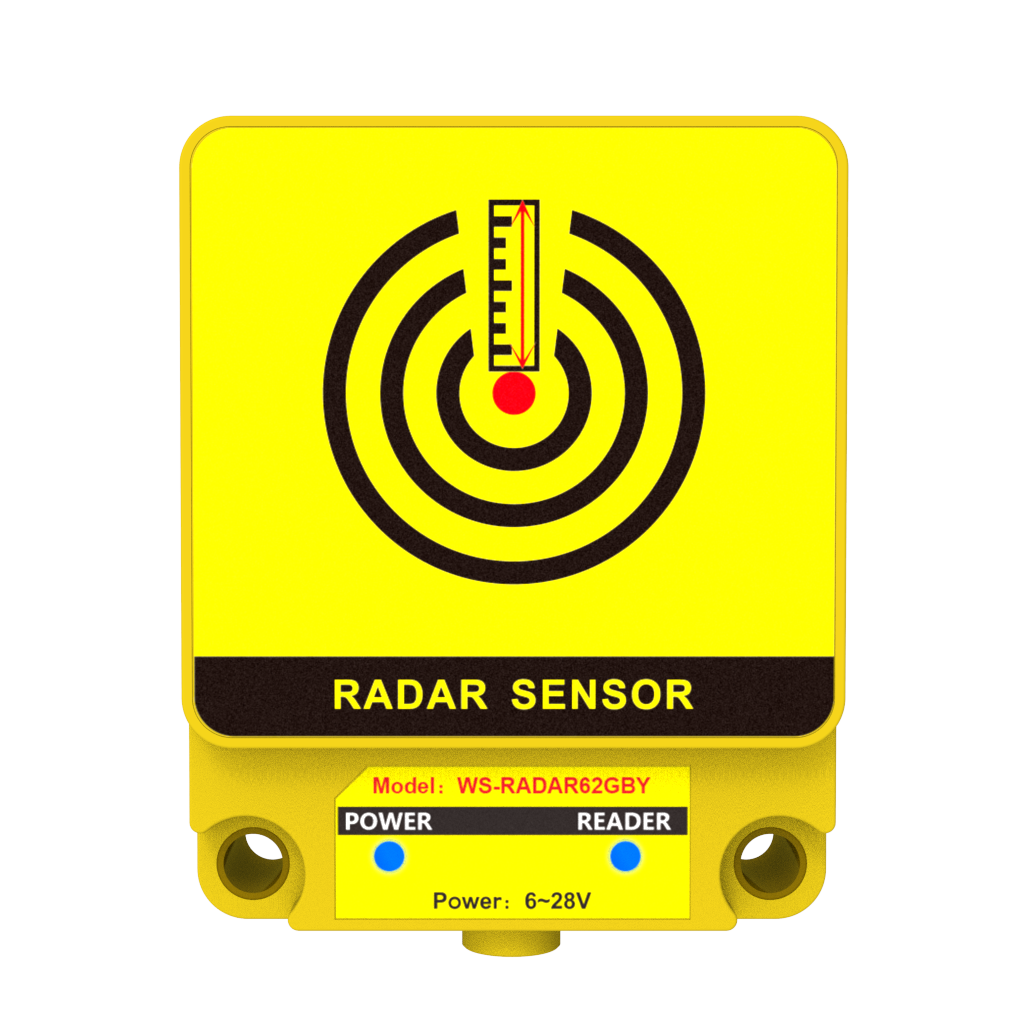
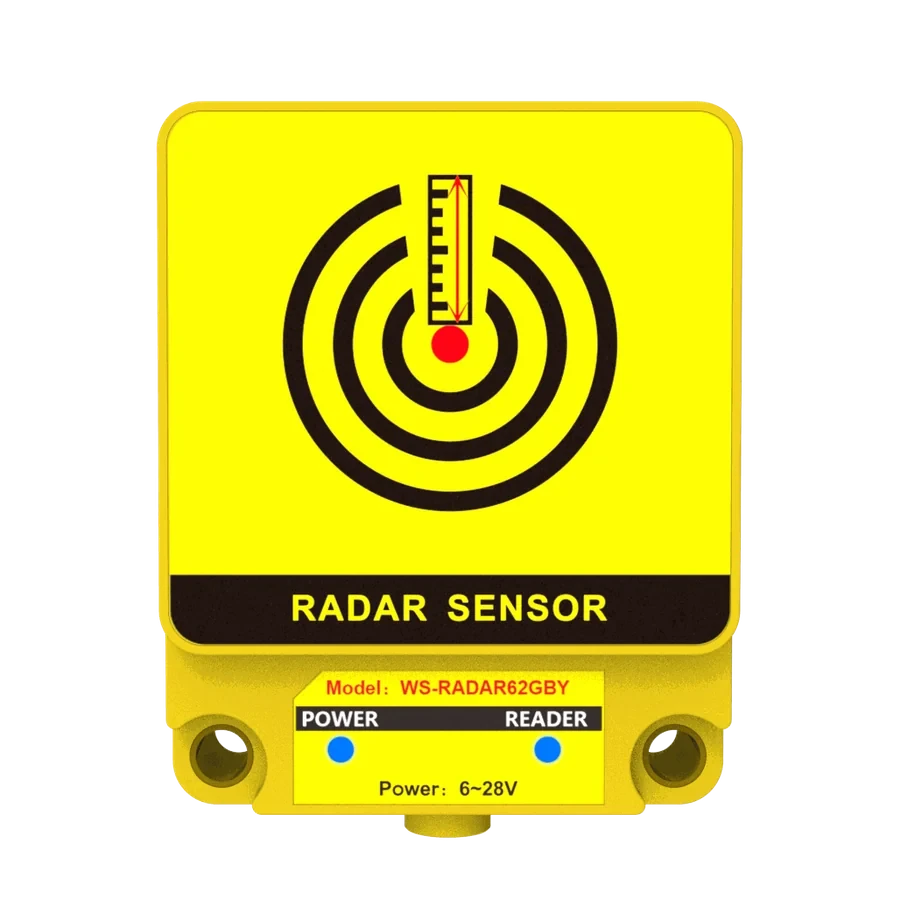
WS-RADAR62GBY 是 62GHz毫米波雷達測距感測器,0.5~24.3 公尺偵測區間可自由設定,一鍵完成空位校正後,即可依距離、主要信號或範圍能量的變化判定目標是否進入,直接驅動 Relay 輸出。
內建 Wi-Fi 網頁設定、即時趨勢圖、BLE 藍牙與 OTA 韌體更新,不需另接電腦軟體,現場用手機即可完成安裝、調校與維護。
用在哪裡?客戶實際應用案例與應用場景
WS-RADAR62GBY 的工作很單純:在您設定的距離區間內量測反射目標,判斷「有沒有目標進來」並輸出 Relay,或回報實際距離。下列場景都使用同一顆感測器,只是安裝位置與判定設定不同。
客戶實際應用案例
自動門:搬運車來才開門,人走過不開
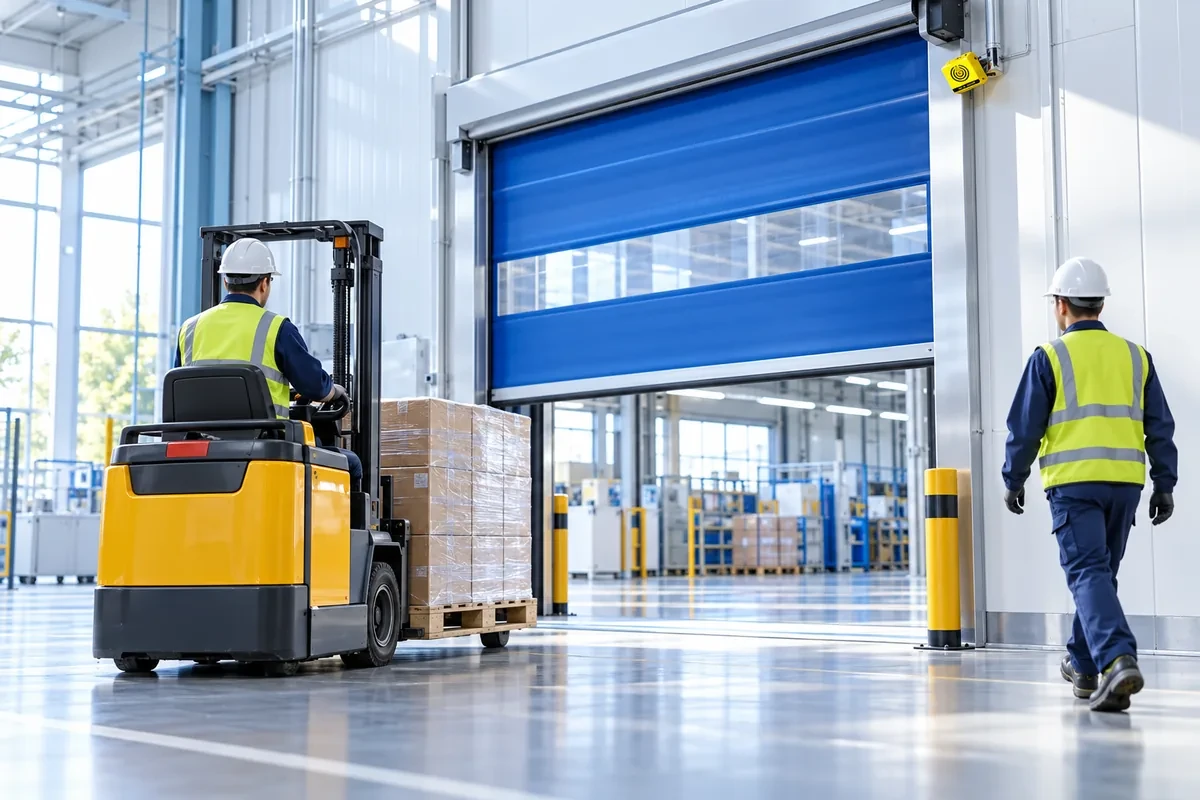
一家工廠把 WS-RADAR62GBY 裝在倉庫自動門上方,要求「搬運車(堆高機、電動拖板車)到門口才開門;只有人員經過時門不開」,避免人員走動造成頻繁開門、冷氣外洩與門片耗損。
作法:把偵測區間設定在門前地面的範圍,完成空位校正後,以「主要信號強度」或「範圍能量」變高作為判定條件,並把門檻調到只有搬運車(大面積金屬車體+貨物)的反射變化能超過;再設定 1 秒左右的判定時間,排除短暫經過的目標。條件成立時 Relay 送出開門訊號給門機控制器;只有人員時反射變化未達門檻,門維持關閉。
- 搬運車進入門前區域 → 反射變化超過門檻並持續 → Relay 動作 → 開門
- 只有人員經過 → 反射變化低於門檻 → 不動作 → 門維持關閉
- 粉塵、昏暗、逆光環境都能量測,不使用攝影機,沒有影像隱私問題
門檻需以現場實際搬運車與人員測試調整;建議先從單一條件測試,再依趨勢圖微調門檻與判定時間。
叉車載貨判定+文星 UWB 定位:自動記錄貨物擺放位置
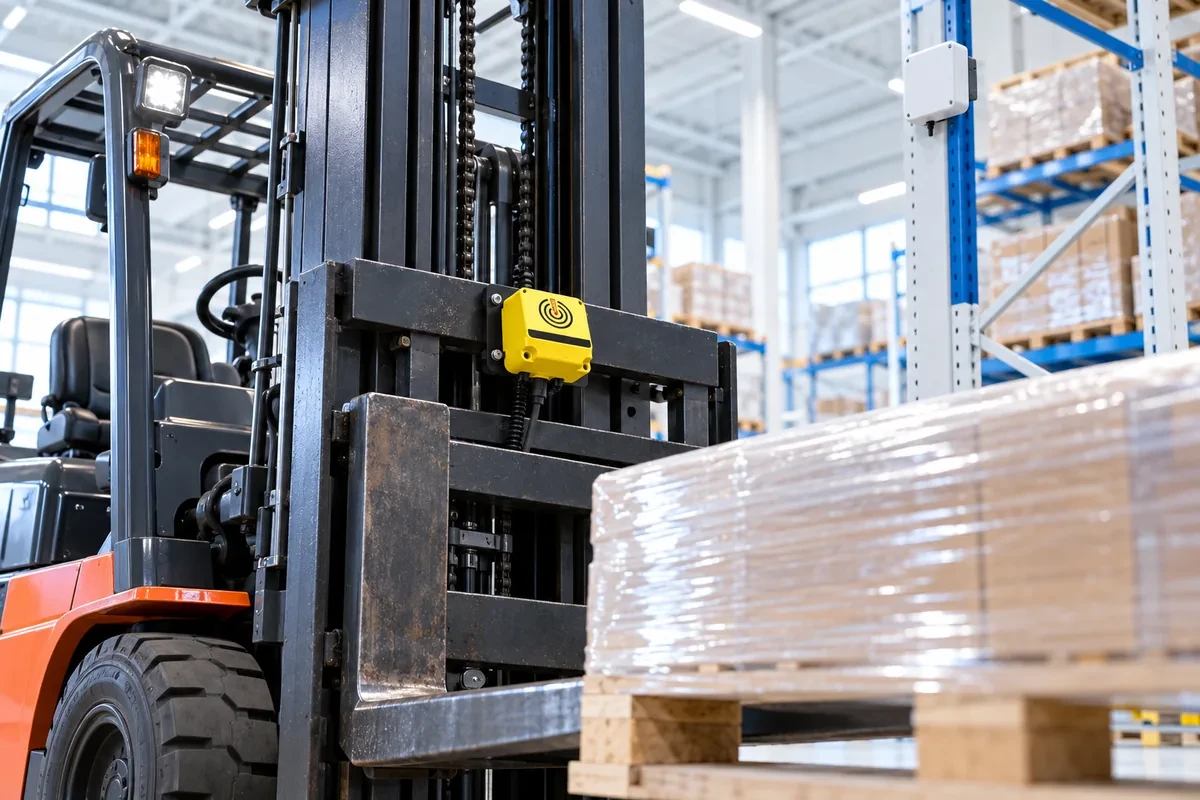
客戶將 WS-RADAR62GBY 安裝在叉車貨叉架上、朝向貨叉,判定貨叉上是否載有棧板或貨物,並搭配文星 UWB 定位系統,自動記錄每一板貨物被放在倉庫的哪個位置。
作法:偵測區間設定在貨叉長度範圍內,空叉時完成空位校正;棧板進入貨叉後,反射距離與信號立即改變,持續滿判定時間即輸出「有貨」。
- 載貨(有貨)→ 取貨事件;卸貨(無貨)→ 放置事件
- 叉車上的 UWB 標籤提供事件發生當下的座標
- 倉儲系統把座標寫入該板貨物的儲位紀錄,免人工掃描登記
相關系統:UWB RFID 叉車搬運系統、智慧倉儲叉車定位與路徑導引。雷達提供載貨/空叉訊號,定位與儲位紀錄由 UWB 系統完成。
自動洗車:車輛停在設定距離內才噴水
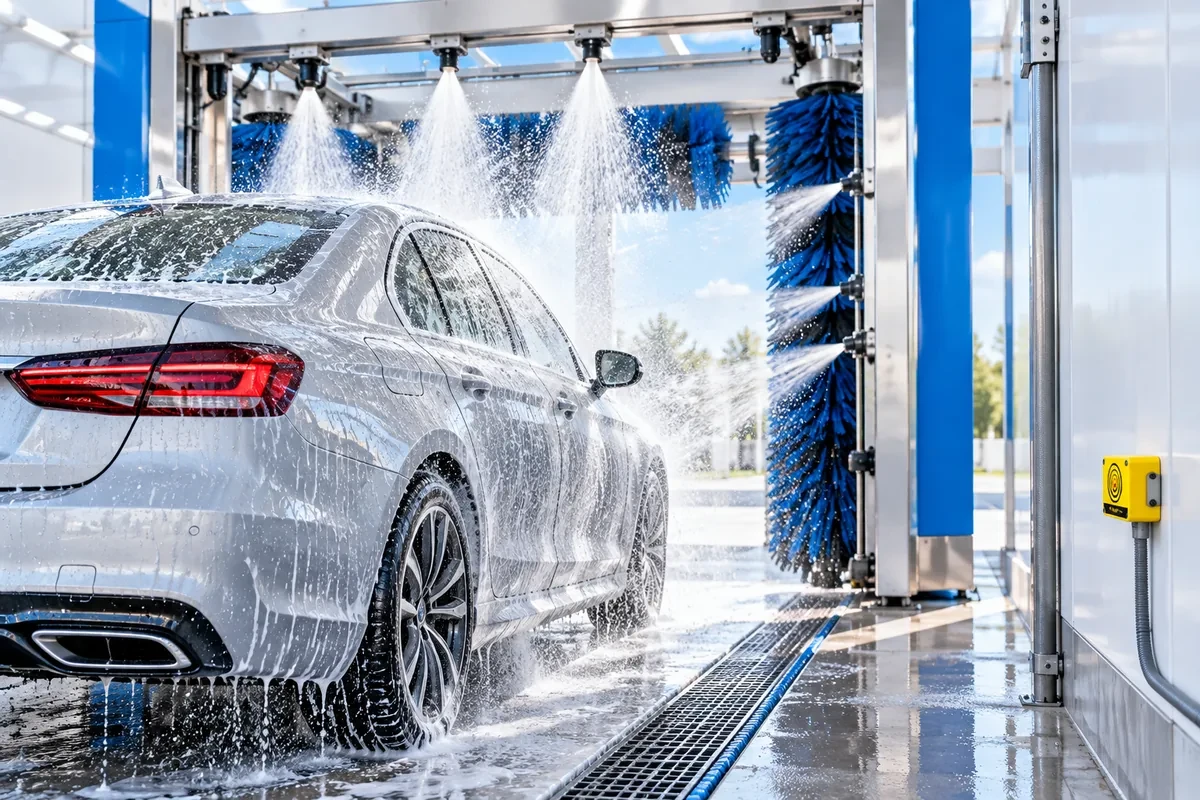
洗車業者用 WS-RADAR62GBY 判斷車輛是否確實停在洗車區的設定距離範圍內,只有偵測到真實車輛在範圍內時,才讓洗車設備開始噴水。
作法:把起始與結束距離設定為洗車區的有效停車範圍,選用距離判定並設定判定時間,車輛停妥且持續在範圍內才由 Relay 啟動噴水。
- 車輛停在設定距離範圍內並持續滿判定時間 → Relay 動作 → 開始噴水
- 範圍內無目標或車輛尚未進入範圍 → 不動作 → 不噴水,節省用水
- 毫米波不怕水霧、泡沫與燈光變化,適合潮濕洗車環境
判定依據為「目標是否位於設定距離範圍內」;範圍內出現其他目標(如人員)是否觸發,取決於門檻設定,人員安全仍需由洗車設備的安全機制把關。
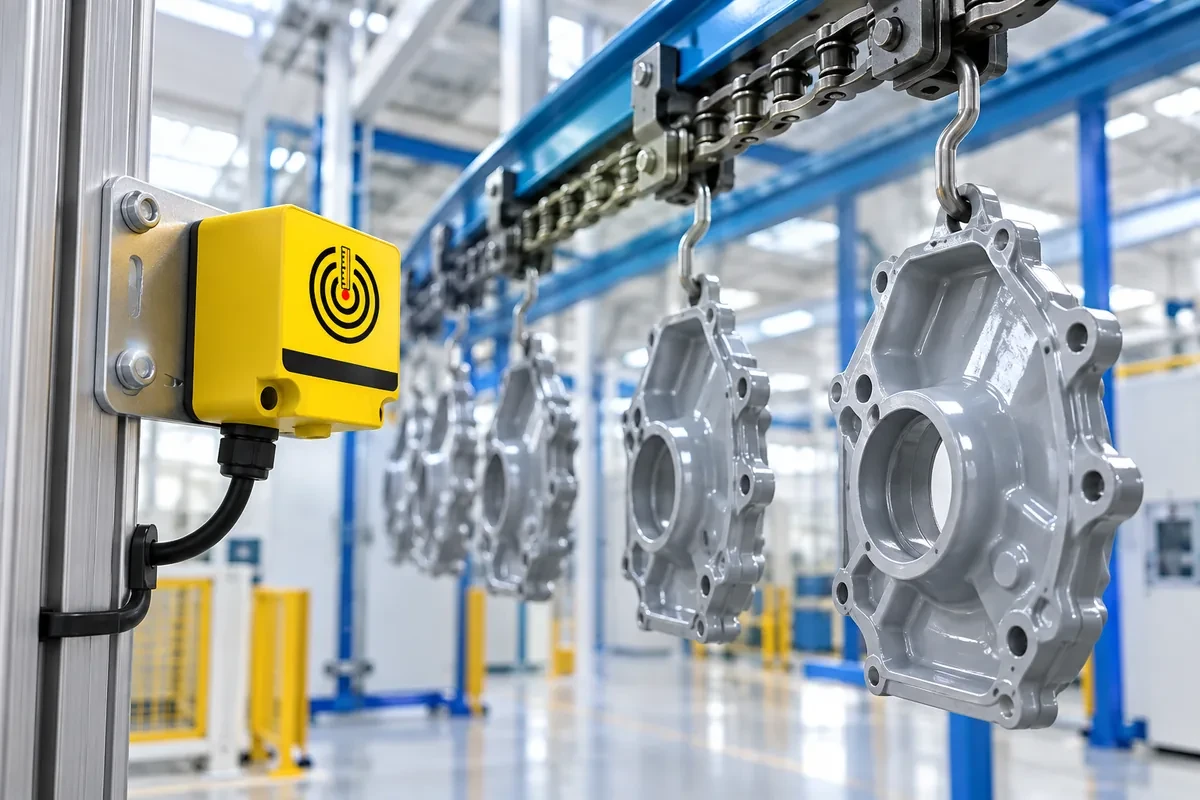
吊掛輸送線:逐件偵測通過的吊掛產品並計數
客戶把 WS-RADAR62GBY 裝在吊掛輸送線旁,偵測每一件吊掛產品通過感測器前方,用來統計產量。
作法:偵測區間設定在吊掛產品經過的距離範圍,空線時完成空位校正;每件產品進入區間時 Relay 動作、離開後釋放,由 PLC 或計數器累計 Relay 動作次數即為數量。
- 產品進入偵測區間 → Relay 動作 → 計數器 +1
- 產品離開區間 → Relay 釋放,等待下一件
- 毫米波量測不依賴光線與顏色,噴塗粉霧、粉塵或產品擺動時仍可量測
感測器輸出的是「有/無」事件,數量由外接 PLC 或計數器累計;量測更新週期 0.5 秒,產品之間需保留足夠間隔,請依線速實測確認。
更多應用場景
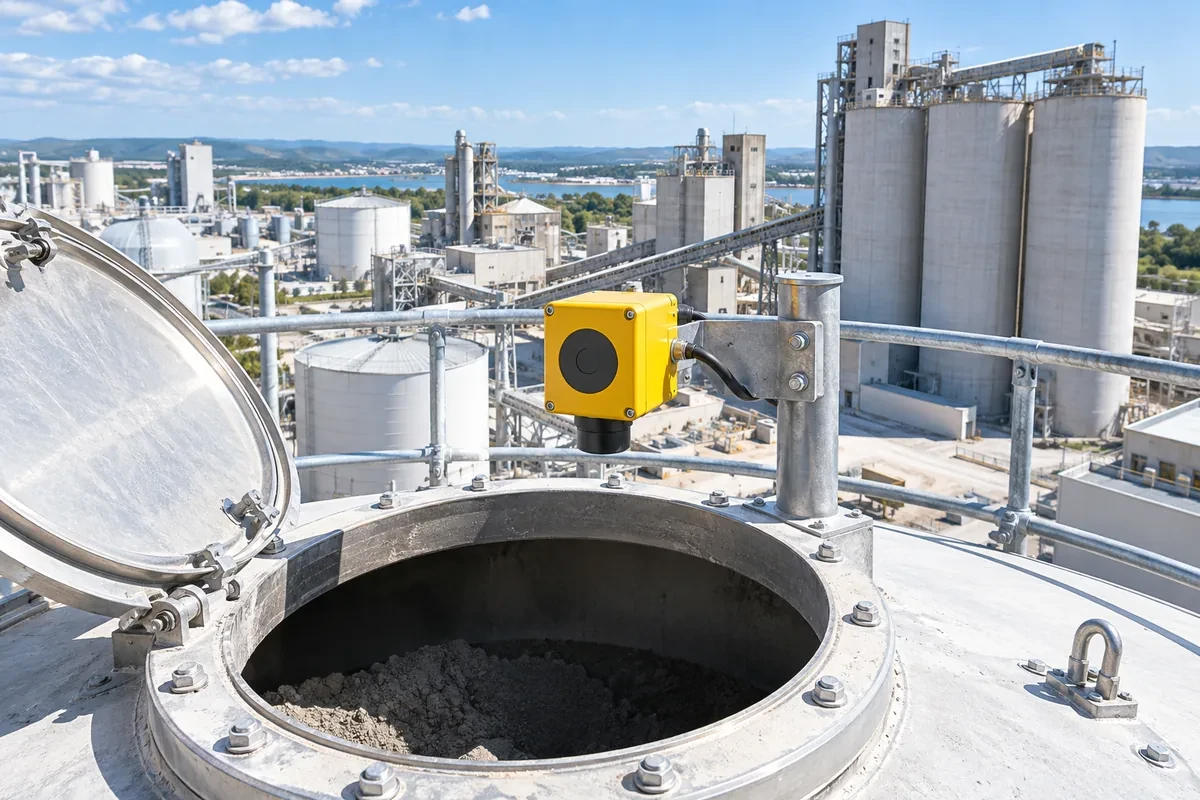
粉料/料位高度量測
由上往下量測與料面的距離,藍牙即時讀值,並以距離條件輸出高低料位警示。
對應功能:距離輸出(cm)+BLE+距離條件
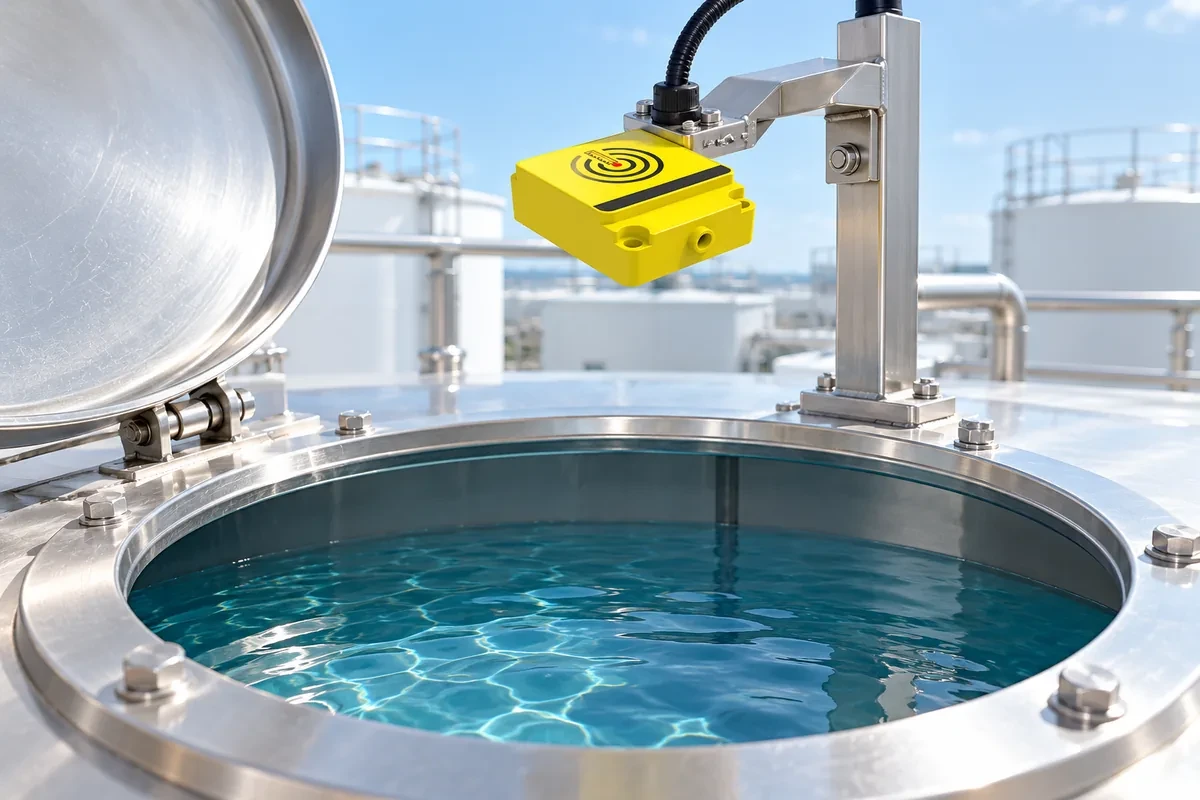
水塔/水池液位監測
非接觸量測水面距離,免浸水探棒;設定距離門檻即可在水位過高或過低時輸出 Relay。
對應功能:距離輸出+距離門檻+Relay
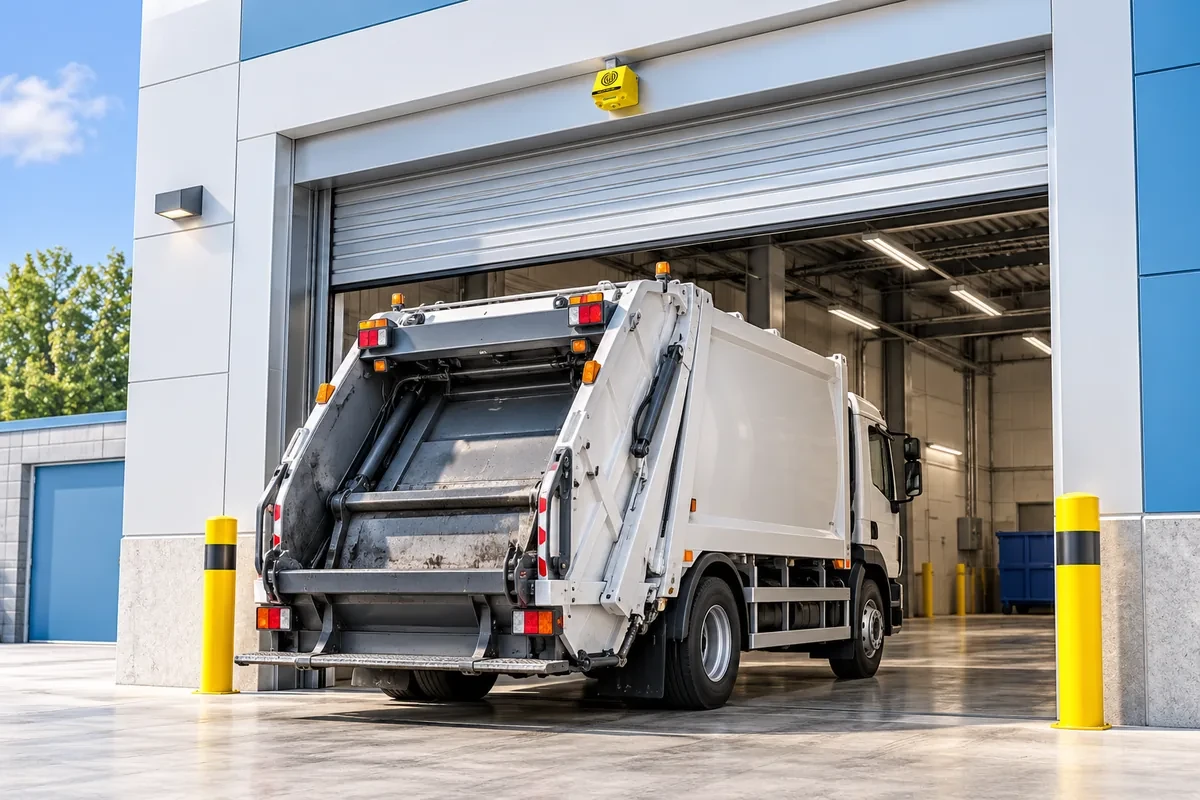
鐵捲門/卸貨口防壓
偵測門口是否有車輛或貨物停留,Relay 提供「門下有物」訊號,避免鐵捲門降下壓到車輛。
對應功能:空位校正+判定時間+Relay
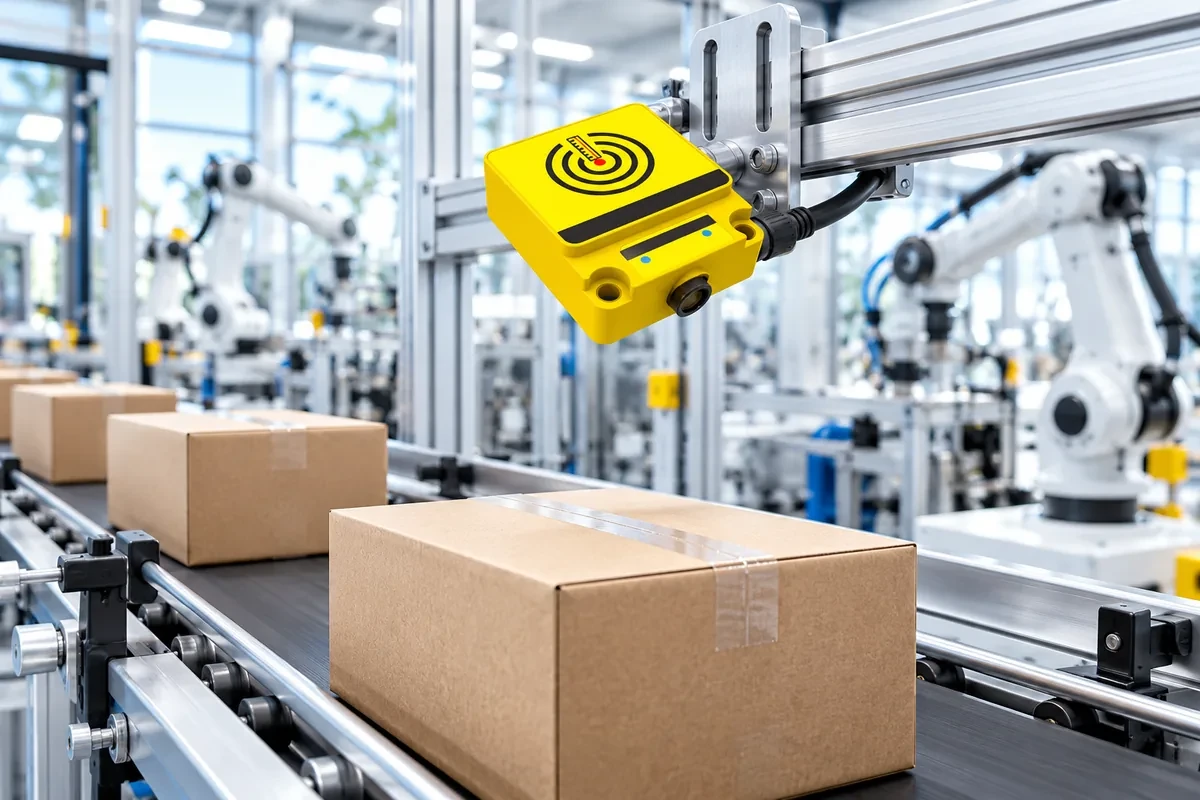
產線物件到位偵測
非接觸偵測工件或箱體是否到位,不受光線、粉塵、反光影響,Relay 直接接入 PLC 輸入點。
對應功能:距離判定+Relay
停車場出入口的「遮斷器防砸、雙機誤闖判斷、跟車警示」可與 AI 車牌辨識攝影機 WS-LPR600 搭配:雷達負責「車道上有沒有車」,攝影機與控制器負責「是誰、放不放行」。
汽車應用:停車場出入口、遮斷器、車位與洗車
汽車是 WS-RADAR62GBY 最常見的偵測對象:車體是大面積金屬,毫米波反射強、判定穩定,而且不受夜間、逆光、雨霧與車燈影響。下表整理汽車相關場合,雷達判斷的是「設定距離內有沒有車、車停了多久」,再用 Relay 通知遮斷器、門機、燈號或洗車設備。
| 汽車場合 | 雷達判斷什麼 | Relay 接給誰 | 設定重點 |
|---|---|---|---|
| 遮斷器防砸車 | 桿下是否還有車 | 遮斷器控制器(有車禁止落桿) | 區間設在桿下車道;Relay NC/NO 依控制器選擇 |
| 車牌辨識+跟車警示 | 放行後車道是否仍被佔用 | 警示燈/蜂鳴器或門禁主機 | 判定時間 1~2 秒;搭配 WS-LPR 車牌辨識攝影機 |
| 雙機防誤闖 | 閘門前、後哪一台先觸發 | 門禁主機判斷行進方向 | 兩台各自設定區間,主機讀取兩組 Relay 先後 |
| 室內車位/充電樁車位 | 車位內有無車輛、停多久 | 車位燈號、停車導引或充電站管理 | 吸頂或牆面安裝;空車位時做空位校正 |
| 機車停車格 | 不規則車體是否在格內 | 格位燈號/管理系統 | 距離+能量條件複選 |
| 自動洗車 | 車是否停在洗車有效範圍 | 洗車機噴水啟動 | 起訖距離=有效停車範圍(見客戶實例 3) |
| 車庫門/鐵捲門防壓 | 門下是否有車頭或車尾 | 門機(有車禁止關門) | 空位校正+判定時間 |
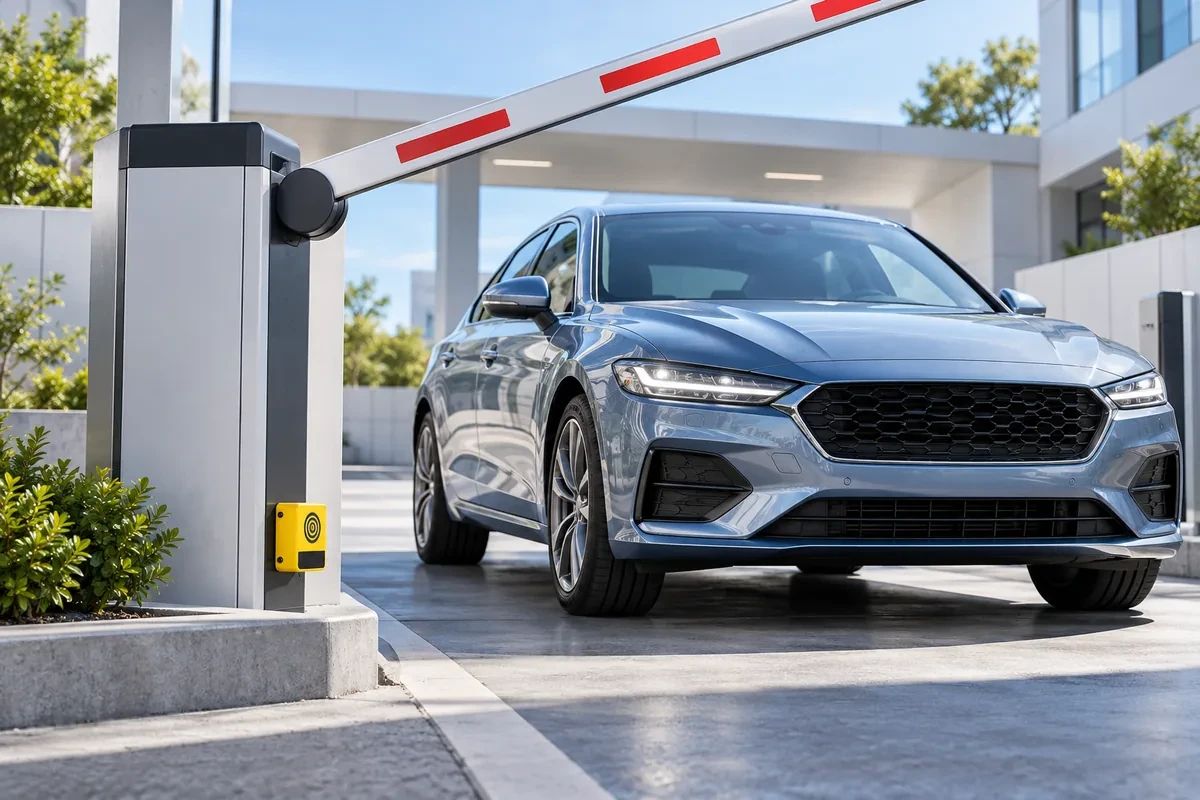
遮斷器防砸車:車還在桿下,柵欄桿就不落下
停車場、社區、工廠大門的遮斷器最怕「車還沒完全通過就落桿」砸到車頂或引擎蓋。把 WS-RADAR62GBY 裝在遮斷器旁、朝向桿下車道,雷達持續確認桿下有沒有車。
作法:偵測區間設定為桿下車道寬度範圍,空車道時做一次空位校正;以距離或範圍能量判定「有車」,Relay 接到遮斷器控制器的「防砸/有車」輸入端,有車時禁止落桿。
- 車在桿下 → Relay 動作 → 控制器禁止落桿
- 車完全離開區間並滿判定時間 → Relay 釋放 → 允許落桿
- 不需在地面切割埋設地感線圈,施工快,路面重鋪也不受影響
- 雨天、夜間、車燈直射都能偵測
遮斷器的防砸輸入、Relay 常開/常閉接法請依遮斷器廠牌說明;建議保留遮斷器原有安全機制。
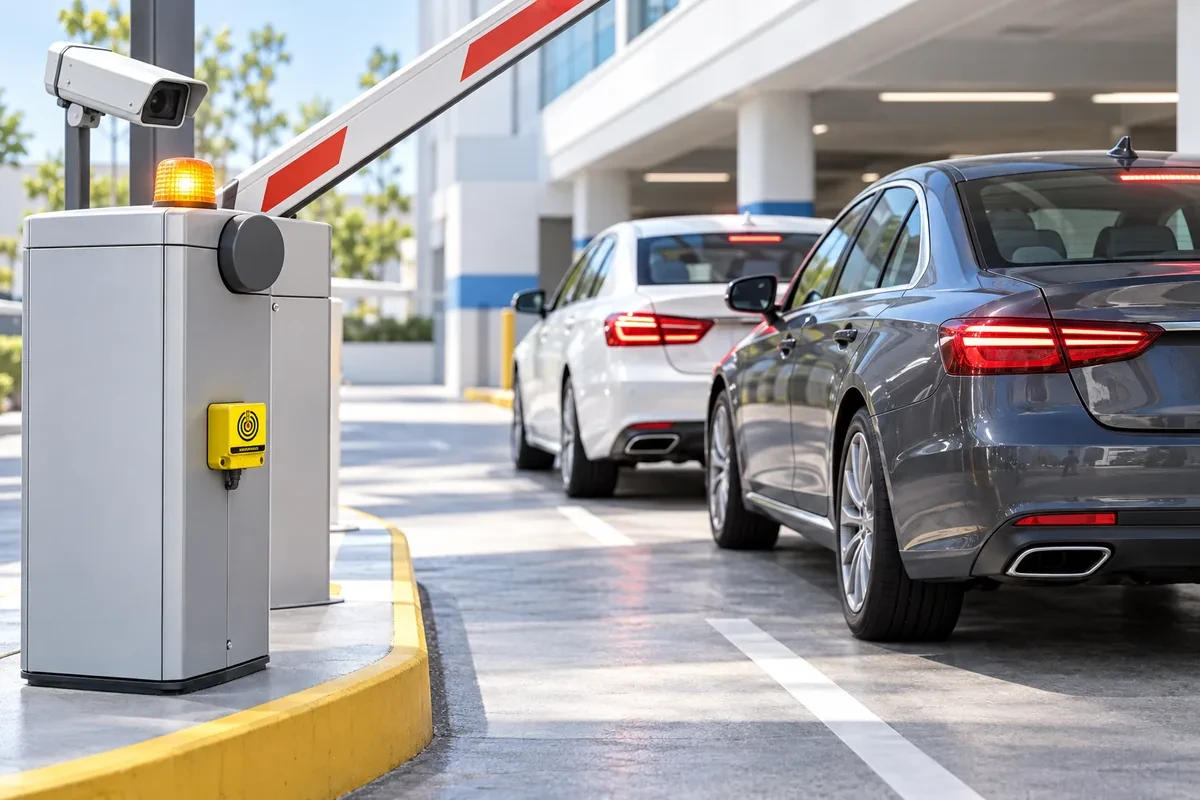
搭配車牌辨識:防止跟車進場、未辨識就闖入
搭配文星 WS-LPR 車牌辨識攝影機,攝影機負責「這台車可不可以進」,雷達負責「車道上實際有幾台車、車有沒有離開」。
單機:車牌放行一台後,雷達在設定時間內仍偵測到車道佔用、或柵欄桿升起期間又有車進入,由門禁主機判定為跟車,觸發警示燈或蜂鳴器。雙機:閘門前、後各裝一台,主機依兩台觸發先後判斷行進方向,沒有辨識紀錄就出現在閘門後方即視為誤闖。
- 車牌辨識放行 → 雷達確認車輛通過 → 落桿
- 放行後車道仍被佔用超過判定時間 → 跟車警示
- 閘門後方雷達先觸發、無辨識紀錄 → 誤闖/逆向警示
- 同一支雷達也同時提供遮斷器防砸車功能
跟車與誤闖的判斷邏輯由門禁主機或 PLC 依兩組 Relay 訊號完成;雷達本身輸出「有車/無車」。
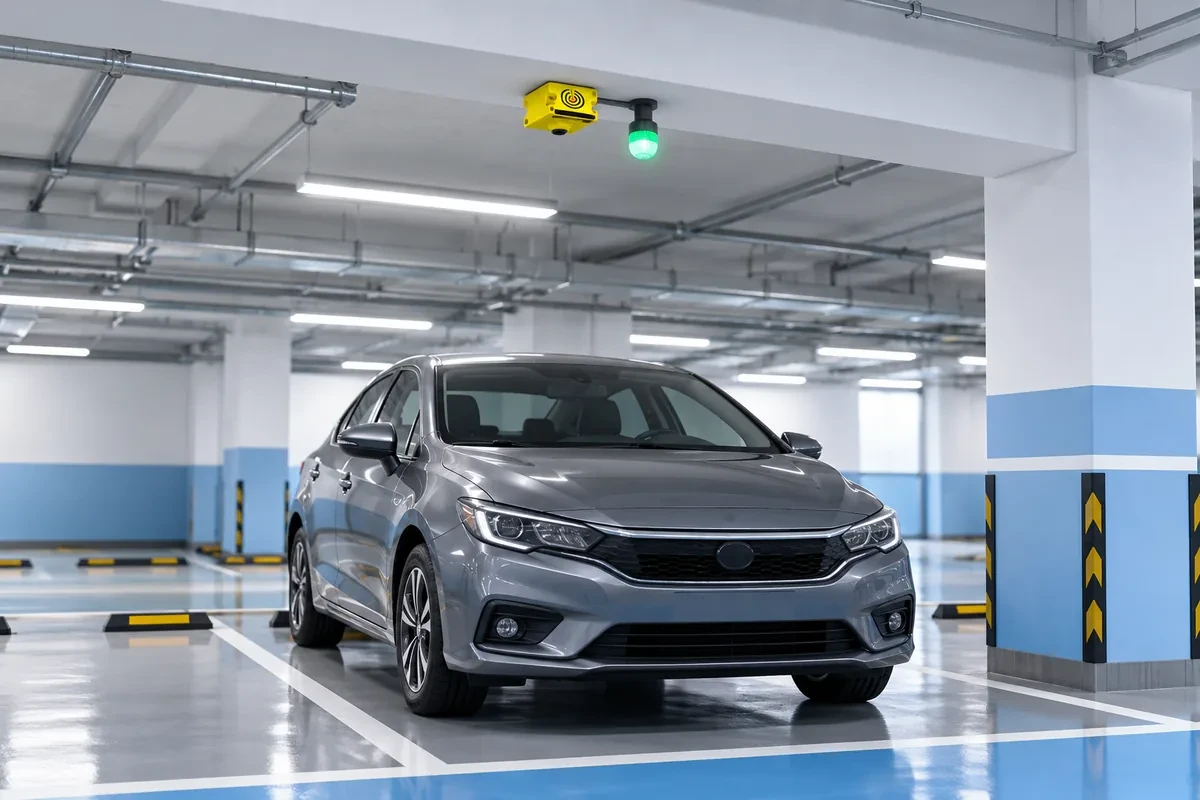
汽車應用 3:室內車位偵測
吸頂安裝在車位上方,車輛停入即 Relay 動作,驅動車位上方紅綠燈或回報停車導引系統,駕駛遠遠就能看到空位。
對應功能:空位校正+距離判定+Relay
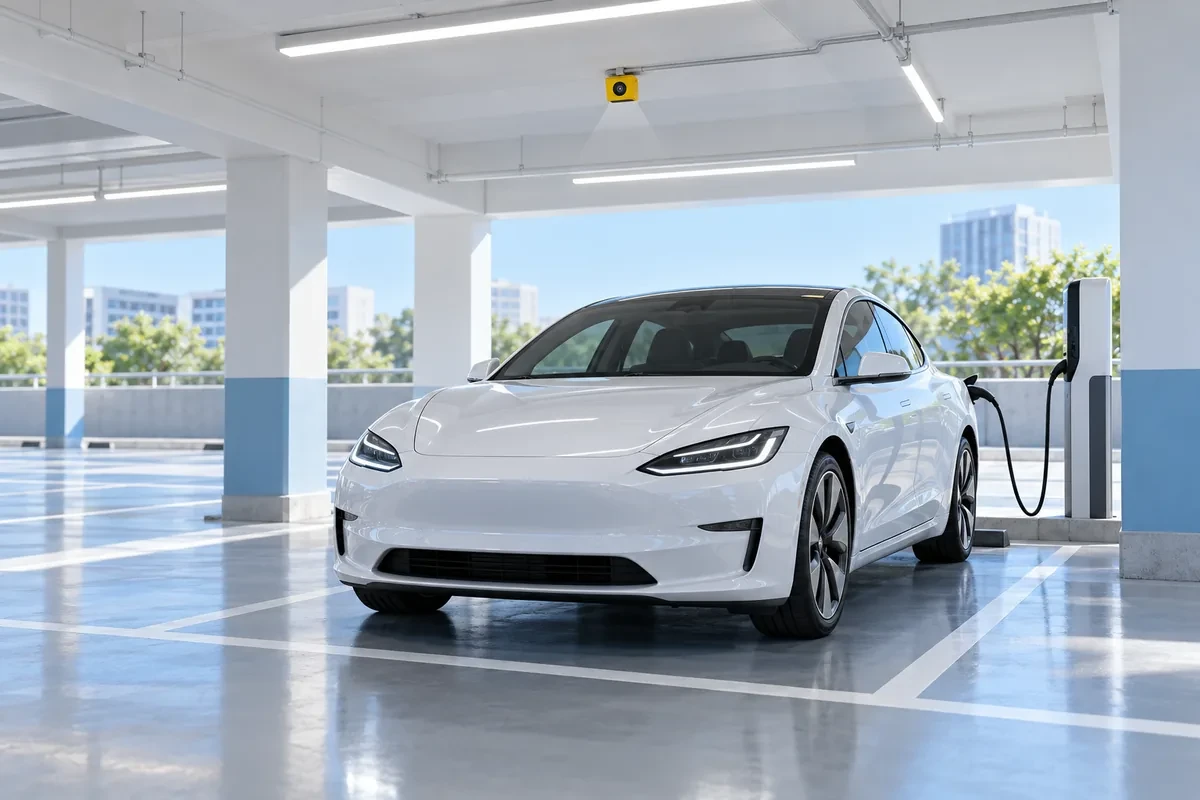
汽車應用 4:充電樁車位佔用
偵測充電車位是否被車輛佔用、停了多久;搭配判定時間可區分短暫倒車與長時間停放,提供充電站管理與違規佔用提示。
對應功能:距離判定+判定時間+Relay
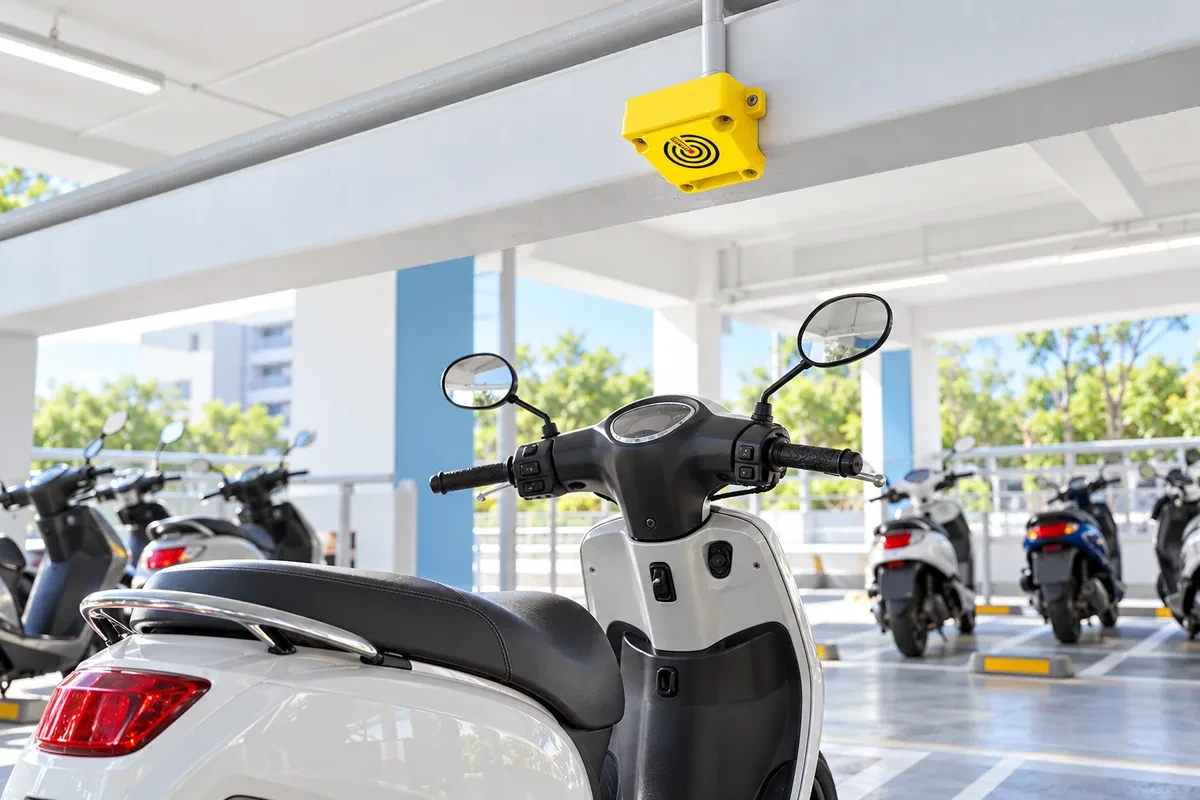
汽車應用 5:機車停車格
機車外型不規則、反射面小,可把距離與反射能量條件複選,穩定判定格位是否佔用。
對應功能:多條件複選+溫度補償
選型對照:哪個場景適合您?
| 應用場景 | 安裝方式 | 偵測內容 | 輸出/對應功能 |
|---|---|---|---|
| 自動門搬運車判別 | 門框上方,斜向門前地面 | 搬運車進入門前區域(人員不觸發) | Relay → 門機開門 |
| 叉車載貨判定+UWB 儲位紀錄 | 叉車貨叉架,朝向貨叉 | 貨叉上是否有棧板/貨物 | Relay/事件 → 文星 UWB 系統記錄位置 |
| 自動洗車車輛定位 | 洗車區側牆或上方 | 車輛是否停在設定距離範圍內 | Relay → 洗車機噴水 |
| 吊掛產品通過計數 | 吊掛輸送線旁支架,面向產品 | 每件產品進入偵測區間 | Relay 脈衝 → PLC/計數器 |
| 遮斷器防砸車 | 遮斷器機箱側,橫向對準桿下車道 | 柵欄桿下方車道是否有車 | Relay → 遮斷器「有車禁落」 |
| 跟車進場警示 | 車道側或閘門機箱,面向車道 | 車道持續佔用(搭配車牌辨識判斷跟車) | Relay/蜂鳴器 → 警示 |
| 雙機誤闖判斷 | 閘門前、後各一台,面向車道 | 閘門前/後區域佔用與先後順序 | 2 組 Relay → 控制器邏輯 |
| 室內停車位偵測 | 車位正上方天花板,垂直向下 | 車位是否有車 | Relay → 車位燈/導引系統 |
| 充電樁車位佔用 | 充電車位上方天花板 | 充電車位是否有車 | Relay → 充電站管理 |
| 機車停車格偵測 | 機車格上方鋼樑或天花板 | 機車格是否有車 | Relay → 格位燈號 |
| 粉料/料位高度量測 | 儲槽頂部人孔,垂直向下 | 料面距離(高度) | BLE 距離值/Relay 高低位警示 |
| 水塔/水池液位監測 | 水塔或水池檢修口上方,垂直向下 | 水面距離(液位) | BLE 距離值/Relay 液位警示 |
| 鐵捲門/卸貨口防壓 | 鐵捲門上方,向下對準門口 | 門口是否有車或物 | Relay → 捲門控制器 |
| 產線物件到位偵測 | 輸送帶上方鋁擠型支架,向下 | 物件是否到位 | Relay → PLC 輸入 |
核心優勢
0.5~24.3 m 偵測區間
起始與結束距離以公分設定,可排除天花板、支架等近端結構,只判定真正需要的區域;長距離量測參數由雷達演算法自動配置。
一鍵空位校正
清空區域後按「套用範圍並自動空位校正」,數秒內建立現場基準並保存於 Flash,斷電重開後判定基準不變。
三種判定條件可組合
距離變化、主要反射信號強度、距離範圍能量三種條件可複選,搭配變低/變高方向、門檻百分比與判定時間,有效抑制誤觸發。
逐溫度漂移補償
在確認空位穩定時自動登記各溫度下的比較基準(最多 60 筆),日夜溫差與季節變化下仍維持一致的判定結果。
Relay+蜂鳴器+LED
Relay 平常接點 NC/NO 可在網頁切換並一鍵測試;觸發蜂鳴可靜音,雙色狀態 LED 現場即可判讀網路與觸發狀態。
Wi-Fi 網頁.BLE.OTA
瀏覽器即可設定與觀看 24 小時趨勢;BLE GATT 指令讀取距離與調整參數;支援網頁上傳與伺服器 OTA,更新後保留既有設定與校正。
系統架構與導入步驟
- 安裝固定:以 L 型支架或 U 型碼固定,雷達面朝偵測區域,接上 M8 五芯線材的電源與 Relay 輸出。
- 連線設定:手機連上設備 Wi-Fi,以瀏覽器開啟管理頁面並登入,可加入現場 Wi-Fi 或保留設備 AP 作為維護入口。
- 設定區域:在「微波設定」拖曳起始與結束距離,清空區域後按「套用範圍並自動空位校正」。
- 判定與輸出:勾選判定條件、方向、門檻與判定時間,選擇 Relay NC/NO 後以實際目標測試。
- 日常維護:從儀表板與趨勢圖巡檢,韌體可透過網頁或 OTA 伺服器更新。
內建網頁設定介面
不需安裝任何軟體,手機或電腦瀏覽器即可完成所有設定;登入保護、管理員密碼可自行變更。
儀表板
一眼掌握目前距離、主要信號變化、穩定分數、雷達溫度、網路與 Relay 狀態。
微波設定與空位校正
拖曳設定 0.5~24.3 m 偵測區域,一鍵空位校正,判定條件、方向、門檻與判定時間集中設定。
距離與信號趨勢圖
1 分鐘至 24 小時趨勢,同時顯示距離、主要信號與範圍能量,現場調整門檻有憑有據。
網路與系統管理
Wi-Fi AP/STA/AP+STA、BLE 開關、韌體版本、OTA 更新、密碼修改與恢復出廠。
產品外觀、尺寸與包裝
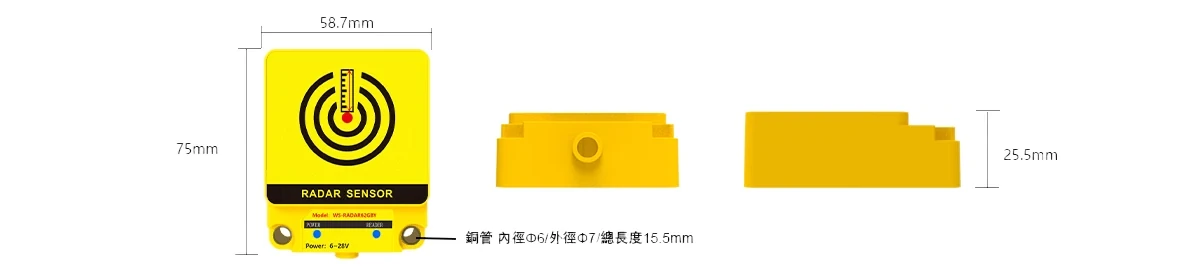
外形尺寸 58.7 × 75 × 25 mm;兩側安裝孔為銅管(內徑 Φ6/外徑 Φ7,長 15.5 mm)。
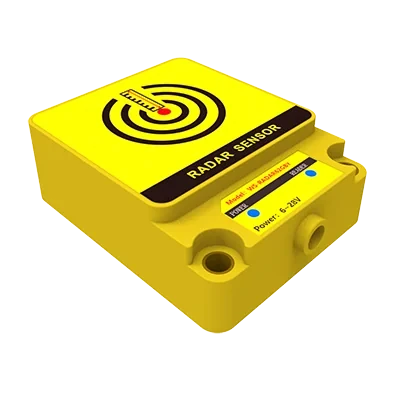
黃色工業外殼,正面標示 POWER 與狀態指示燈。
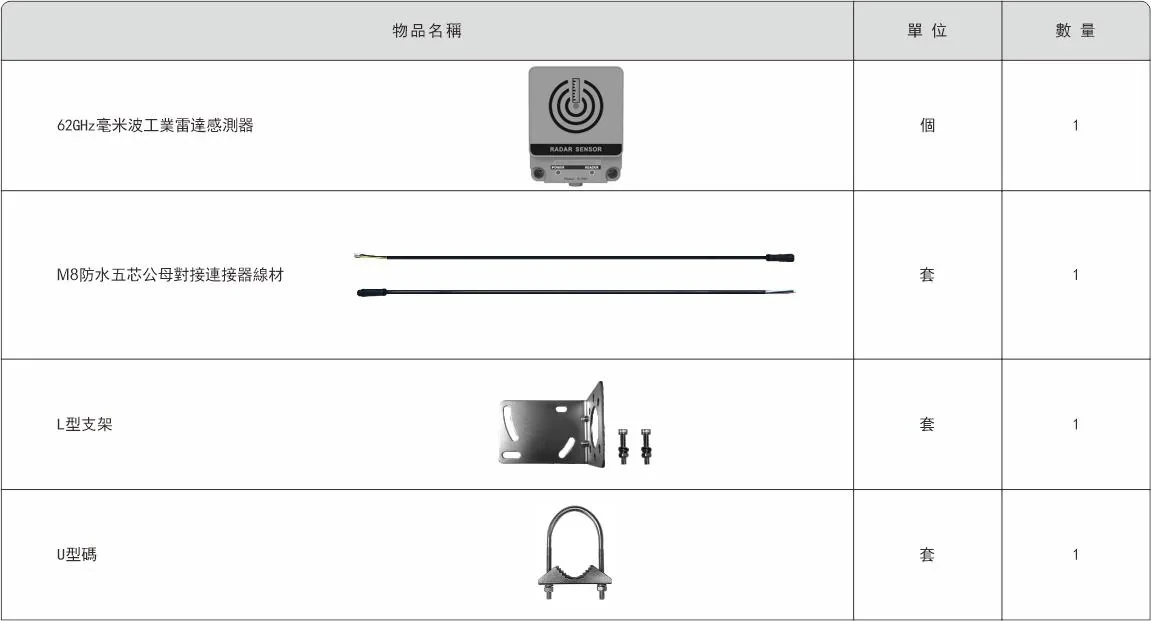
標準包裝:感測器 1 個、M8 防水五芯公母對接線材 1 套、L 型支架 1 套、U 型碼 1 套。
| 雷達 | |
| 型號 | WS-RADAR62GBY |
|---|---|
| 雷達類型 | 62GHz毫米波脈衝同調(PCR)雷達 |
| 頻率範圍 | 56GHz~62GHz |
| 可設定偵測區間 | 0.50 m~24.3 m(起始/結束距離以 cm 設定) |
| 距離輸出 | 偵測區間內最強反射點距離,單位 1 cm |
| 量測更新週期 | 0.5 秒(量測間雷達進入休眠以降低功耗) |
| 判定與輸出 | |
| 判定條件 | 距離變化/主要信號強度變化/距離範圍能量變化,可複選 |
| 判定參數 | 變低或變高方向、變化門檻(%)、距離門檻(cm)、判定時間(秒) |
| 校正 | 一鍵空位校正,基準保存於 Flash;逐溫度比較基準最多 60 筆 |
| Relay 輸出 | 1 組,平常接點 NC/NO 可切換,網頁可測試 |
| 現場指示 | 狀態 LED×2、蜂鳴器(觸發提示可靜音) |
| 通訊與管理 | |
| 控制器 | 雙核 Wi-Fi/BLE 控制器 |
| Wi-Fi | 2.4GHz;AP/STA/AP+STA;每次上電提供 10 分鐘維護 AP |
| 網頁介面 | 儀表板、網路設定、微波設定、雷達分析、系統管理;登入保護 |
| 趨勢紀錄 | 1 分鐘~24 小時距離與信號趨勢(存於 RAM,重啟後清除) |
| BLE | BLE GATT(非傳統 SPP),AT 指令讀取距離與設定參數,可關閉 |
| 韌體更新 | 網頁上傳 OTA/伺服器 OTA,雙分區更新,保留既有設定與校正 |
| 電源與機構 | |
| 電源 | DC 6~28 V(外殼標示);建議使用穩定 DC 12~24 V |
| 外形尺寸 | 58.7 × 75 × 25 mm |
| 安裝方式 | L 型支架/U 型碼(管柱);銅管安裝孔 Φ6 |
| 接線 | M8 防水五芯公母對接線材 |
| 有線介面(訂購選配) | |
| 可選介面 | CAN/RS-485/RS-232(CAN 與 RS-485 共用同一介面設計),下單時指定 |
規格依產品版本可能更新,實際規格以正式出貨文件為準。Relay 外接負載配線請由合格電工施工,接線或切換 NC/NO 前請先切斷外部電源。
| 指令 | 說明 | 範圍/回應 |
|---|---|---|
| AT+0000-FindDeviceID | 查詢設備 ID | +0000-FindDeviceID:xxxx |
| AT+0001-ReadVer | 查詢韌體版本 | +0001-ReadVer:版本字串 |
| AT+0001-SetMode:1/0 | 進入/退出設置模式 | 設定類指令需先進入設置模式 |
| AT+0001-DeviceID:xxxx | 設定設備 ID | 1~9999 |
| AT+0001-SampleRate:xxx | 距離上報間隔 | 200~999 ms |
| AT+0001-Scan:1/0 | 啟動偵測/休眠 | 預設開機啟動 |
| AT+0001-Buzz:1/0 | 觸發聲響開/關 | 預設開啟 |
| AT+0001-MinDistance/MaxDistance | 設定最小/最遠距離 | 50~2430 cm |
| (設備主動上報) | 偵測距離輸出 | +0001-Dist:xxxx(cm) |
BLE 名稱格式為 WS_Radar+設備 ID;指令以 GATT Write 寫入、回覆與距離以 GATT Notify 傳送,結束符號為 \r\n。
常見問題 FAQ
- 可以接 PLC 或控制器的有線通訊嗎?
- 可以。除標準 Relay、Wi-Fi 與 BLE 外,可訂購 CAN、RS-485 或 RS-232 介面版本(CAN 與 RS-485 共用),下單時告知需求即可。
- WS-RADAR62GBY 最遠可以偵測多遠?
- 偵測區間可設定 0.50~24.3 m。實際可用距離取決於安裝高度、目標大小與現場反射環境,建議以實際目標在現場測試後設定。
- 可以用來做液位或料位量測嗎?
- 可以。感測器輸出偵測區間內最強反射點的距離(cm),可經 BLE 即時讀值,也能設定距離條件由 Relay 輸出高低位警示。實際液面或粉料的反射狀況請先於現場測試確認。
- 需要電腦軟體才能設定嗎?
- 不需要。設備內建網頁,手機或電腦連上設備 Wi-Fi 後以瀏覽器登入即可完成區域、校正、判定條件與 Relay 設定;系統整合也可使用 BLE AT 指令。
- 什麼情況需要重新校正?
- 移動設備、改變安裝高度或角度、修改偵測區間,或現場新增大面積反射物(地面、牆面、金屬結構)後,請清空區域並重新執行空位校正。
- 環境溫度變化會造成誤觸發嗎?
- 韌體會在確認空位穩定時,自動登記不同溫度下的比較基準並據此判定,降低溫度漂移造成的誤判;趨勢圖也可協助觀察現場變化。
- 韌體更新會清除設定嗎?
- 不會。網頁或伺服器 OTA 僅更新韌體,Wi-Fi、校正與判定設定都會保留;更新期間請勿斷電。另提供系統整合與功能客製服務,可依需求訂製。
以 WS-RADAR62GBY 打造精準的雷達偵測
文星電子 1999 年起專注 RF 與微波雷達感測產品,提供選型評估、系統整合與量產支援。
雷達模組選型表
| 型號 | 頻率 | 工作電流 | 偵測距離 | 供電 | 特點 |
|---|---|---|---|---|---|
| RADAR10GATDUL 攝影機喚醒首選 | 10.525 GHz | 76 µA | 32 m | 2.1–5.5 V | 數位 INT+I2C,可放入電池攝影機 |
| RADAR10.525G | 10.525 GHz | 76 µA | 32 m | 低至 2.1 V | 低功耗移動偵測、感應照明 |
| RADAR5.8GATO | 5.8 GHz | 110 µA | 40 m | 2.1–5.5 V | 長距離、可選光感型號 |
| RADAR5.8G Toilet | 5.8 GHz | 110 µA | 10 m | 2.1–5.5 V | 智能馬桶近距離偵測 |
| TRW-5.8G | 5.8 GHz | — | — | 5 V | IF 輸出,自行設計判斷電路 |
| TRW-10GHz | 8.5 GHz | — | 50 m | — | IF 輸出、10 dBm、長距離 |
| Radar 63GHZ-3X3 | 63 GHz | — | 測距(3 cm 解析) | 3.6–5.5 V | UART/I2C 精密測距 |
| WS-RADAR62GBY | 62 GHz | — | 0.5–24.3 m | — | 測距+Relay/Wi-Fi/BLE |
— 表示請參考該產品規格書。黃色為本頁產品。