


装在门口、车位上方或水塔顶:设置好要侦测的距离范围,一键记住空场状态,之后有车、有货或有东西进来就直接输出开关信号,也能回报实际距离。
用手机连上就能设置、看即时趋势图、更新固件,不需另接电脑软件,安装、调校与维护都在现场完成。
型号:WS-RADAR62GBY-RELAY(Relay 输出)、WS-RADAR62GBY-RS-485(RS-485 输出)。两款怎么选 ›
用在哪里?客户实际应用案例与应用场景
本产品的工作很单纯:在您设置的距离区间内量测反射目标,判断「有没有目标进来」并输出 Relay,或回报实际距离。下列场景都使用同一颗传感器,只是安装位置与判定设置不同。
客户实际应用案例
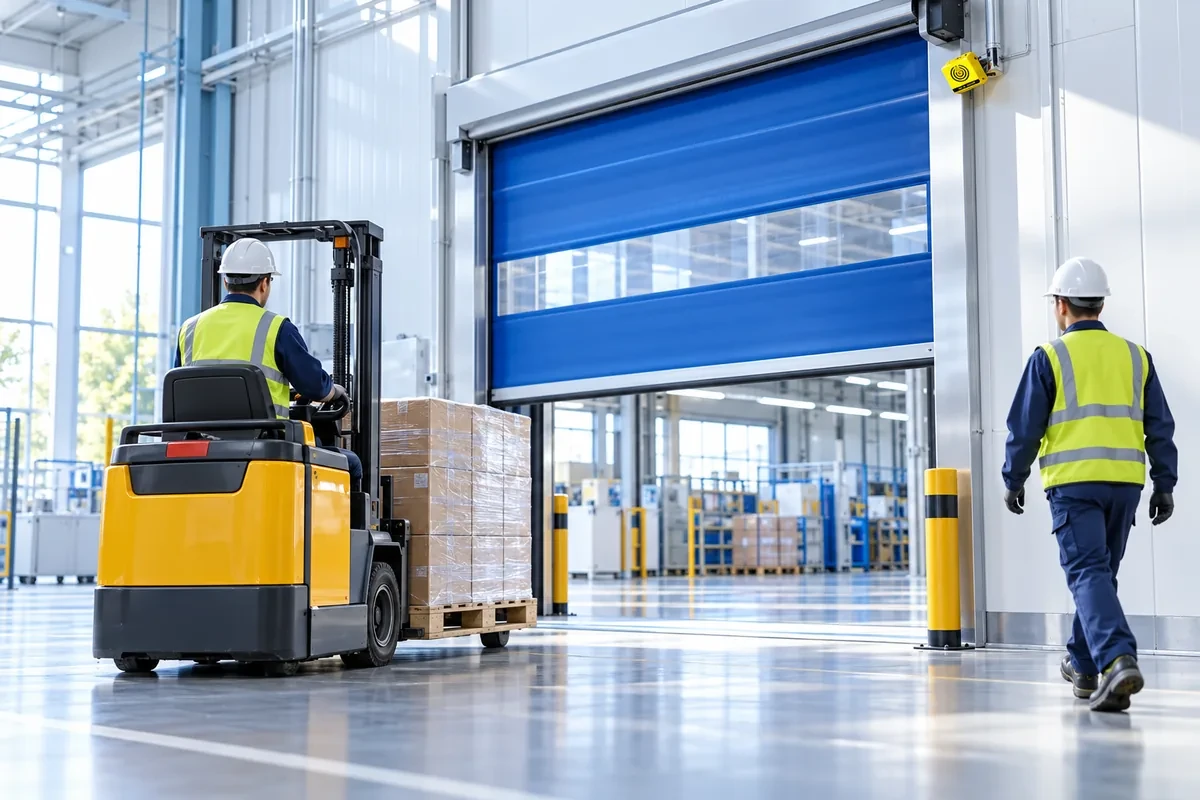
自动门:搬运车来才开门,人走过不开
一家工厂把装在仓库自动门上方,要求「搬运车(堆高机、电动拖板车)到门口才开门;只有人员经过时门不开」,避免人员走动造成频繁开门、冷气外泄与门片耗损。
作法:把侦测区间设置在门前地面的范围,完成空位校正后,以「主要信号强度」或「范围能量」变高作为判定条件,并把门槛调到只有搬运车(大面积金属车体+货物)的反射变化能超过;再设置 1 秒左右的判定时间,排除短暂经过的目标。条件成立时 Relay 送出开门信号给门机控制器;只有人员时反射变化未达门槛,门维持关闭。
- 搬运车进入门前区域 → 反射变化超过门槛并持续 → Relay 动作 → 开门
- 只有人员经过 → 反射变化低于门槛 → 不动作 → 门维持关闭
- 粉尘、昏暗、逆光环境都能量测,不使用摄影机,没有影像隐私问题
门槛需以现场实际搬运车与人员测试调整;建议先从单一条件测试,再依趋势图微调门槛与判定时间。
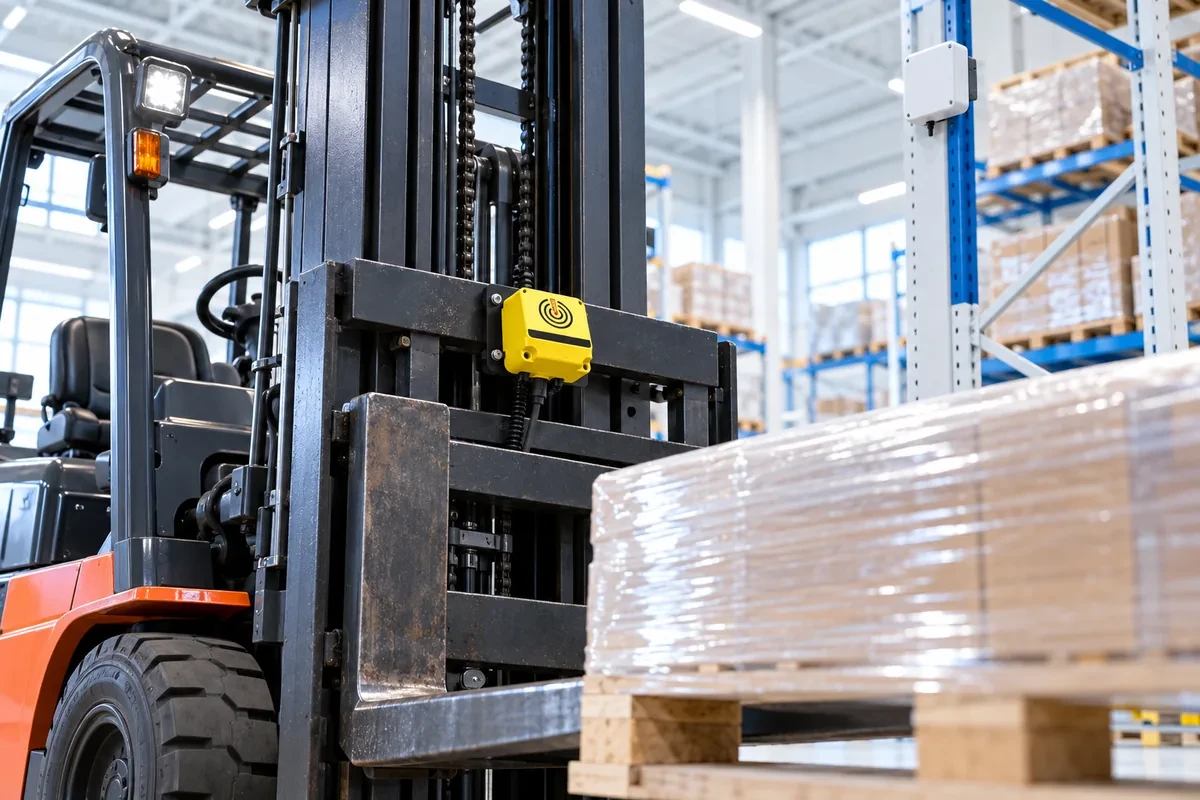
叉车载货判定+文星定位系统:自动记录货物摆放位置
客户将安装在叉车货叉架上、朝向货叉,判定货叉上是否载有栈板或货物,并搭配文星室内定位系统,自动记录每一板货物被放在仓库的哪个位置。
作法:侦测区间设置在货叉长度范围内,空叉时完成空位校正;栈板进入货叉后,反射距离与信号立即改变,持续满判定时间即输出「有货」。
- 载货(有货)→ 取货事件;卸货(无货)→ 放置事件
- 叉车上的 UWB 标签提供事件发生当下的座标
- 仓储系统把座标写入该板货物的储位纪录,免人工扫描登记
相关系统:UWB RFID 叉车搬运系统、智能仓储叉车定位与路径导引。雷达提供载货/空叉信号,定位与储位纪录由 UWB 系统完成。
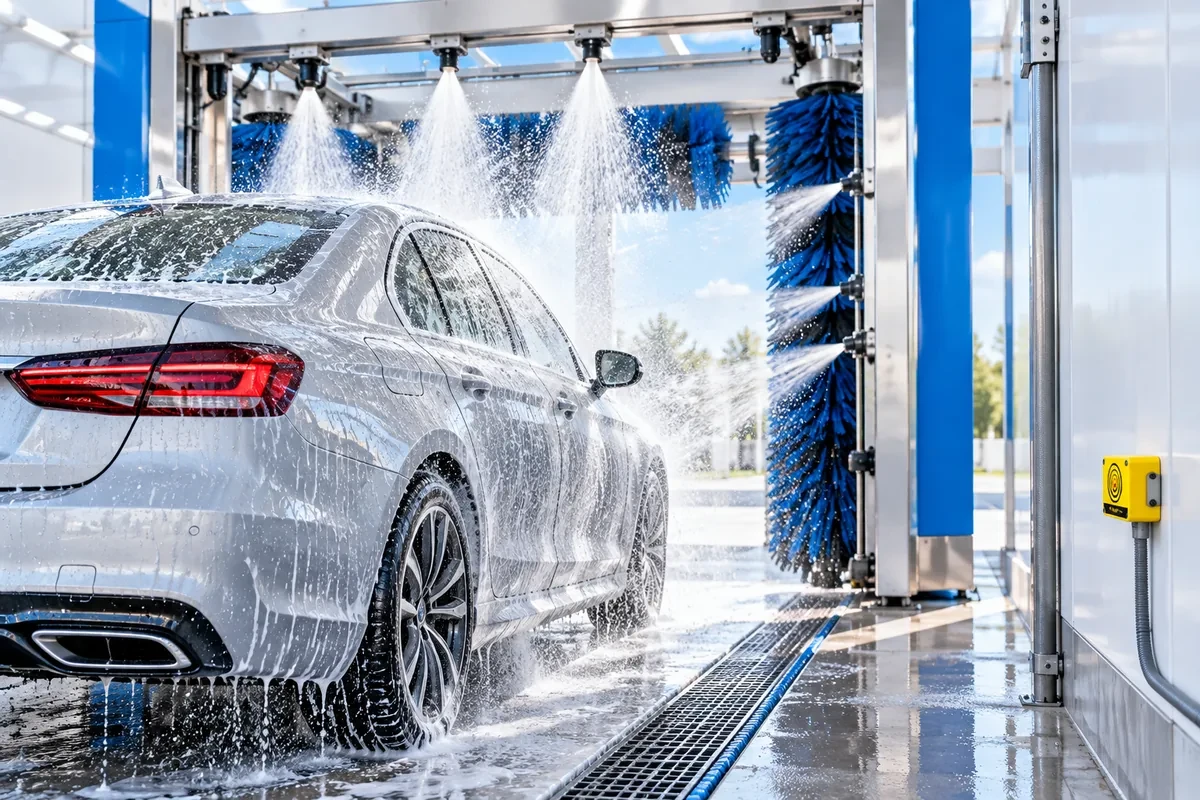
自动洗车:车辆停在设置距离内才喷水
洗车业者用判断车辆是否确实停在洗车区的设置距离范围内,只有侦测到真实车辆在范围内时,才让洗车设备开始喷水。
作法:把起始与结束距离设置为洗车区的有效停车范围,选用距离判定并设置判定时间,车辆停妥且持续在范围内才由 Relay 启动喷水。
- 车辆停在设置距离范围内并持续满判定时间 → Relay 动作 → 开始喷水
- 范围内无目标或车辆尚未进入范围 → 不动作 → 不喷水,节省用水
- 毫米波不怕水雾、泡沫与灯光变化,适合潮湿洗车环境
判定依据为「目标是否位于设置距离范围内」;范围内出现其他目标(如人员)是否触发,取决于门槛设置,人员安全仍需由洗车设备的安全机制把关。
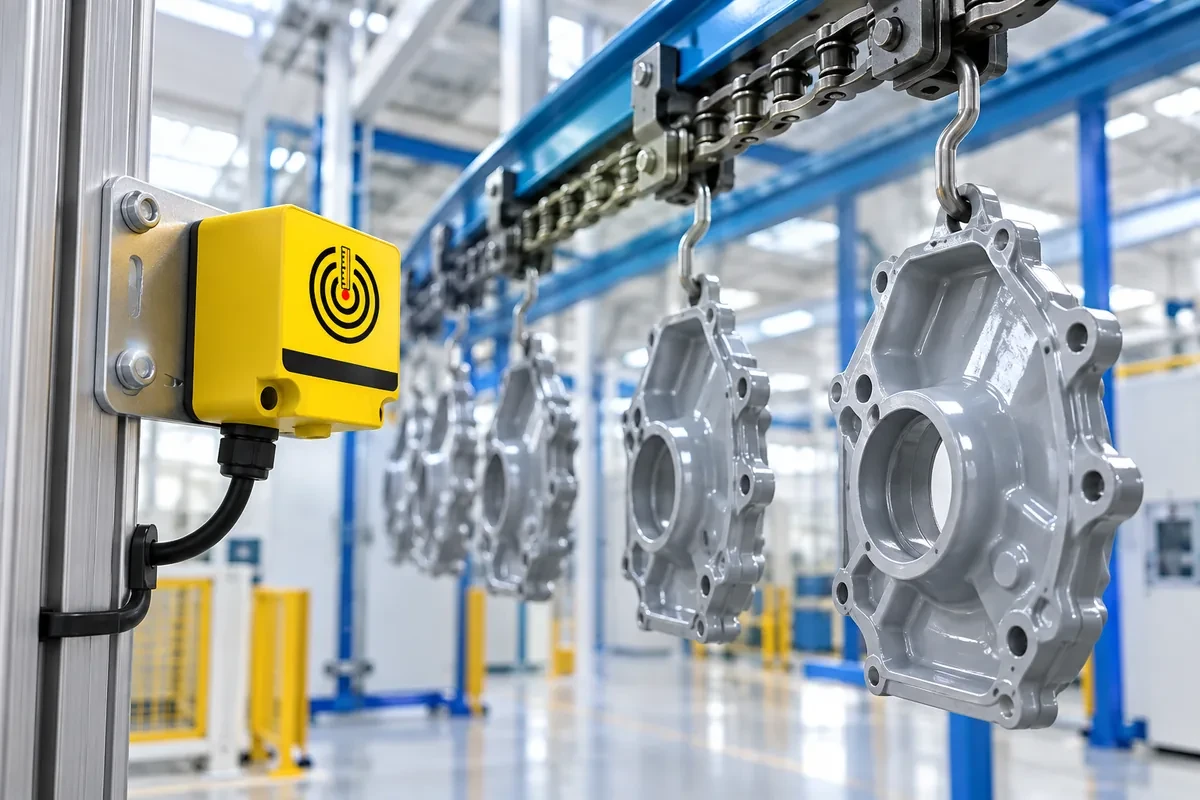
吊挂输送线:逐件侦测通过的吊挂产品并计数
客户把装在吊挂输送线旁,侦测每一件吊挂产品通过传感器前方,用来统计产量。
作法:侦测区间设置在吊挂产品经过的距离范围,空线时完成空位校正;每件产品进入区间时 Relay 动作、离开后释放,由 PLC 或计数器累计 Relay 动作次数即为数量。
- 产品进入侦测区间 → Relay 动作 → 计数器 +1
- 产品离开区间 → Relay 释放,等待下一件
- 毫米波量测不依赖光线与颜色,喷涂粉雾、粉尘或产品摆动时仍可量测
传感器输出的是「有/无」事件,数量由外置 PLC 或计数器累计;量测更新周期 0.5 秒,产品之间需保留足够间隔,请依线速实测确认。
更多应用场景
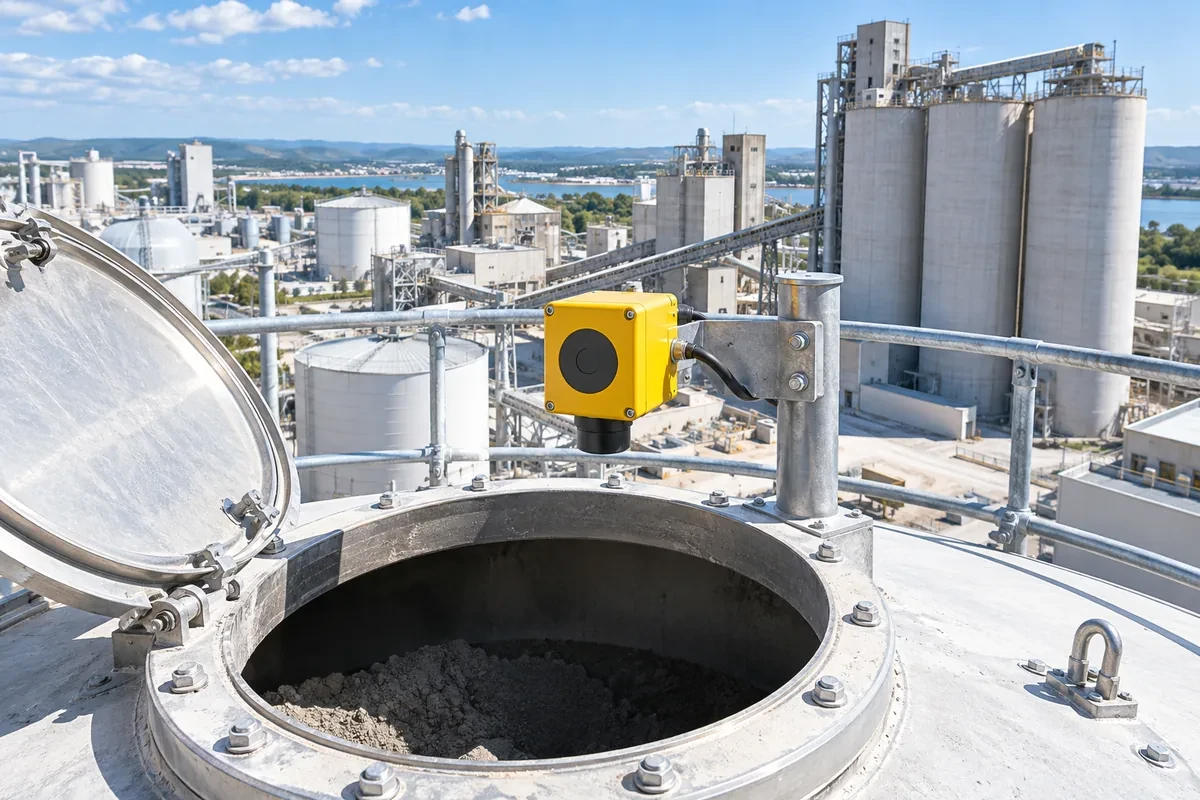
粉料/料位高度量测
由上往下量测与料面的距离,蓝牙即时读值,并以距离条件输出高低料位警示。
对应功能:距离输出(cm)+BLE+距离条件
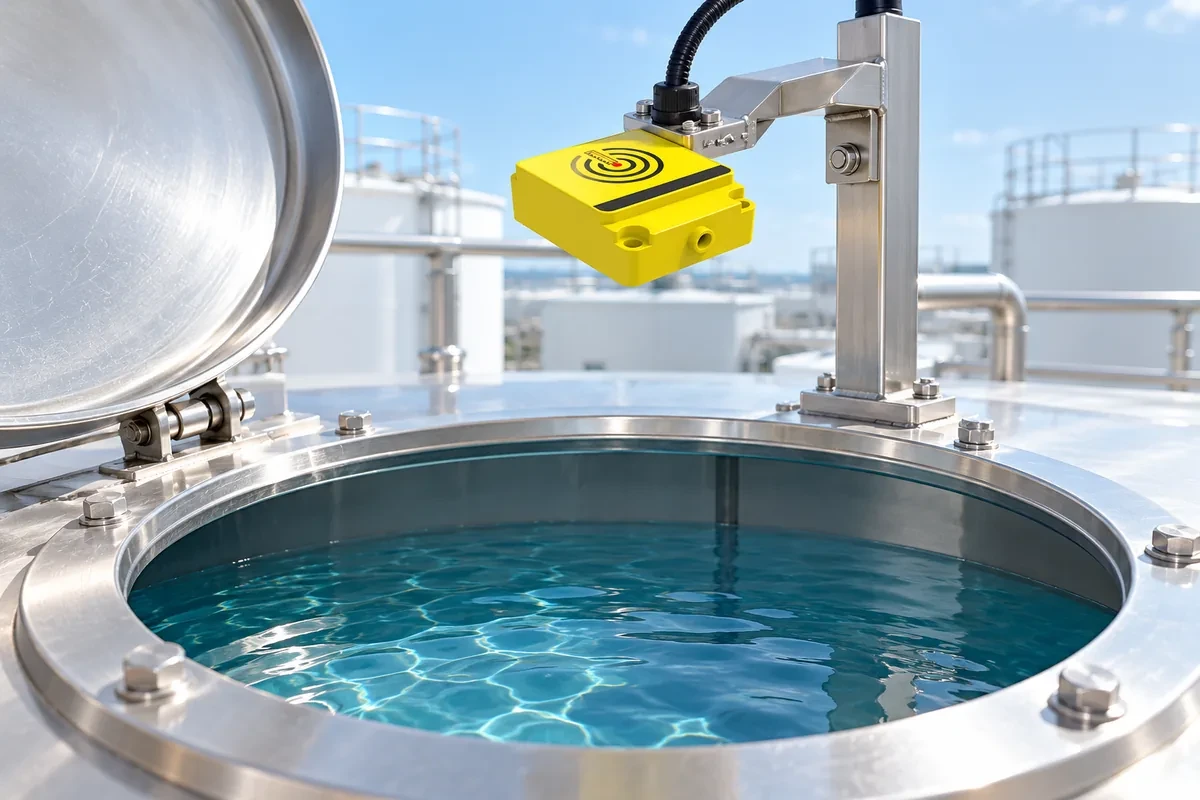
水塔/水池液位监测
非接触量测水面距离,免浸水探棒;设置距离门槛即可在水位过高或过低时输出 Relay。
对应功能:距离输出+距离门槛+Relay
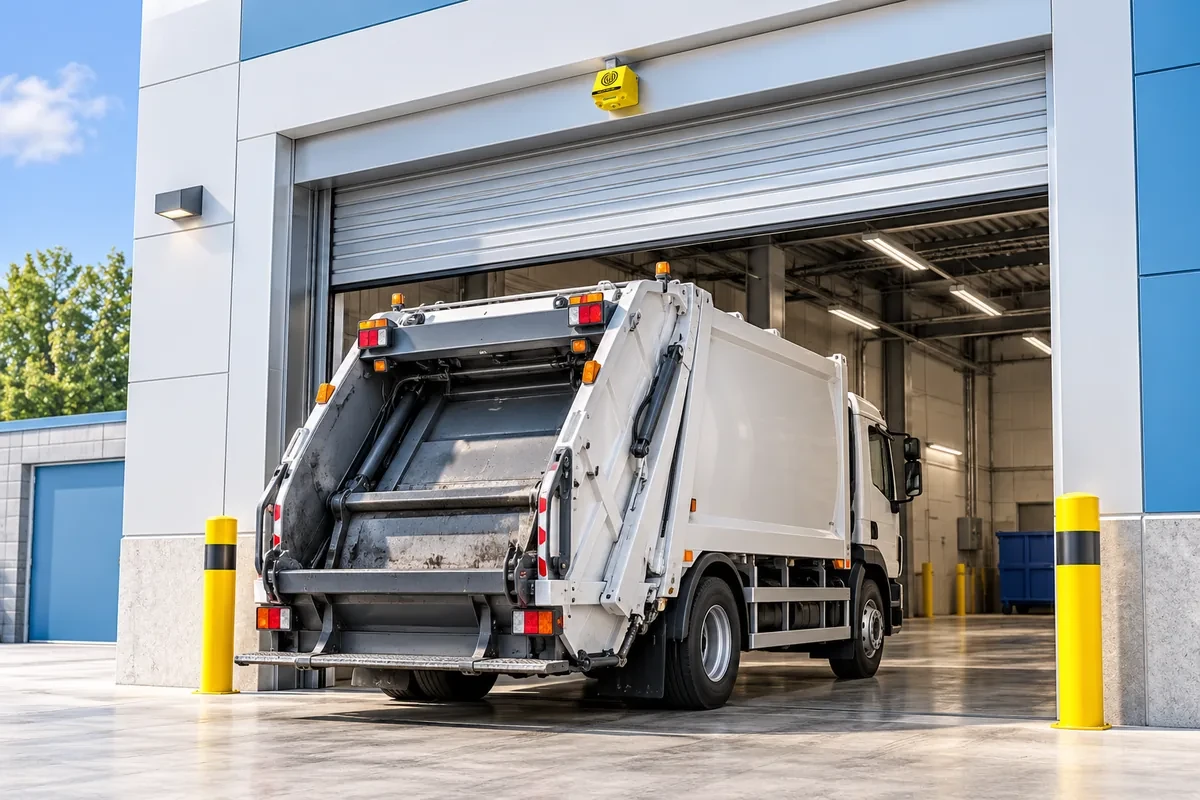
铁卷门/卸货口防压
侦测门口是否有车辆或货物停留,Relay 提供「门下有物」信号,避免铁卷门降下压到车辆。
对应功能:空位校正+判定时间+Relay
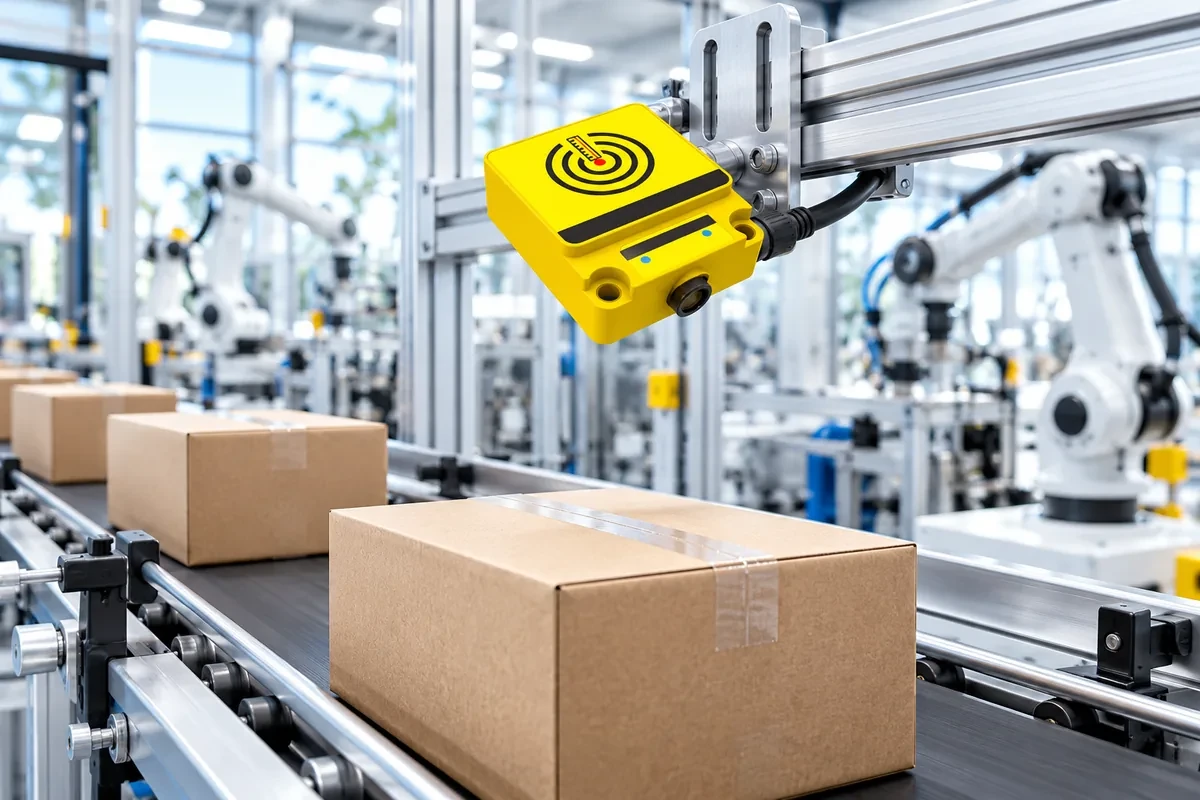
产线对象到位侦测
非接触侦测工件或箱体是否到位,不受光线、粉尘、反光影响,Relay 直接接入 PLC 输入点。
对应功能:距离判定+Relay
停车场出入口的「遮断器防砸、双机误闯判断、跟车警示」可与 AI 车牌辨识摄影机 WS-LPR600 搭配:雷达负责「车道上有没有车」,摄影机与控制器负责「是谁、放不放行」。
汽车应用:停车场出入口、遮断器、车位与洗车
汽车是最常见的侦测对象:车体是大面积金属,毫米波反射强、判定稳定,而且不受夜间、逆光、雨雾与车灯影响。下表整理汽车相关场合,雷达判断的是「设置距离内有没有车、车停了多久」,再用 Relay 通知遮断器、门机、灯号或洗车设备。
| 汽车场合 | 雷达判断什么 | Relay 接给谁 | 设置重点 |
|---|---|---|---|
| 遮断器防砸车 | 杆下是否还有车 | 遮断器控制器(有车禁止落杆) | 区间设在杆下车道;Relay NC/NO 依控制器选择 |
| 车牌辨识+跟车警示 | 放行后车道是否仍被占用 | 警示灯/蜂鸣器或门禁主机 | 判定时间 1~2 秒;搭配 WS-LPR 车牌辨识摄影机 |
| 双机防误闯 | 闸门前、后哪一台先触发 | 门禁主机判断行进方向 | 两台各自设置区间,主机读取两组 Relay 先后 |
| 室内车位/充电桩车位 | 车位内有无车辆、停多久 | 车位灯号、停车导引或充电站管理 | 吸顶或墙面安装;空车位时做空位校正 |
| 机车停车格 | 不规则车体是否在格内 | 格位灯号/管理系统 | 距离+能量条件复选 |
| 自动洗车 | 车是否停在洗车有效范围 | 洗车机喷水启动 | 起讫距离=有效停车范围(见客户实例 3) |
| 车库门/铁卷门防压 | 门下是否有车头或车尾 | 门机(有车禁止关门) | 空位校正+判定时间 |
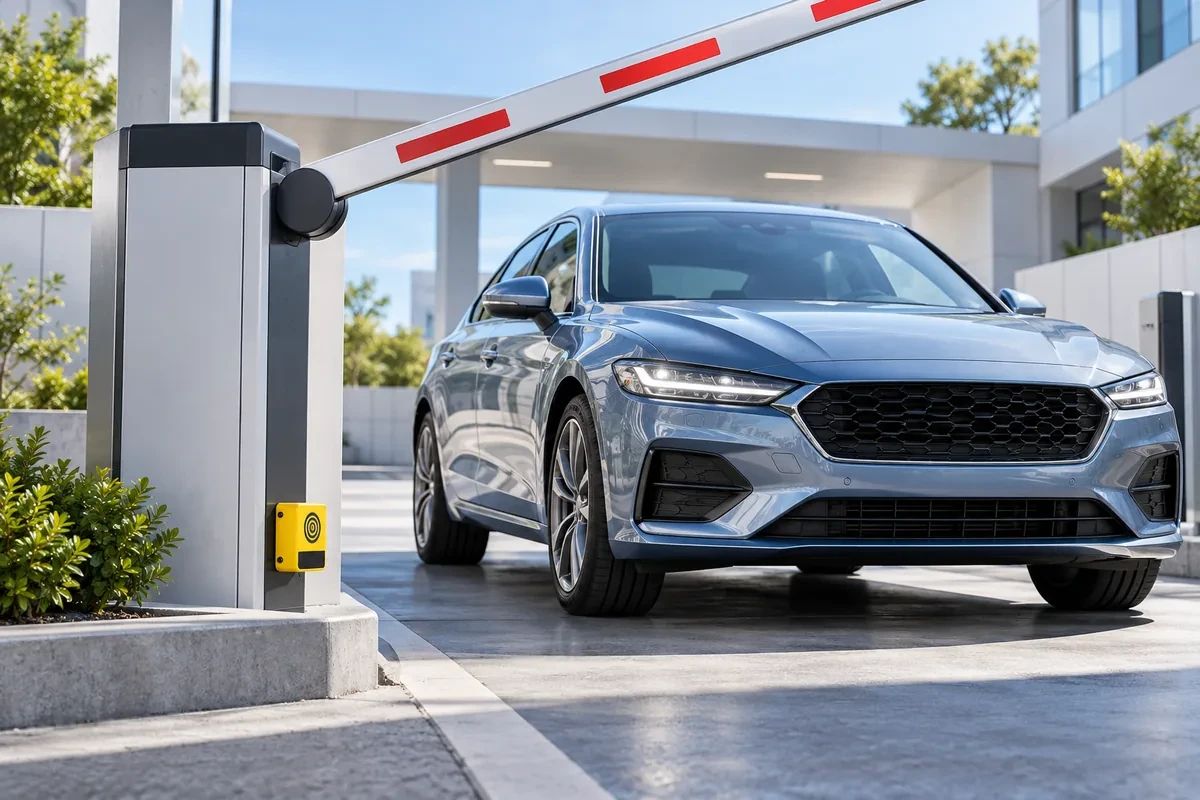
遮断器防砸车:车还在杆下,栅栏杆就不落下
停车场、社区、工厂大门的遮断器最怕「车还没完全通过就落杆」砸到车顶或引擎盖。把装在遮断器旁、朝向杆下车道,雷达持续确认杆下有没有车。
作法:侦测区间设置为杆下车道宽度范围,空车道时做一次空位校正;以距离或范围能量判定「有车」,Relay 接到遮断器控制器的「防砸/有车」输入端,有车时禁止落杆。
- 车在杆下 → Relay 动作 → 控制器禁止落杆
- 车完全离开区间并满判定时间 → Relay 释放 → 允许落杆
- 不需在地面切割埋设地感线圈,施工快,路面重铺也不受影响
- 雨天、夜间、车灯直射都能侦测
遮断器的防砸输入、Relay 常开/常闭接法请依遮断器厂牌说明;建议保留遮断器原有安全机制。
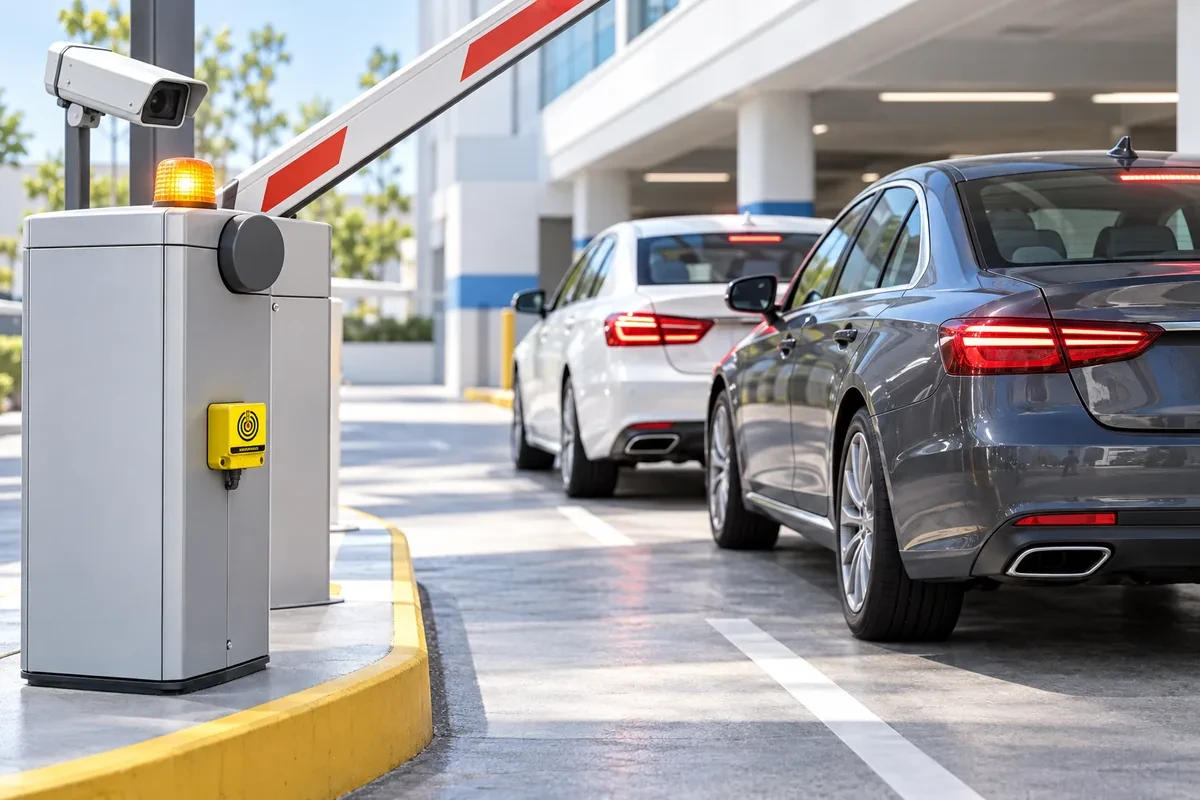
搭配车牌辨识:防止跟车进场、未辨识就闯入
搭配文星 WS-LPR 车牌辨识摄影机,摄影机负责「这台车可不可以进」,雷达负责「车道上实际有几台车、车有没有离开」。
单机:车牌放行一台后,雷达在设置时间内仍侦测到车道占用、或栅栏杆升起期间又有车进入,由门禁主机判定为跟车,触发警示灯或蜂鸣器。双机:闸门前、后各装一台,主机依两台触发先后判断行进方向,没有辨识纪录就出现在闸门后方即视为误闯。
- 车牌辨识放行 → 雷达确认车辆通过 → 落杆
- 放行后车道仍被占用超过判定时间 → 跟车警示
- 闸门后方雷达先触发、无辨识纪录 → 误闯/逆向警示
- 同一支雷达也同时提供遮断器防砸车功能
跟车与误闯的判断逻辑由门禁主机或 PLC 依两组 Relay 信号完成;雷达本身输出「有车/无车」。
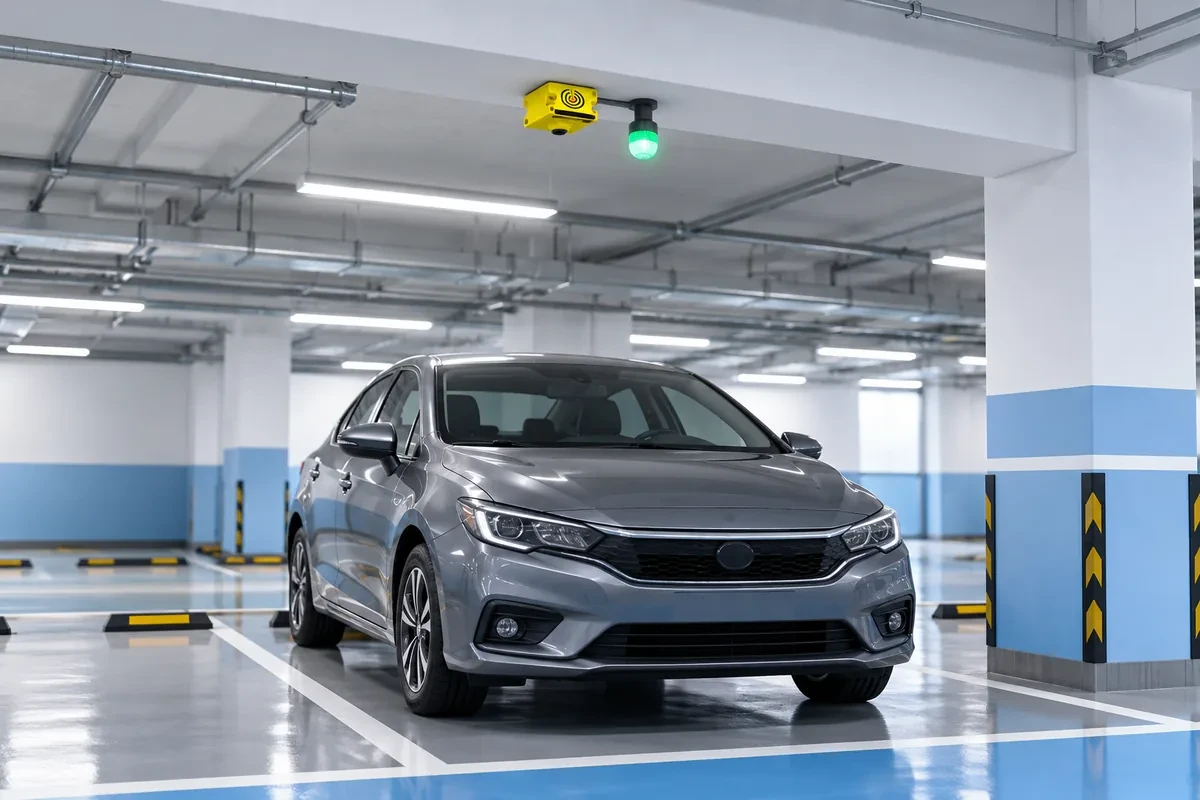
汽车应用 3:室内车位侦测
吸顶安装在车位上方,车辆停入即 Relay 动作,驱动车位上方红绿灯或回报停车导引系统,驾驶远远就能看到空位。
对应功能:空位校正+距离判定+Relay
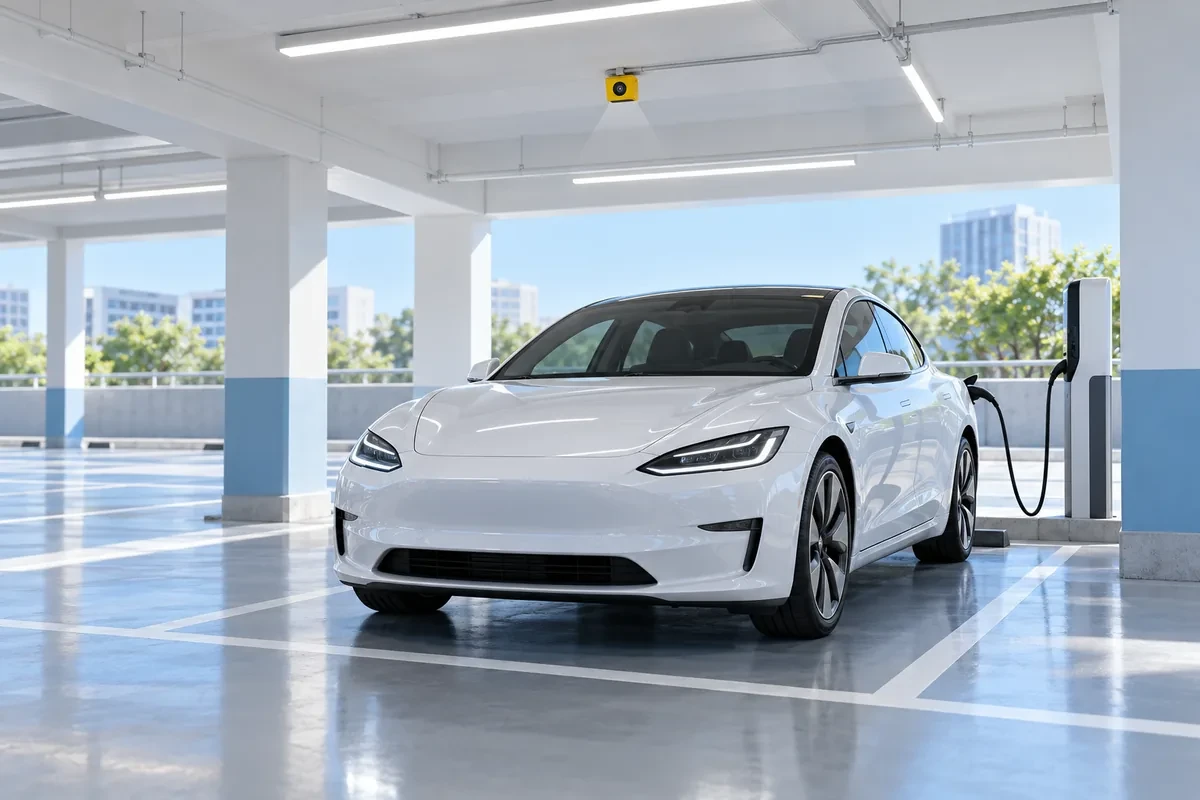
汽车应用 4:充电桩车位占用
侦测充电车位是否被车辆占用、停了多久;搭配判定时间可区分短暂倒车与长时间停放,提供充电站管理与违规占用提示。
对应功能:距离判定+判定时间+Relay
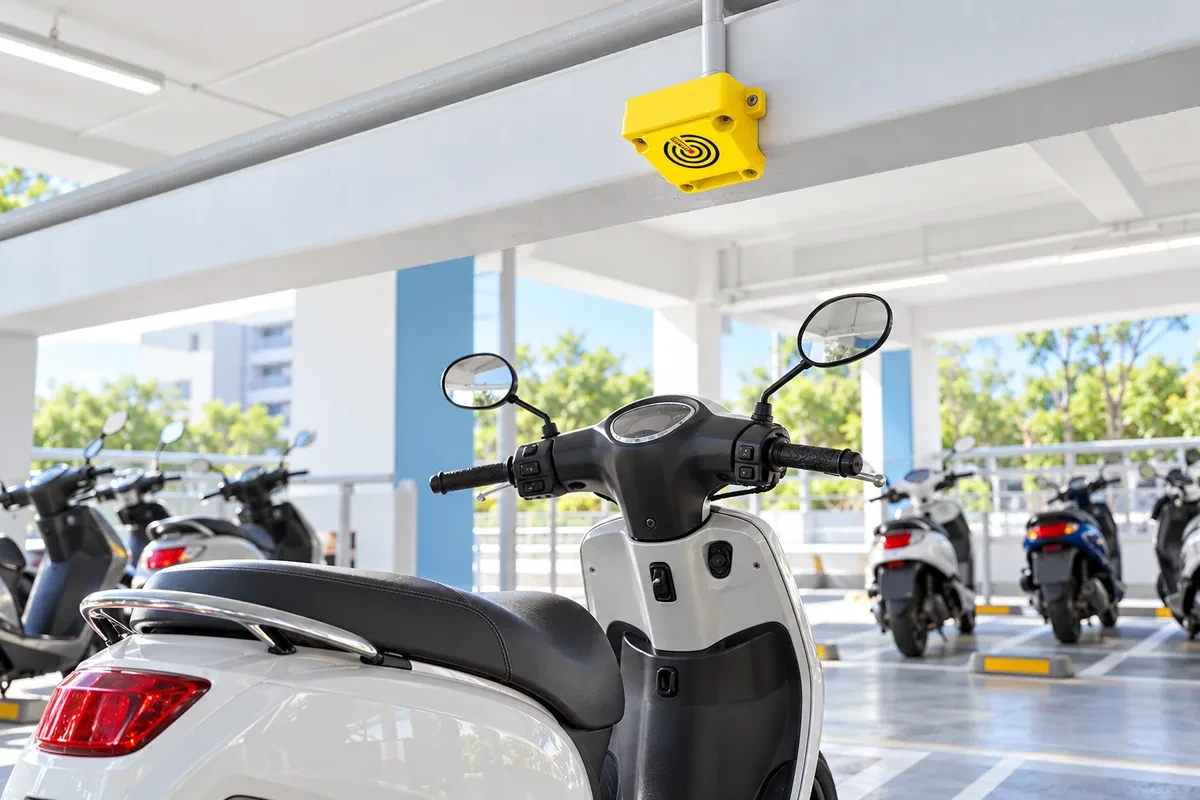
汽车应用 5:机车停车格
机车外型不规则、反射面小,可把距离与反射能量条件复选,稳定判定格位是否占用。
对应功能:多条件复选+温度补偿
选型对照:哪个场景适合您?
| 应用场景 | 安装方式 | 侦测内容 | 输出/对应功能 |
|---|---|---|---|
| 自动门搬运车判别 | 门框上方,斜向门前地面 | 搬运车进入门前区域(人员不触发) | Relay → 门机开门 |
| 叉车载货判定+UWB 储位纪录 | 叉车货叉架,朝向货叉 | 货叉上是否有栈板/货物 | Relay/事件 → 文星 UWB 系统记录位置 |
| 自动洗车车辆定位 | 洗车区侧墙或上方 | 车辆是否停在设置距离范围内 | Relay → 洗车机喷水 |
| 吊挂产品通过计数 | 吊挂输送线旁支架,面向产品 | 每件产品进入侦测区间 | Relay 脉冲 → PLC/计数器 |
| 遮断器防砸车 | 遮断器机箱侧,横向对准杆下车道 | 栅栏杆下方车道是否有车 | Relay → 遮断器「有车禁落」 |
| 跟车进场警示 | 车道侧或闸门机箱,面向车道 | 车道持续占用(搭配车牌辨识判断跟车) | Relay/蜂鸣器 → 警示 |
| 双机误闯判断 | 闸门前、后各一台,面向车道 | 闸门前/后区域占用与先后顺序 | 2 组 Relay → 控制器逻辑 |
| 室内停车位侦测 | 车位正上方天花板,垂直向下 | 车位是否有车 | Relay → 车位灯/导引系统 |
| 充电桩车位占用 | 充电车位上方天花板 | 充电车位是否有车 | Relay → 充电站管理 |
| 机车停车格侦测 | 机车格上方钢梁或天花板 | 机车格是否有车 | Relay → 格位灯号 |
| 粉料/料位高度量测 | 储槽顶部人孔,垂直向下 | 料面距离(高度) | BLE 距离值/Relay 高低位警示 |
| 水塔/水池液位监测 | 水塔或水池检修口上方,垂直向下 | 水面距离(液位) | BLE 距离值/Relay 液位警示 |
| 铁卷门/卸货口防压 | 铁卷门上方,向下对准门口 | 门口是否有车或物 | Relay → 卷门控制器 |
| 产线对象到位侦测 | 输送带上方铝挤型支架,向下 | 对象是否到位 | Relay → PLC 输入 |
两个型号怎么用:依要接的设备选输出接口
两款的雷达本体、侦测距离与设置方式都一样,差别在输出接口:要「侦测到就让设备动作」选 WS-RADAR62GBY-RELAY;要「把距离与状态送进系统集中管理」选 WS-RADAR62GBY-RS-485。
Relay 干接点输出:侦测到就触发,不用写程序
Relay 平常接点 NC/NO 可在网页切换,当成一个「有/没有」的开关信号,直接接到现场设备。
典型接法
雷达 Relay 的 NO 或 NC 接点,接到设备控制器的触发输入(开门、禁止落杆、启动);雷达另接 DC 6~28 V 电源。用手机网页设置侦测区间、做一次空位校正即可使用。
应用场景
- 车库门、铁卷门、自动门控制器:车或搬运车到就开门,门下有车有物不关门
- 停车场栅栏(遮断器):车还在杆下,栅栏杆不落下
- 照明或警报:有人车进入设置范围就亮灯、响警示
- 车位灯号、洗车机、输送线:有物到位就输出信号
适合谁
门业与停车设备安装商、机电包商、工厂设备维护;现场没有 PLC 或主机、只需要一个开关信号的案子。
RS-485 有线通信:把距离与状态送进系统
RS-485 是工业现场常用的两线式总线,布线距离长、抗干扰,多台设备可共用一条线接到主机。
典型接法
RS-485 A/B 两线接到 PLC、工控主机或管理系统的 RS-485 端口;多台雷达并接在同一条总线,各设不同设备 ID 区分;每台另接 DC 6~28 V 电源。
应用场景
- 停车场管理系统:每个车位一台,主机集中读取各车位有没有车
- 楼宇管理系统:出入口、卸货区的占用状态回传中控
- PLC/工控主机:料位、液位的距离值进 PLC 做记录与控制
- 多台集中管理:主机读取距离与侦测状态,远程调整设置
适合谁
系统集成商、停车场与楼宇管理系统厂商、工控与自动化工程师;要多台组网、记录数据或接进既有系统的项目。
| 输出 | |
| RELAY | Relay 1 组,NC/NO 可切换(开关信号) |
|---|---|
| RS-485 | RS-485 有线通信(距离值、侦测状态) |
| 接线 | |
| RELAY | 接点接到设备控制器的触发输入 |
| RS-485 | A/B 两线接主机 RS-485 端口,多台可并接同一条线 |
| 适用 | |
| RELAY | 门、栅栏、照明、警报等「侦测到就动作」 |
| RS-485 | PLC、工控主机、楼宇/停车场管理系统「集中监控、记录数据」 |
| 是否需要上位机 | |
| RELAY | 不需要,不用写程序 |
| RS-485 | 需要,由 PLC/主机读取数据 |
| 两款相同 | |
| RELAY/RS-485 | 56~62GHz 毫米波雷达、侦测区间 0.50~24.3 m、DC 6~28 V、Wi-Fi 网页+BLE 设置、M8 防水五芯线材 |
不确定选哪一款?告诉我们要接的设备或系统,业务会协助确认型号与接线。RS-485 通信格式与集成数据请向业务索取。
内核优势
0.5~24.3 m 侦测区间
起始与结束距离以公分设置,可排除天花板、支架等近端结构,只判定真正需要的区域;长距离量测参数由雷达算法自动配置。
一键空位校正
清空区域后按「套用范围并自动空位校正」,数秒内置立现场基准并保存于 Flash,断电重开后判定基准不变。
三种判定条件可组合
距离变化、主要反射信号强度、距离范围能量三种条件可复选,搭配变低/变高方向、门槛百分比与判定时间,有效抑制误触发。
逐温度漂移补偿
在确认空位稳定时自动登记各温度下的比较基准(最多 60 笔),日夜温差与季节变化下仍维持一致的判定结果。
Relay+蜂鸣器+LED
Relay 平常接点 NC/NO 可在网页切换并一键测试;触发蜂鸣可静音,双色状态 LED 现场即可判读网络与触发状态。
Wi-Fi 网页.BLE.OTA
浏览器即可设置与观看 24 小时趋势;BLE GATT 指令读取距离与调整参数;支持网页上传与服务器 OTA,更新后保留既有设置与校正。
系统架构与导入步骤
- 安装固定:以 L 型支架或 U 型码固定,雷达面朝侦测区域,接上 M8 五芯线材的电源与 Relay 输出。
- 连接设置:手机连上设备 Wi-Fi,以浏览器打开管理页面并登录,可加入现场 Wi-Fi 或保留设备 AP 作为维护入口。
- 设置区域:在「微波设置」拖曳起始与结束距离,清空区域后按「套用范围并自动空位校正」。
- 判定与输出:勾选判定条件、方向、门槛与判定时间,选择 Relay NC/NO 后以实际目标测试。
- 日常维护:从仪表板与趋势图巡检,固件可通过网页或 OTA 服务器更新。
内置网页设置接口
不需安装任何软件,手机或电脑浏览器即可完成所有设置;登录保护、管理员密码可自行变更。
仪表板
一眼掌握目前距离、主要信号变化、稳定分数、雷达温度、网络与 Relay 状态。
微波设置与空位校正
拖曳设置 0.5~24.3 m 侦测区域,一键空位校正,判定条件、方向、门槛与判定时间集中设置。
距离与信号趋势图
1 分钟至 24 小时趋势,同时显示距离、主要信号与范围能量,现场调整门槛有凭有据。
网络与系统管理
Wi-Fi AP/STA/AP+STA、BLE 开关、固件版本、OTA 更新、密码修改与恢复出厂。
产品外观、尺寸与包装
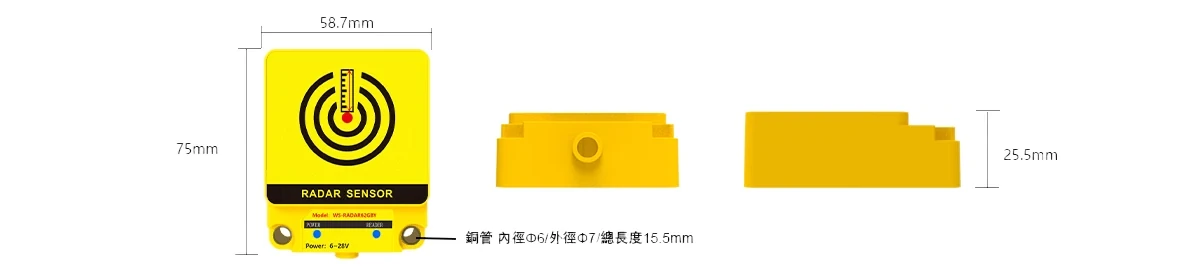
外形尺寸 58.7 × 75 × 25 mm;两侧安装孔为铜管(内径 Φ6/外径 Φ7,长 15.5 mm)。
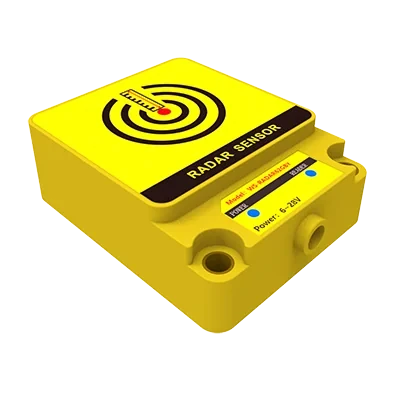
黄色工业外壳,正面标示 POWER 与状态指示灯。
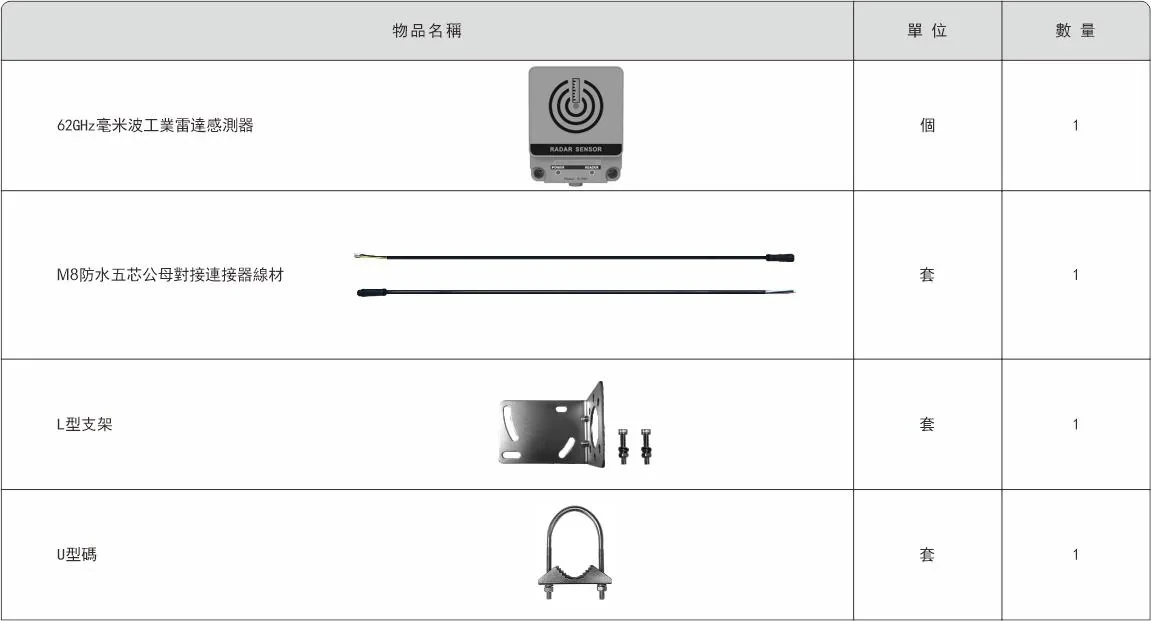
标准包装:传感器 1 个、M8 防水五芯公母对接线材 1 套、L 型支架 1 套、U 型码 1 套。
| 雷达 | |
| 型号 | WS-RADAR62GBY-RELAY(Relay 输出) WS-RADAR62GBY-RS-485(RS-485 输出) |
|---|---|
| 雷达类型 | 62GHz毫米波脉冲同调(PCR)雷达 |
| 频率范围 | 56GHz~62GHz |
| 可设置侦测区间 | 0.50 m~24.3 m(起始/结束距离以 cm 设置) |
| 距离输出 | 侦测区间内最强反射点距离,单位 1 cm |
| 量测更新周期 | 0.5 秒(量测间雷达进入休眠以降低功耗) |
| 判定与输出 | |
| 判定条件 | 距离变化/主要信号强度变化/距离范围能量变化,可复选 |
| 判定参数 | 变低或变高方向、变化门槛(%)、距离门槛(cm)、判定时间(秒) |
| 校正 | 一键空位校正,基准保存于 Flash;逐温度比较基准最多 60 笔 |
| Relay 输出 | 1 组,平常接点 NC/NO 可切换,网页可测试 |
| 现场指示 | 状态 LED×2、蜂鸣器(触发提示可静音) |
| 通信与管理 | |
| 控制器 | 双核 Wi-Fi/BLE 控制器 |
| Wi-Fi | 2.4GHz;AP/STA/AP+STA;每次上电提供 10 分钟维护 AP |
| 网页接口 | 仪表板、网络设置、微波设置、雷达分析、系统管理;登录保护 |
| 趋势纪录 | 1 分钟~24 小时距离与信号趋势(存于 RAM,重启后清除) |
| BLE | BLE GATT(非传统 SPP),AT 指令读取距离与设置参数,可关闭 |
| 固件更新 | 网页上传 OTA/服务器 OTA,双分区更新,保留既有设置与校正 |
| 电源与机构 | |
| 电源 | DC 6~28 V(外壳标示);建议使用稳定 DC 12~24 V |
| 外形尺寸 | 58.7 × 75 × 25 mm |
| 安装方式 | L 型支架/U 型码(管柱);铜管安装孔 Φ6 |
| 接线 | M8 防水五芯公母对接线材 |
| 有线接口(订购选配) | |
| 可选接口 | CAN/RS-485/RS-232(CAN 与 RS-485 共用同一接口设计),下单时指定 |
规格依产品版本可能更新,实际规格以正式出货文档为准。Relay 外置负载配线请由合格电工施工,接线或切换 NC/NO 前请先切断外部电源。
| 指令 | 说明 | 范围/回应 |
|---|---|---|
| AT+0000-FindDeviceID | 查找设备 ID | +0000-FindDeviceID:xxxx |
| AT+0001-ReadVer | 查找固件版本 | +0001-ReadVer:版本字符串 |
| AT+0001-SetMode:1/0 | 进入/退出设置模式 | 设置类指令需先进入设置模式 |
| AT+0001-DeviceID:xxxx | 设置设备 ID | 1~9999 |
| AT+0001-SampleRate:xxx | 距离上报间隔 | 200~999 ms |
| AT+0001-Scan:1/0 | 启动侦测/休眠 | 缺省开机启动 |
| AT+0001-Buzz:1/0 | 触发声响开/关 | 缺省打开 |
| AT+0001-MinDistance/MaxDistance | 设置最小/最远距离 | 50~2430 cm |
| (设备主动上报) | 侦测距离输出 | +0001-Dist:xxxx(cm) |
BLE 名称格式为 WS_Radar+设备 ID;指令以 GATT Write 写入、回复与距离以 GATT Notify 发送,结束符号为 \r\n。
常见问题 FAQ
- 可以接 PLC 或控制器的有线通信吗?
- 可以。除标准 Relay、Wi-Fi 与 BLE 外,可订购 CAN、RS-485 或 RS-232 接口版本(CAN 与 RS-485 共用),下单时告知需求即可;RS-485 输出请选 WS-RADAR62GBY-RS-485。
- WS-RADAR62GBY 最远可以侦测多远?
- 侦测区间可设置 0.50~24.3 m。实际可用距离取决于安装高度、目标大小与现场反射环境,建议以实际目标在现场测试后设置。
- 可以用来做液位或料位量测吗?
- 可以。传感器输出侦测区间内最强反射点的距离(cm),可经 BLE 即时读值,也能设置距离条件由 Relay 输出高低位警示。实际液面或粉料的反射状况请先于现场测试确认。
- 需要电脑软件才能设置吗?
- 不需要。设备内置网页,手机或电脑连上设备 Wi-Fi 后以浏览器登录即可完成区域、校正、判定条件与 Relay 设置;系统集成也可使用 BLE AT 指令。
- 什么情况需要重新校正?
- 移动设备、改变安装高度或角度、修改侦测区间,或现场添加大面积反射物(地面、墙面、金属结构)后,请清空区域并重新运行空位校正。
- 环境温度变化会造成误触发吗?
- 固件会在确认空位稳定时,自动登记不同温度下的比较基准并据此判定,降低温度漂移造成的误判;趋势图也可协助观察现场变化。
- 固件更新会清除设置吗?
- 不会。网页或服务器 OTA 仅更新固件,Wi-Fi、校正与判定设置都会保留;更新期间请勿断电。另提供系统集成与功能客制服务,可依需求订制。
以打造精准的雷达侦测
文星电子 1999 年起专注 RF 与微波雷达传感产品,提供选型评估、系统集成与量产支持。
雷达模块选型表
| 型号 | 频率 | 工作电流 | 侦测距离 | 供电 | 特点 |
|---|---|---|---|---|---|
| RADAR10GATDUL 摄影机唤醒首选 | 10.525 GHz | 76 µA | 32 m | 2.1–5.5 V | 数字 INT+I2C,可放入电池摄影机 |
| RADAR10.525G | 10.525 GHz | 76 µA | 32 m | 低至 2.1 V | 低功耗移动侦测、感应照明 |
| RADAR5.8GATO | 5.8 GHz | 110 µA | 40 m | 2.1–5.5 V | 长距离、可选光感型号 |
| RADAR5.8G Toilet | 5.8 GHz | 110 µA | 10 m | 2.1–5.5 V | 智能马桶近距离侦测 |
| TRW-5.8G | 5.8 GHz | — | — | 5 V | IF 输出,自行设计判断电路 |
| TRW-10GHz | 8.5 GHz | — | 50 m | — | IF 输出、10 dBm、长距离 |
| Radar 63GHZ-3X3 | 63 GHz | — | 测距(3 cm 解析) | 3.6–5.5 V | UART/I2C 精密测距 |
| WS-RADAR62GBY | 62 GHz | — | 0.5–24.3 m | — | 测距+Relay/Wi-Fi/BLE |
— 表示请参考该产品规格书。黄色为本页产品。