ミリ波レーダーセンサー|自動ドア、駐車区画、レベル測定
型番:
WS-RADAR62GBY
このミリ波レーダーセンサーは、出入口、車路、水槽の上に取り付けます。監視する距離範囲を設定すると、車両、荷物、その他の物体が入った瞬間にスイッチ信号を出力します。お客様は、人が通り過ぎるときではなくフォークリフトのときだけ倉庫のドアを開ける、駐車スペースが使用中かどうかを判定する、タンクやサイロの液面を測定する、といった用途に使用しています。
検知ゾーンは0.5~24.3mの範囲でセンチメートル単位で設定でき、ボタンを1回押すだけで無人状態を校正できます。内蔵リレーはドアオペレーター、遮断機、PLCに直接接続でき、測定距離を出力することもできます。カメラを使わないため、粉塵、水しぶき、暗闇、まぶしい光の中でも動作し、プライバシーの懸念もありません。設定とトレンドチャートはスマートフォンのブラウザで確認でき、PCソフトウェアは不要です。


は、ドア、駐車区画、水槽の上に取り付けます。監視する距離ゾーンを設定し、ワンクリックで空の状態を記憶させると、車両、荷物、物体が入ったときにリレー出力を切り替えるか、実際の距離を報告します。
スマートフォンで設定:リアルタイムのトレンドグラフとファームウェア更新機能を備えた内蔵Webページにより、PCソフトは不要 — 設置、調整、保守はすべて現場で完結します。
どこで使われていますか?実際のお客様の設置例と活用シーン
は1つの仕事に特化しています:設定した距離ゾーン内の反射物を測定し、対象の有無を判定してリレーを切り替えるか、実際の距離を報告します。以下のすべてのシーンで同じセンサーを使用しており、異なるのは取り付け位置と判定設定だけです。
実際のお客様の設置例
自動ドア:台車では開き、人では閉じたまま
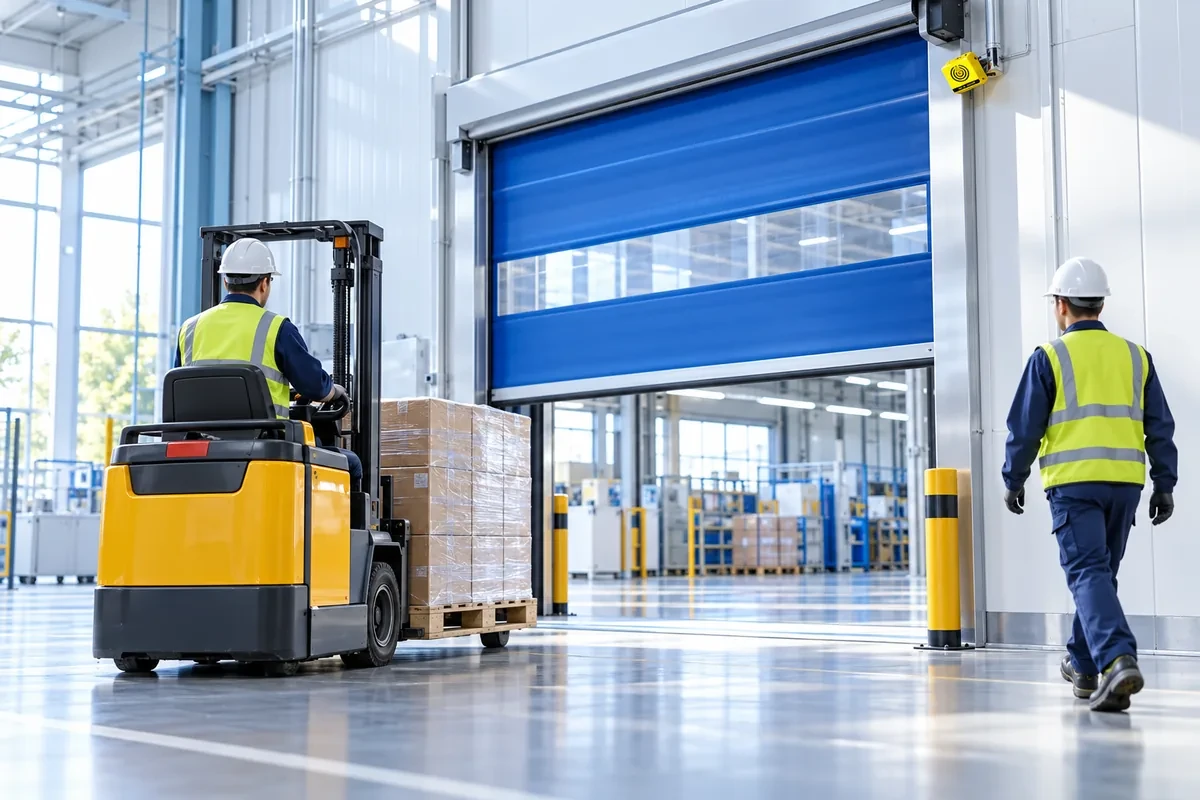
ある工場が倉庫の自動ドアの上に設置しました。要件は1つ:人が通り過ぎるだけでは開かず、搬送台車(フォークリフトや電動パレットトラック)が出入口に来たときだけ開くこと。無駄なドアの開閉、空調ロス、ドアの摩耗を減らすためです。
方法:検知ゾーンをドア前の床面エリアに設定し、空ゾーンのキャリブレーションを実行します。「メイン信号」または「レンジエネルギー」の増加をトリガー条件とし、台車(大きな金属ボディ+荷物)だけが十分な反射変化を生むようしきい値を調整、約1 sの判定時間で短時間の通行者を除外します。条件を満たすとリレーがドアコントローラーに開指令を送ります。人だけではしきい値を下回り、ドアは閉じたままです。
- 台車がゾーンに進入 → 反射変化がしきい値を超えて持続 → リレーON → ドアが開く
- 人が通過するだけ → 変化はしきい値未満 → 出力なし → ドアは閉じたまま
- 粉じん、暗闇、逆光の中でも動作。カメラではないため画像のプライバシーの懸念なし
しきい値は実際の台車と人を使って現場で調整する必要があります。まず単一の条件から始め、トレンドグラフを見ながらしきい値と判定時間を微調整してください。
フォークリフトの荷物検知+WENSHING測位:パレットの位置を自動記録
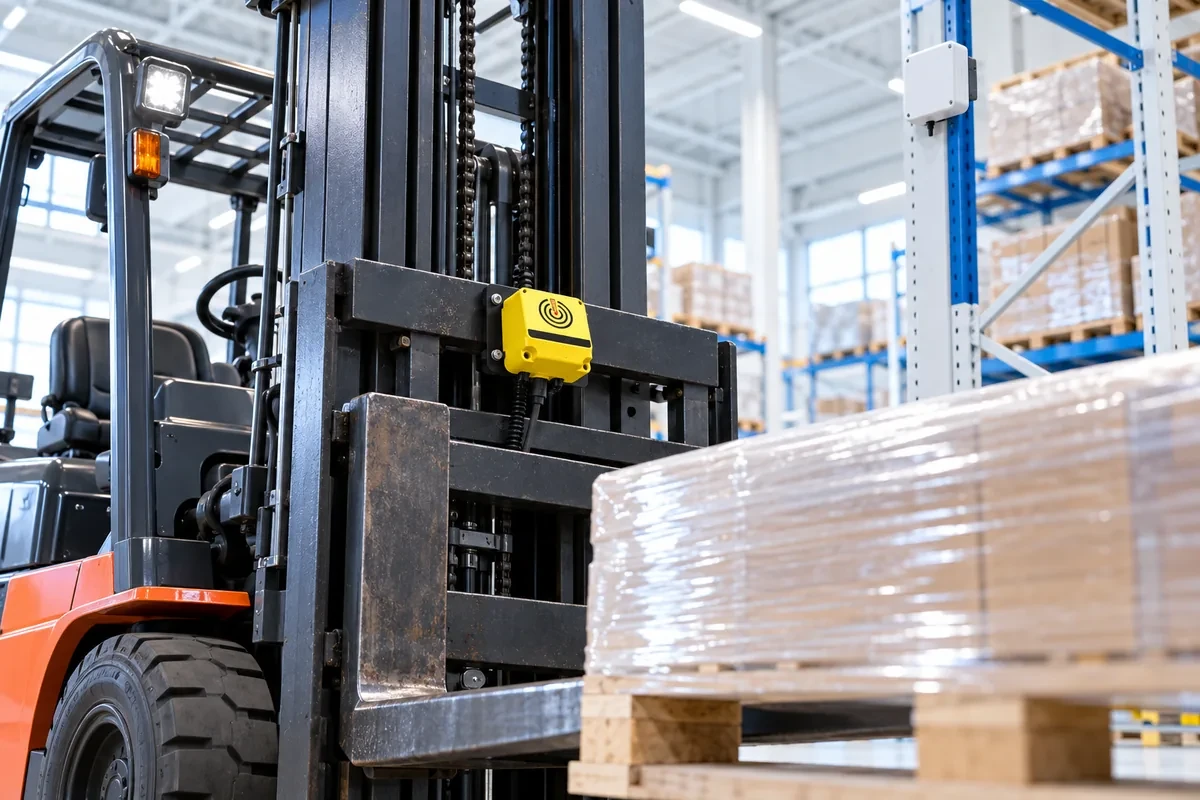
あるお客様がフォークリフトのフォークキャリッジにフォークに沿った向きで取り付け、フォーク上にパレットや荷物があるかを判別 — さらにWENSHINGの屋内測位システムと組み合わせ、各パレットを置いた場所を自動で記録しています。
方法:検知ゾーンをフォークの長さに合わせ、空のフォークでキャリブレーションします。パレットがフォークに入ると反射距離と信号が即座に変化し、判定時間の経過後にセンサーが「積載あり」を出力します。
- 荷物を持ち上げる(積載あり)→ 荷取りイベント、荷物を下ろす(空)→ 荷置きイベント
- フォークリフトのUWBタグがその時点の座標を提供
- 倉庫システムがその座標をパレットの位置として保存 — 手作業のスキャンは不要
関連システム: UWB RFID フォークリフト搬送システム, スマート倉庫 フォークリフト追跡・ルート誘導。レーダーが積載あり/空の信号を提供し、測位と位置記録はUWBシステムが担当します。
自動洗車:設定した距離ウィンドウ内に車があるときだけ噴射
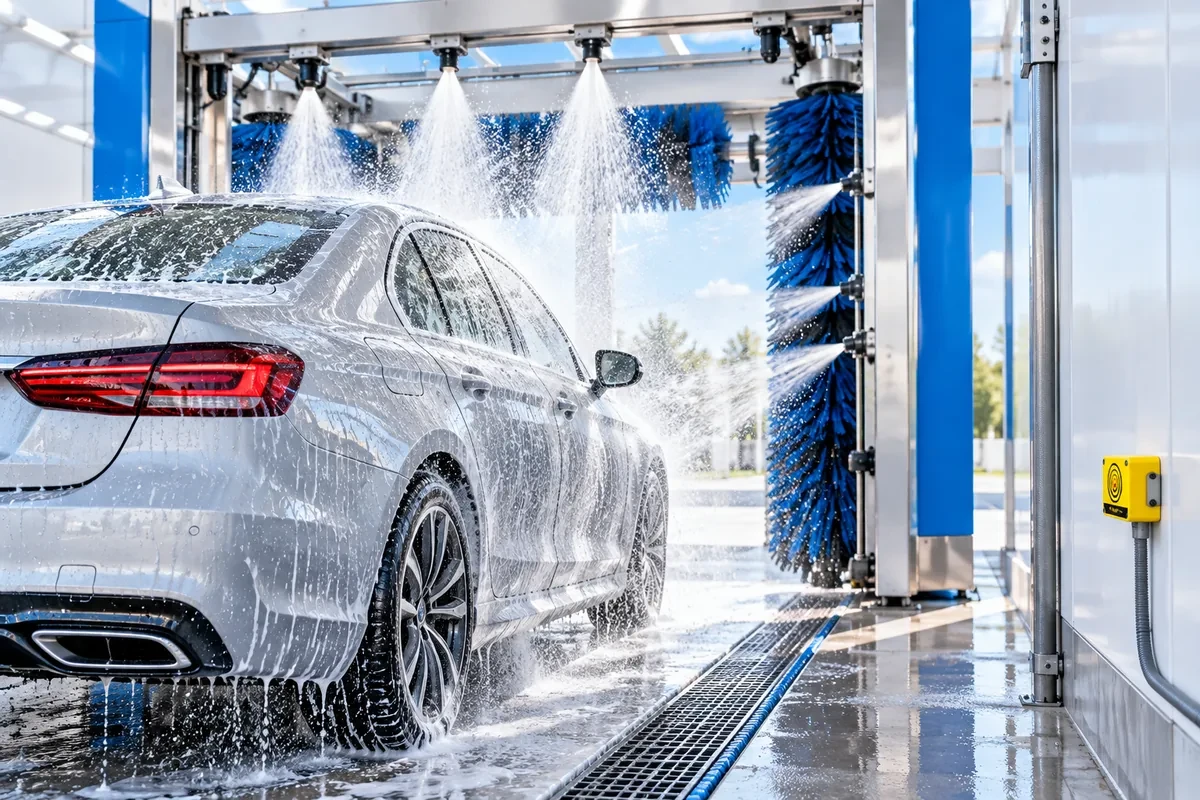
ある洗車事業者は、車両が洗車ベイの設定距離ウィンドウ内に実際に停車していることの確認に使用しています。洗車設備は実際の車両を検知したときだけ噴射します。
方法:開始距離と終了距離を有効な停車ウィンドウに設定し、距離条件と判定時間を選択します。車が停止してウィンドウ内にとどまってから、リレーが噴射を開始します。
- 判定時間の間ずっと車両がウィンドウ内 → リレーON → 噴射開始
- ウィンドウ内に何もない、または車がまだ所定位置にない → 出力なし → 噴射せず、節水
- ミリ波は水しぶき、泡、光の変化の影響を受けない — 濡れた洗車ベイに最適
判定は「設定距離ウィンドウ内に対象があるか」です。他の対象(人など)で作動するかはしきい値の設定によるため、人員の安全は洗車設備自体の安全システムで確保する必要があります。
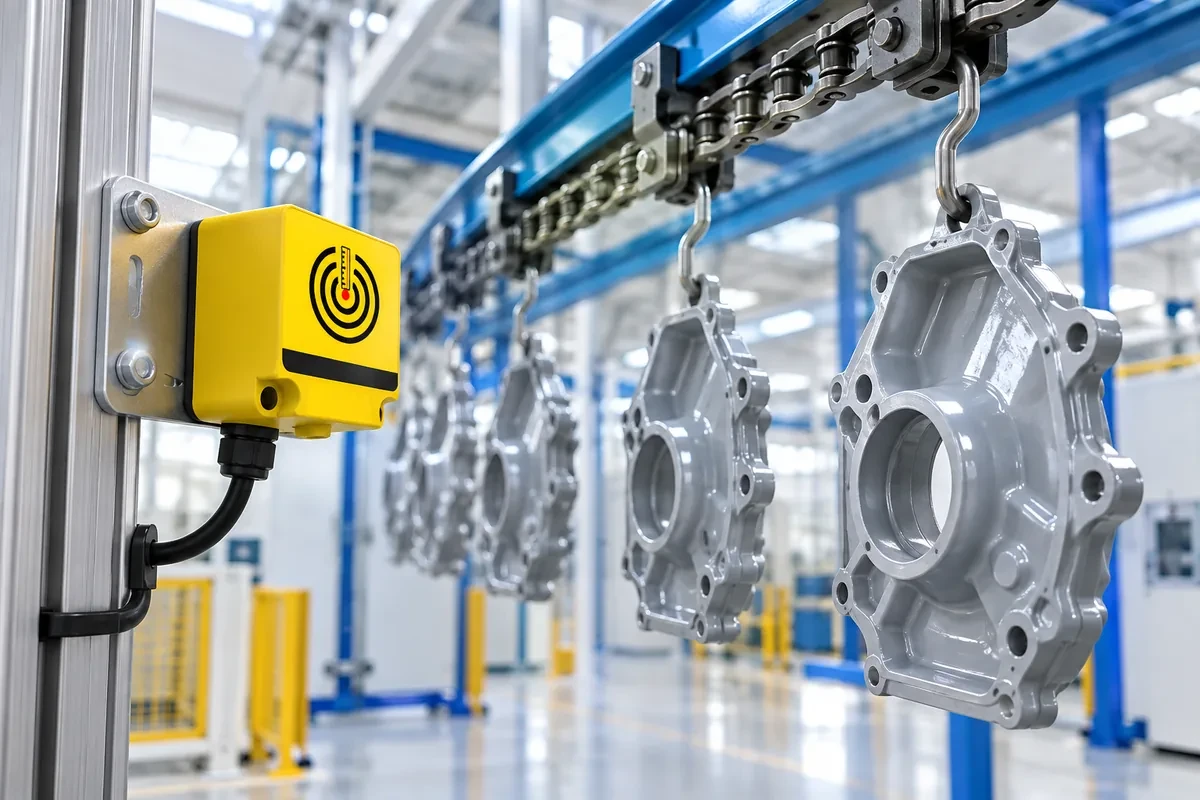
天井吊下げコンベア:吊り下げられた製品を1つずつ検知してカウント
あるお客様が天井吊下げコンベアの横に設置し、センサーの前を通過する吊り下げ製品を1つずつ検知して生産数をカウントしています。
方法:検知ゾーンを部品が通過する距離帯に設定し、空のラインでキャリブレーションします。製品がゾーンに入るたびにリレーがONになり、出ると解除されます — PLCまたはカウンターがリレーのパルスを数量として集計します。
- 製品がゾーンに進入 → リレーON → カウンター +1
- 製品がゾーンを退出 → リレー解除、次の部品に備える
- ミリ波センシングは光や色に依存しないため、塗装ミスト、粉じん、揺れる部品の中でも測定を継続
センサーが出力するのは有/無のイベントで、数量は外部のPLCまたはカウンターで集計します。更新周期が0.5 sのため、部品間に十分な間隔が必要です — ライン速度で確認してください。
その他の活用シーン
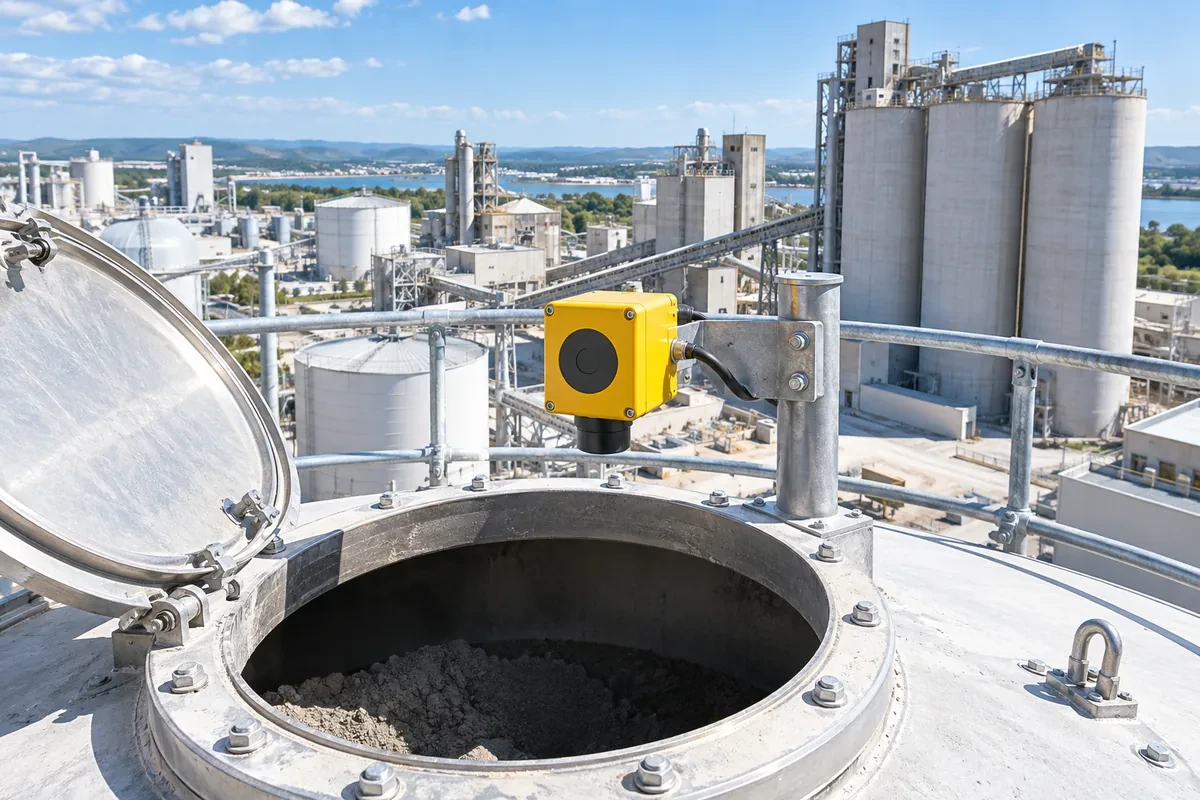
バルク材のレベル
材料表面までの距離を測定し、BLEでリアルタイムに読み取り可能。距離条件で上限/下限レベルのアラームを出力。
使用する機能: 距離出力(cm)+BLE+距離条件
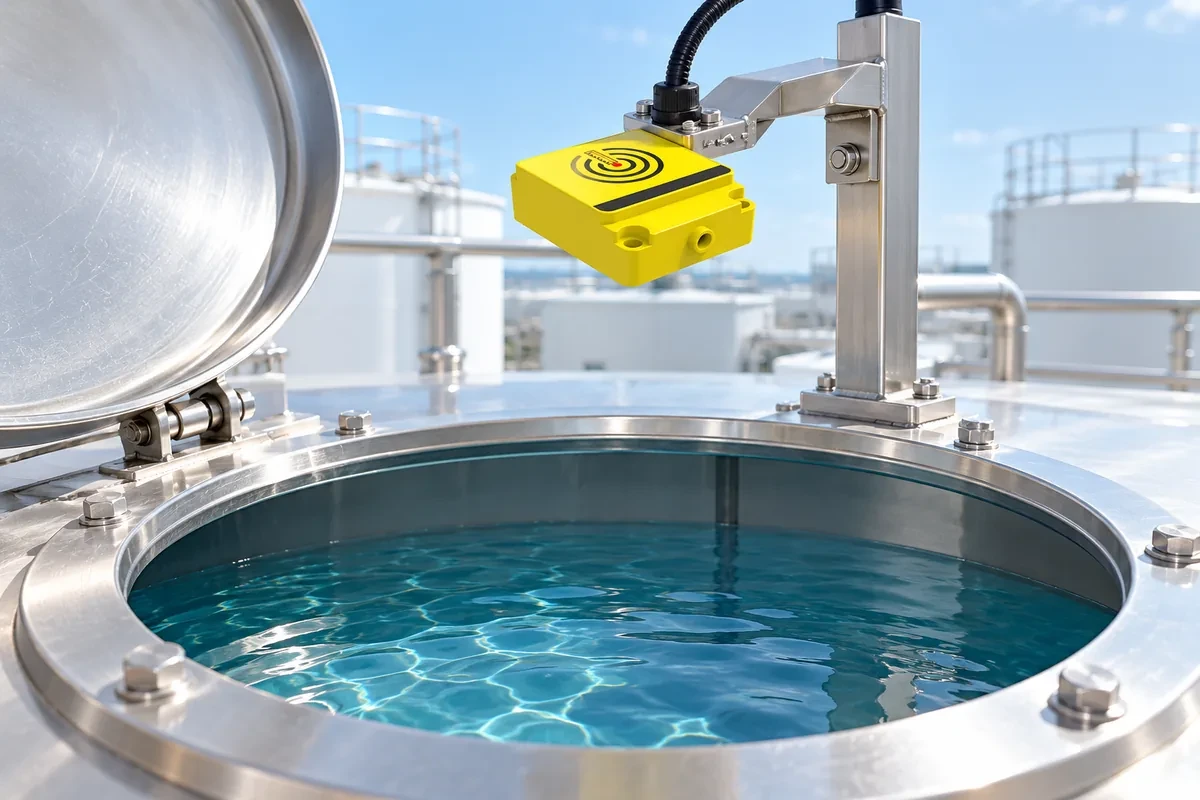
水槽の水位監視
浸漬プローブなしで水面までの距離を非接触測定。距離しきい値で上限または下限レベル時にリレーを切替。
使用する機能: 距離出力+距離しきい値+リレー
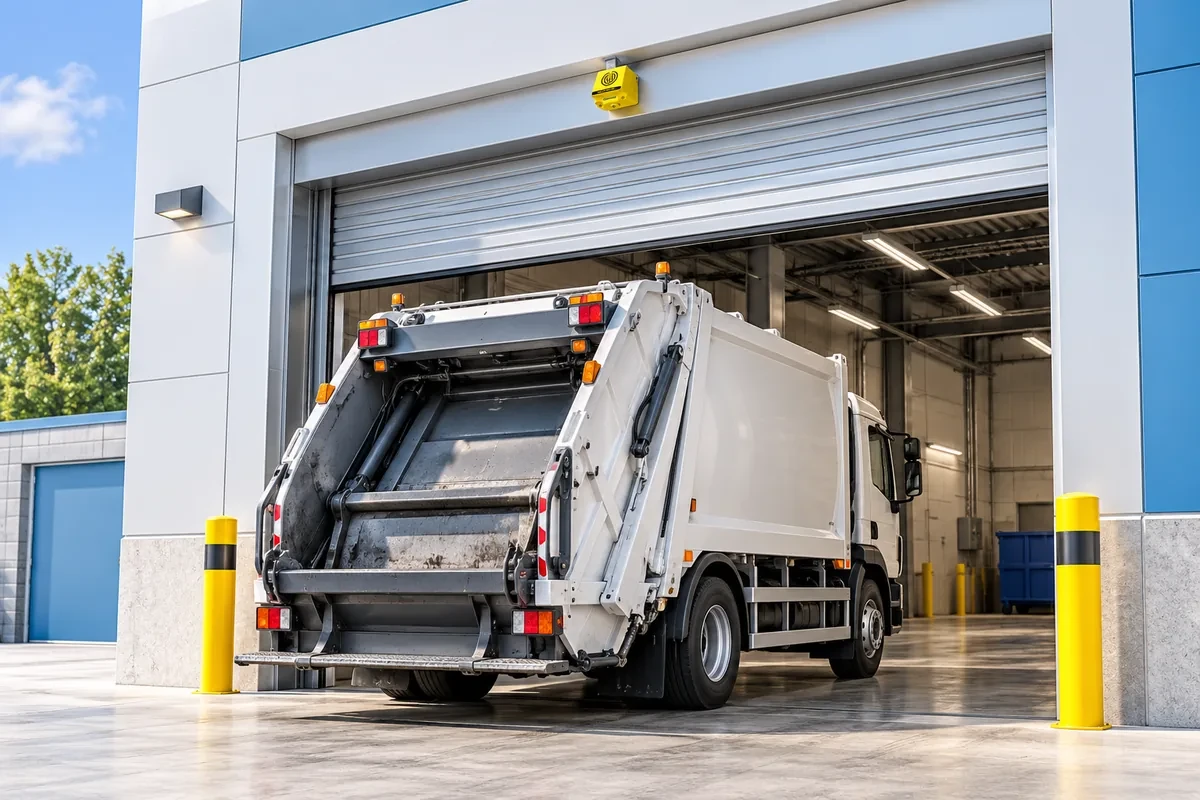
シャッター/荷積み場の安全
出入口に停まっている車両や荷物を検知し、リレーで「ドア下に物体あり」の信号を出して、シャッターがトラックの上に下りないようにします。
使用する機能: キャリブレーション+判定時間+リレー
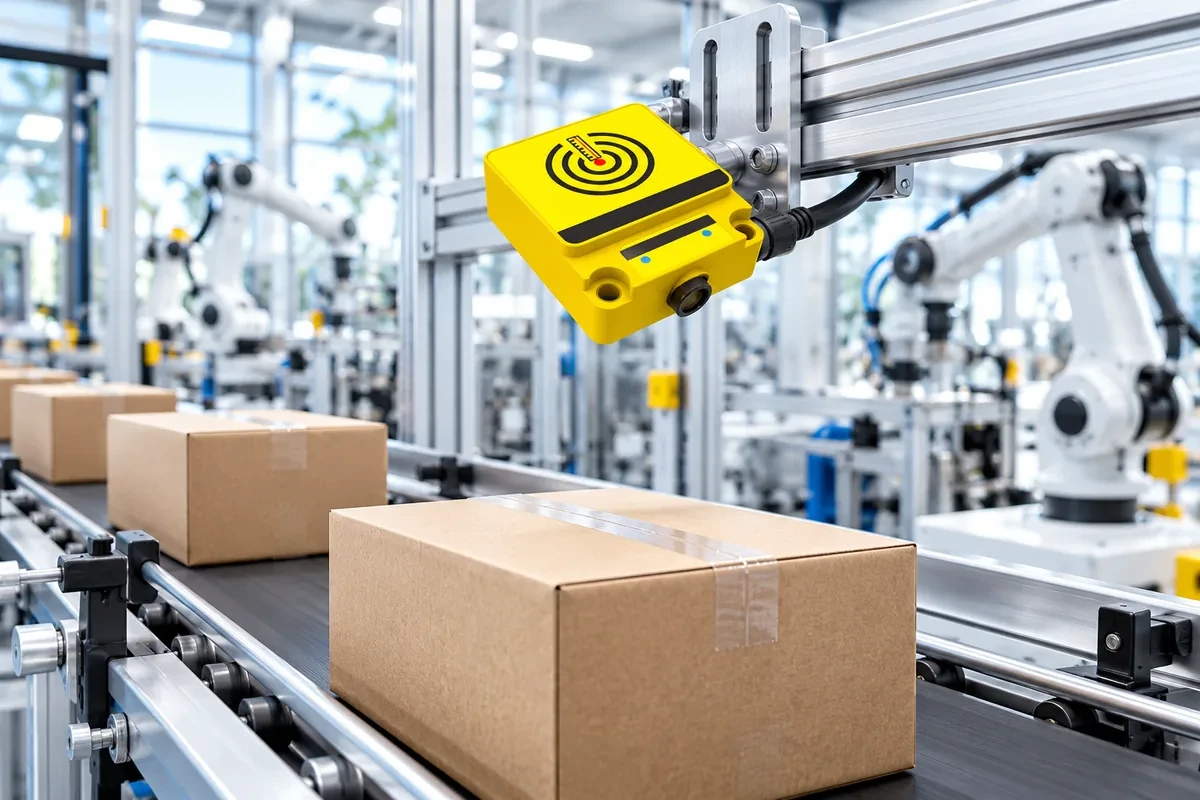
生産ラインの部品検知
所定位置の部品やカートンを非接触で検知、光、粉じん、まぶしさの影響を受けません。リレーはPLC入力に直接配線できます。
使用する機能: 距離判定+リレー
駐車場入口での用途 — ゲートバーの降下防止、2台構成による不正進入チェック、共連れアラート — には次の製品と組み合わせます: WS-LPR600 AIナンバープレート認識カメラ:レーダーは「レーンに車両がいるか」に答え、カメラとコントローラーが「誰か、通過してよいか」を判断します。
車両用途:駐車場入口、ゲートバー、駐車区画、洗車
車は次の製品の最も一般的な検知対象です:大きな金属ボディは強く安定したミリ波反射を返し、夜間、逆光、雨、霧、ヘッドライトの影響を受けません。下表は車両用途の一覧です — レーダーは「設定距離内に車がいるか、どのくらいの時間か」を判定し、リレーでゲートバー、ドア開閉機、区画表示灯、洗車機に伝えます。
| 車両用途 | レーダーの判定内容 | リレーの出力先 | 主な設定 |
|---|---|---|---|
| ゲートバーの降下防止 | バーの下にまだ車がいるか | ゲートコントローラー(車がいる間は降下しない) | ウィンドウ = バー下のレーン、リレーはコントローラーに合わせてNC/NO |
| ナンバー認識+共連れ | 1台入場した後もレーンがまだ占有されているか | 回転灯/ブザーまたは入退場コントローラー | 判定時間1–2 s、WS-LPRカメラと組み合わせ |
| 2台構成による不正進入 | どちらのユニット(ゲート前/後)が先に作動したか | 入退場コントローラーが方向を判別 | 各ユニットが独自のウィンドウを持ち、コントローラーが2つのリレーを読み取り |
| 屋内/EV充電区画 | 区画に車がいるか、どのくらいの時間か | 区画表示灯、駐車誘導、または充電管理 | 天井または壁に取り付け、空き区画でキャリブレーション |
| バイク駐車区画 | 不規則な形の車両が区画にいるか | 区画表示灯/管理システム | 距離とエネルギーの条件を組み合わせ |
| 自動洗車 | 車が有効な洗車ゾーン内にいるか | 洗車の噴射開始 | 開始/終了距離 = 有効ゾーン(お客様事例3参照) |
| ガレージ/シャッターの安全 | ドアの下に車の前部または後部があるか | ドア開閉機(車がいる間は閉じない) | 空ゾーンのキャリブレーション+判定時間 |
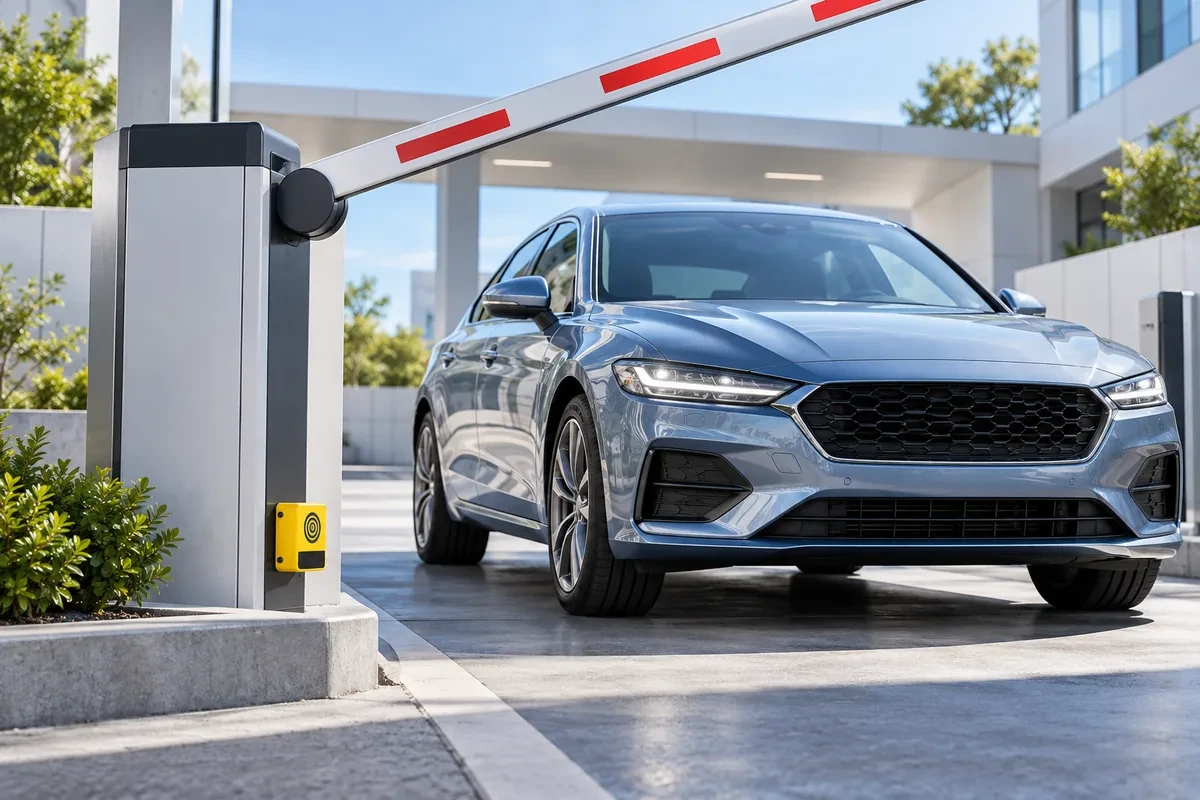
ゲートバーの降下防止:車が下にいる間はバーを上げたまま
駐車場、住宅、工場のゲートバーで最悪の故障は、車が通過する前にバーが下りることです。ゲート横にバー下のレーンに向けて取り付ければ、レーダーが車がまだそこにいるかを確認し続けます。
検知ウィンドウをバー下のレーンに設定し、車がない状態で空ゾーンのキャリブレーションを1回実行して、距離またはゾーンエネルギーを「車あり」の条件にします。リレーをゲートコントローラーの安全/車両検知入力に配線すれば、車がいる間はバーが下りません。
- バーの下に車 → リレーON → コントローラーがバーの降下を阻止
- 車が判定時間の間ウィンドウから完全に出る → リレーOFF → バーの降下が可能に
- 路面にループコイルを埋設する切削工事が不要。設置が早く、路面の再舗装の影響も受けません
- 雨天、夜間、ヘッドライトが当たっていても動作
安全入力とNC/NOの配線はゲートメーカーの指示に従い、ゲート自体の安全機能はそのまま維持してください。
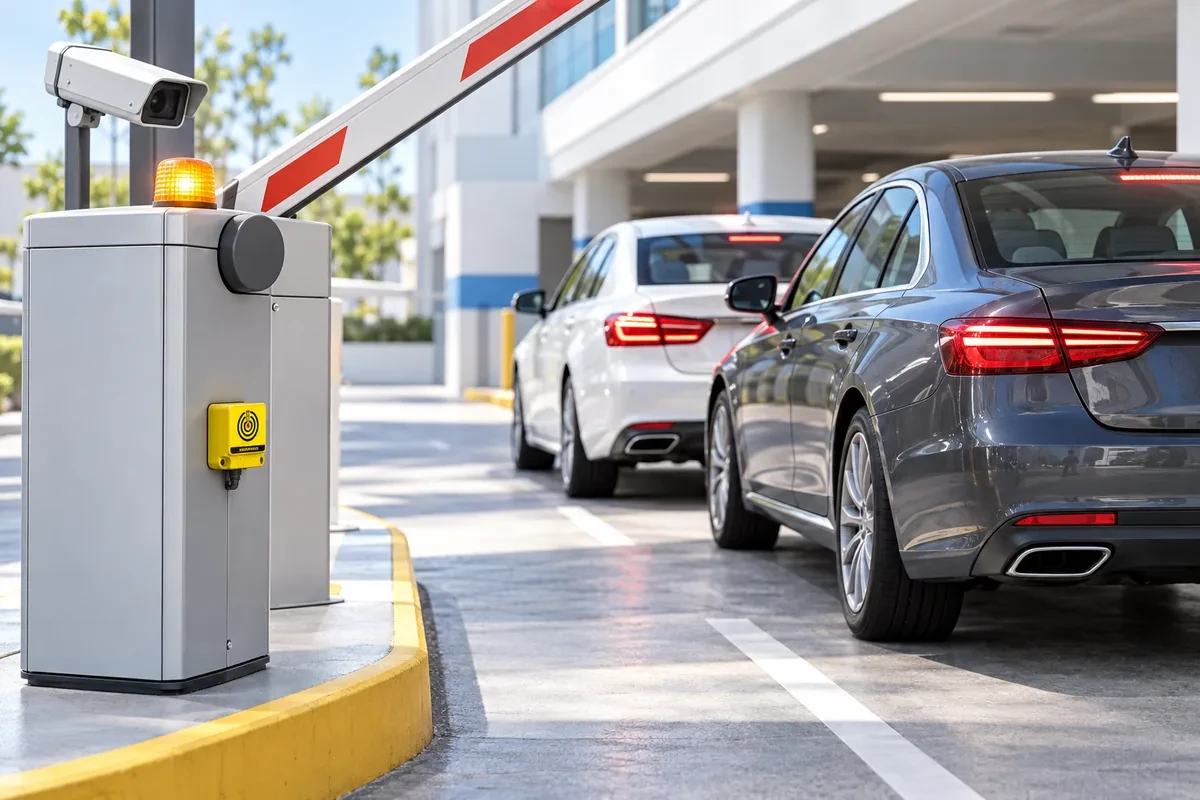
ナンバー認識と組み合わせ:共連れや未認識の進入を防止
WENSHINGの次の製品と組み合わせます: WS-LPR ナンバープレート認識カメラ。カメラが車の進入可否を判断し、レーダーがレーン内に実際に何台の車がいるか、車が退出したかを確認します。
1台構成:1台のナンバーが許可された後、判定時間を超えてレーンが占有されたままの場合、またはバーが上がっている間に別の車が進入した場合、入退場コントローラーが共連れとして検出し、回転灯やブザーを作動させます。2台構成:ゲート前とゲート後に1台ずつ設置 — コントローラーが作動順序から方向を判別し、認識記録のない車がゲート後に現れた場合は不正進入とみなします。
- ナンバー照合で入場許可 → レーダーが車両の通過を確認 → バーが下降
- 判定時間を過ぎても車線が占有されたまま → 共連れアラート
- 認識記録がないのに後方ユニットが先にトリガー → 誤進入/逆走アラート
- 同じレーダーでゲートバーの落下防止も兼用
共連れ・誤進入の判定ロジックは、2つのリレー信号をもとに入退場コントローラーまたはPLCで処理します。レーダー自体は「車あり/車なし」を出力します。
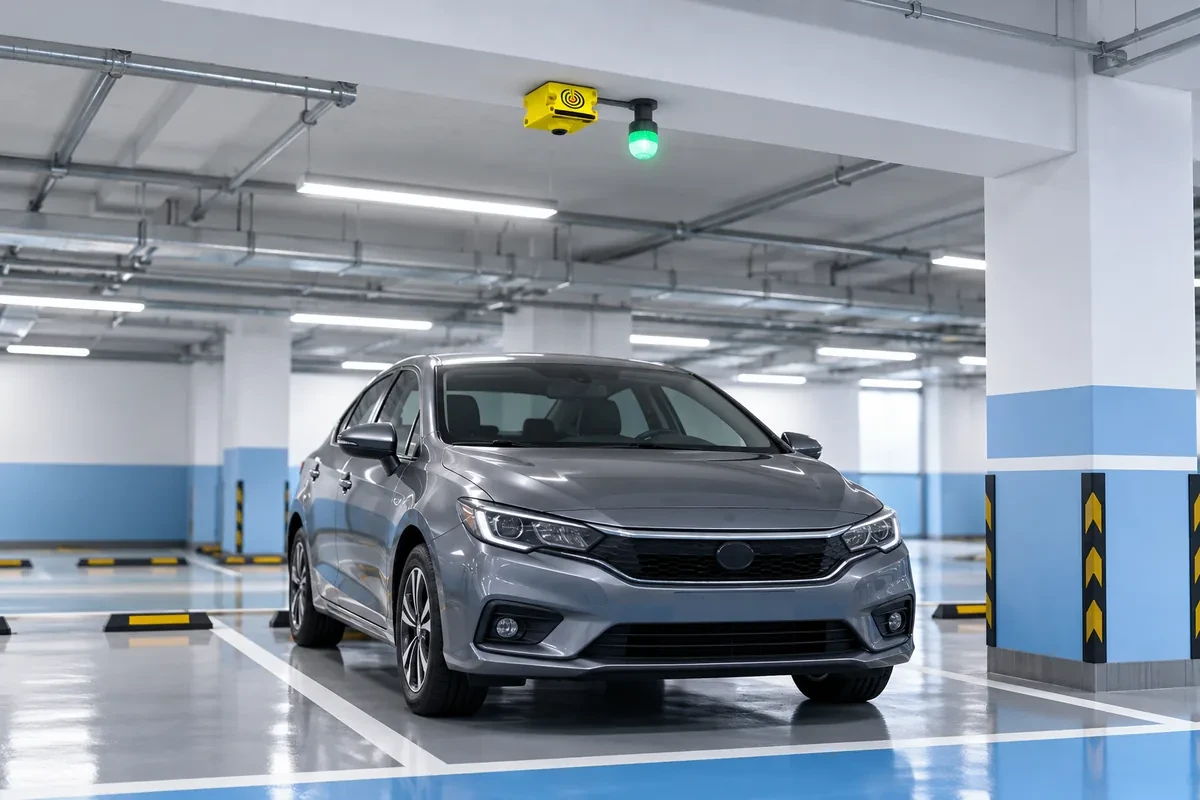
車両用途 3:屋内駐車場の駐車区画
区画の上方の天井に取り付け。車が駐車するとリレーが区画の赤/緑ランプを切り替える、または駐車誘導システムに通知し、ドライバーは遠くからでも空き区画を確認できます。
使用する機能: 空ゾーン校正 + 距離 + リレー
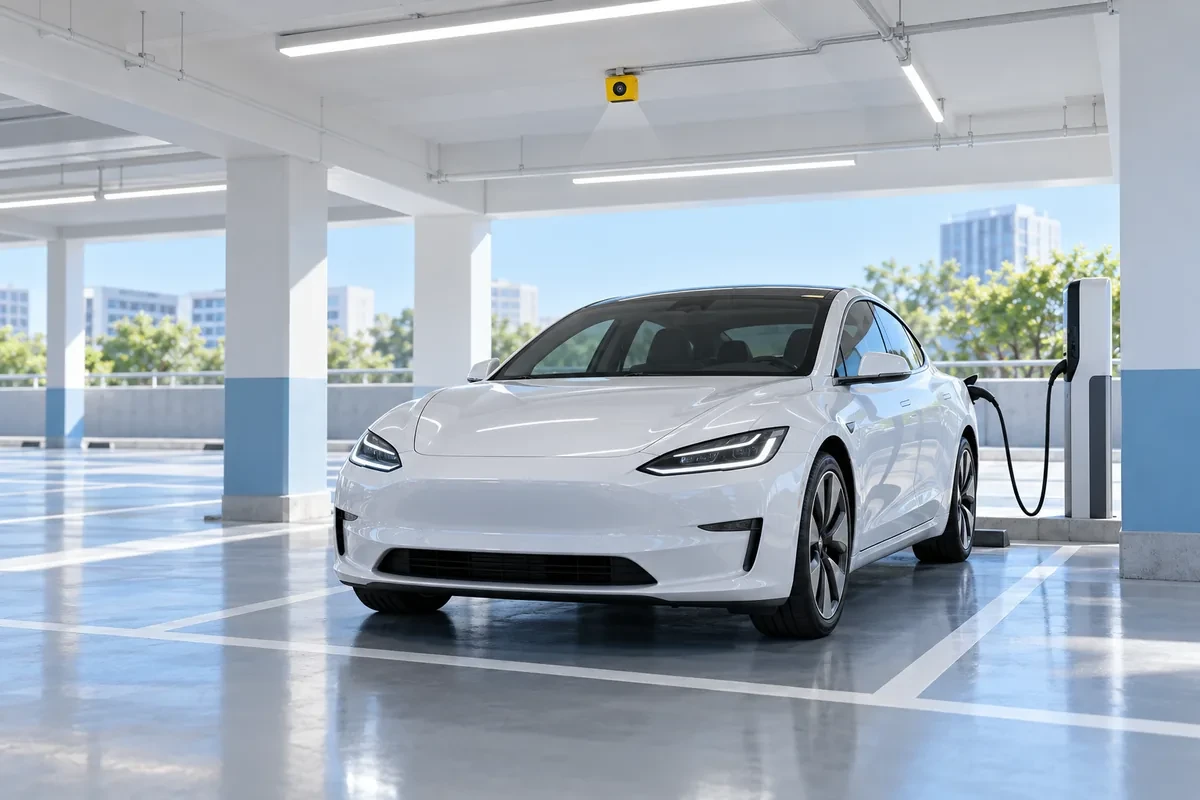
車両用途 4:EV充電区画
充電区画が使用中かどうかと使用時間を検出。判定時間で短時間の切り返しと長時間駐車を区別し、充電管理や長時間駐車アラートに活用できます。
使用する機能: 距離 + 判定時間 + リレー
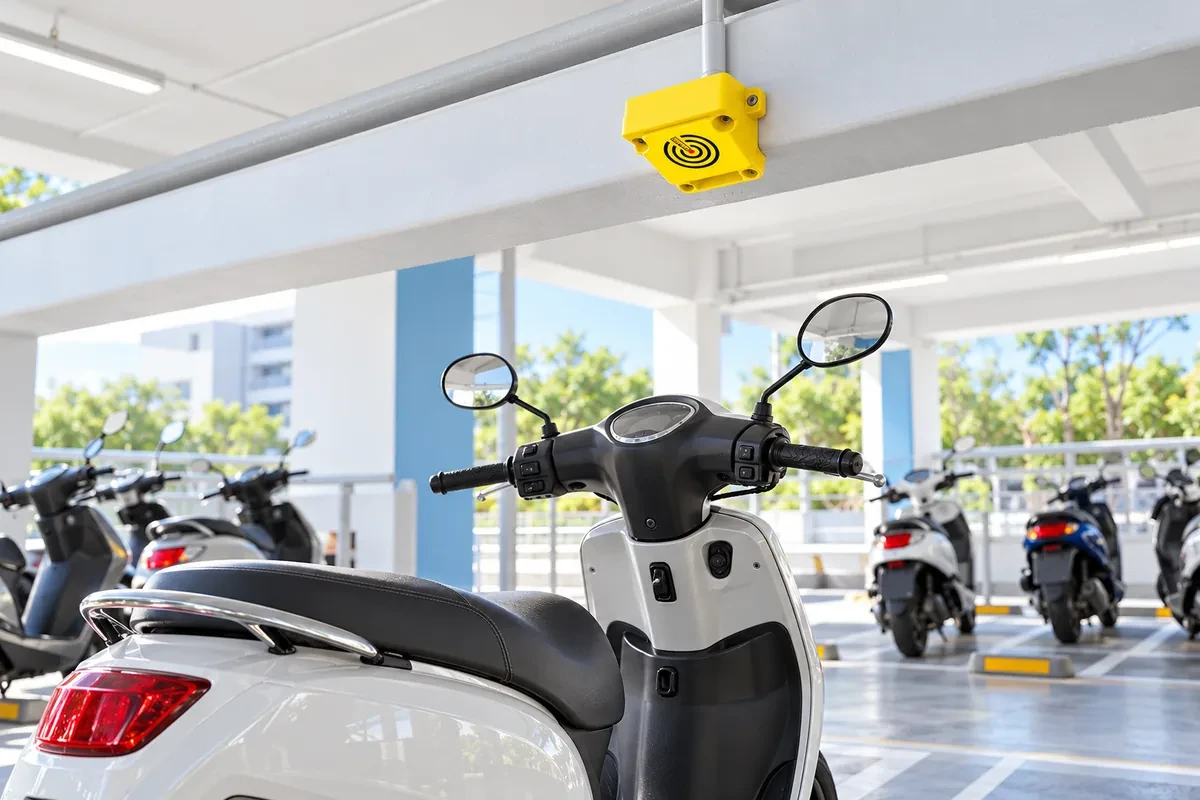
車両用途 5:バイク駐車区画
バイクは形状が不規則で反射面積も小さいため、距離とエネルギーの条件を組み合わせることで、安定した区画在車判定が得られます。
使用する機能: 複合条件 + 温度補正
選定ガイド:どの用途が最適?
| 用途 | 取り付け | 検出対象 | 使用する出力/機能 |
|---|---|---|---|
| 自動ドア:台車と人の判別 | ドア枠の上方、床に向けて斜めに設置 | ドア前の台車(人ではトリガーしない) | リレー → ドア開閉装置 |
| フォークリフト積載 + UWB位置記録 | フォークキャリッジ、フォーク方向に向けて設置 | フォーク上のパレット/荷物 | リレー/イベント → WENSHING UWBシステムが位置を記録 |
| 洗車機の車両位置決め | 洗車ベイの側壁または天井 | 設定距離範囲内の車両 | リレー → 噴射開始 |
| 吊り下げ製品のカウント | ハンガーコンベア横のブラケット | ゾーンに入る各製品 | リレーパルス → PLC/カウンター |
| ゲートバーの落下防止安全機能 | ゲートキャビネット上、バー下の車線を横切る向き | バー下の車線にいる車両 | リレー → ゲート「上昇保持」 |
| 共連れアラート | 車線脇またはゲートキャビネット、車線に向けて設置 | 車線の継続占有(LPRと組み合わせて共連れを判定) | リレー/ブザー → アラート |
| 2台構成の誤進入チェック | ゲートの手前と奥に各1台 | ゲート前後の占有とその順序 | リレー2系統 → コントローラーで論理判定 |
| 屋内駐車場の車室検知 | 区画上方の天井、下向きに設置 | 区画の在車/空き | リレー → 区画ランプ/誘導 |
| EV充電区画の使用状況 | 充電区画上方の天井 | 充電区画の使用中 | リレー → ステーション管理 |
| バイク区画の検知 | 区画上方の鉄骨梁または天井 | バイク区画の使用中 | リレー → 区画表示灯 |
| バルク材のレベル | サイロ天井ハッチ、下向きに設置 | 材料表面までの距離 | BLE距離通知/リレーによるレベルアラーム |
| 水槽の水位監視 | タンクハッチの上方、下向きに設置 | 水面までの距離 | BLE距離通知/リレーによるレベルアラーム |
| シャッター/荷積み場の安全 | シャッター上方、下向きに設置 | 出入口内の車両または物体 | リレー → ドアコントローラー |
| 生産ラインの部品検知 | コンベア上方のアルミブラケット | 部品の定位置到着 | リレー → PLC入力 |
主な利点
0.5~24.3 m の検出ゾーン
開始距離と終了距離はセンチ単位で設定でき、天井やブラケットなどの近距離構造物を除外できます。長距離測定プロファイルは自動で設定されます。
ワンクリック空ゾーン校正
ゾーン内を空にして「範囲を適用して自動校正」を押すだけ。数秒で現場のベースラインを取得してフラッシュに保存し、電源を切っても保持されます。
組み合わせ可能な3つのトリガー条件
距離変化、主反射強度、範囲エネルギーを組み合わせ可能。減少/増加の方向、% しきい値、判定時間を設定して誤トリガーを抑えます。
温度別ドリフト補正
ゾーンが空であることを確認している間に、温度ごとの比較ベースライン(最大60件)を学習し、昼夜や季節の変化でも判定を安定させます。
リレー + ブザー + LED
リレーの待機接点 NC/NO はWeb UIから選択・テスト可能。トリガー時のビープ音はミュートでき、ステータスLEDで現場でもネットワークとトリガー状態を確認できます。
Wi-Fi Web UI · BLE · OTA
任意のブラウザで設定し24時間のトレンドを表示。BLE GATTコマンドで距離の読み取りやパラメーター変更が可能。Webアップロードとサーバー OTA でも設定と校正データは保持されます。
システムアーキテクチャと統合
- 取り付け:L字ブラケットまたはUクランプで固定し、レーダー面をゾーンに向け、M8 5ピンケーブルで電源とリレー出力を配線します。
- 接続:スマートフォンから本機のWi-Fiに接続し、ブラウザで管理ページを開いてログイン。現場のWi-Fiを追加するか、保守用に本機のAPを残します。
- ゾーン設定:「レーダー設定」で開始・終了距離をドラッグし、ゾーンを空にして「範囲を適用して自動校正」を押します。
- 判定と出力:トリガー条件、方向、しきい値、判定時間を選び、リレー NC/NO を選択して実際のターゲットでテストします。
- 保守:ダッシュボードとトレンドチャートを監視し、Webアップロードまたは OTA サーバーでファームウェアを更新します。
Web設定画面を内蔵
ソフトウェアのインストールは不要。すべての設定はスマートフォンやPCのブラウザから行え、ログイン保護と管理者パスワードの変更にも対応しています。
ダッシュボード
現在の距離、主信号の変化、安定性スコア、レーダー温度、ネットワークとリレーの状態をひと目で確認。
レーダー設定と校正
0.5~24.3 m のゾーンをドラッグで設定し、ワンクリックで校正。条件、方向、しきい値、判定時間を1か所で設定できます。
距離と信号のトレンド
距離、主信号、範囲エネルギーを1分~24時間のチャートで表示し、根拠に基づいたしきい値調整が可能です。
ネットワークとシステム
Wi-Fi AP / STA / AP+STA、BLEのオン/オフ、ファームウェアバージョン、OTA 更新、パスワード変更、工場出荷時リセット。
外観・寸法・梱包内容
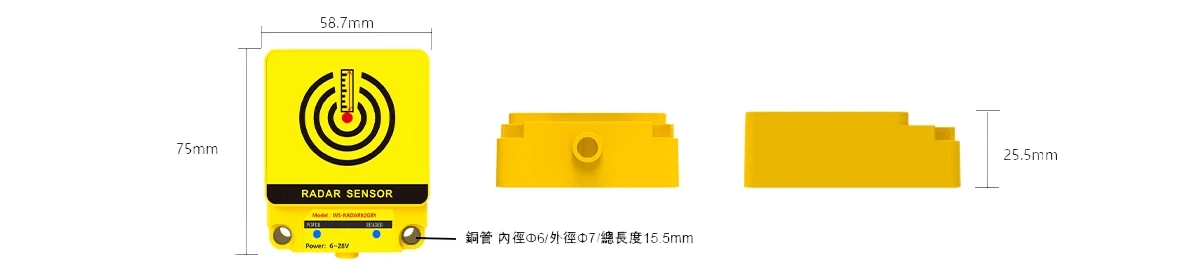
寸法 58.7 × 75 × 25 mm。取り付け穴は真鍮スリーブ付き(内径 Φ6/外径 Φ7、長さ 15.5 mm)。
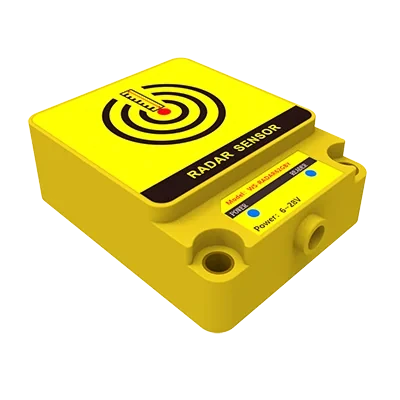
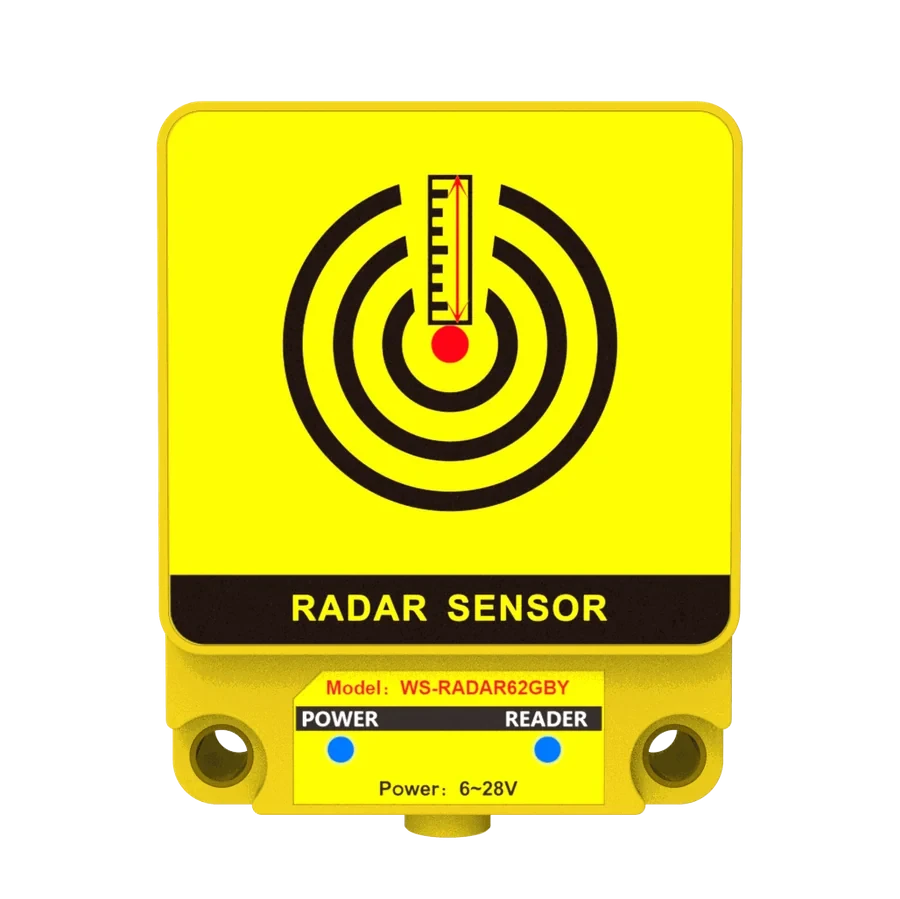
黄色の産業用ハウジング、前面に POWER とステータスインジケーター。
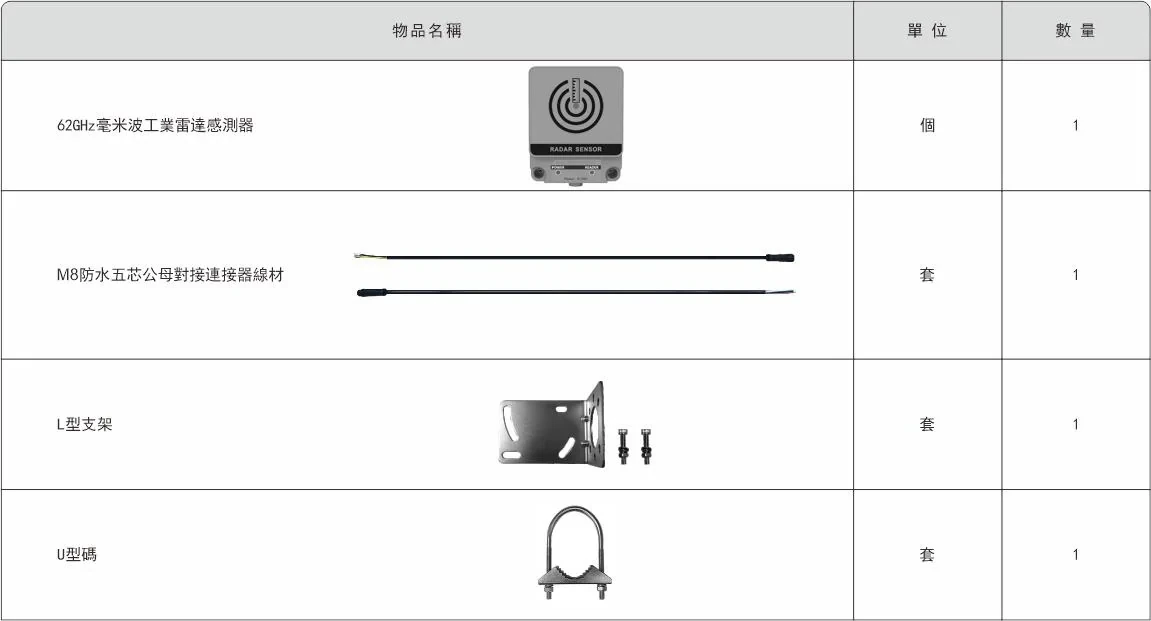
標準梱包:センサー1台、M8防水5ピン オス/メス ケーブル1セット、L字ブラケット1セット、Uクランプ1セット。
| レーダー | |
| 型番 | WS-RADAR62GBY |
|---|---|
| レーダー方式 | 62 GHz ミリ波パルスコヒーレント(PCR)レーダー |
| 周波数範囲 | 56 GHz – 62 GHz |
| 設定可能な検出ゾーン | 0.50 m – 24.3 m(開始/終了はcm単位で設定) |
| 距離出力 | ゾーン内の最強反射、1 cm 単位 |
| 更新周期 | 0.5 s(省電力のため測定間はレーダーが休止) |
| 判定と出力 | |
| トリガー条件 | 距離変化/主信号変化/範囲エネルギー変化、組み合わせ可能 |
| 判定パラメーター | 減少または増加の方向、変化しきい値(%)、距離しきい値(cm)、判定時間(s) |
| 校正 | ワンクリック空ゾーン校正(フラッシュに保存)、温度別比較記録は最大60件 |
| リレー出力 | 1チャンネル、待機接点 NC/NO 選択可、Web UIからテスト可能 |
| 現地表示 | ステータスLED 2個、ブザー(トリガー時のビープ音はミュート可) |
| 接続と管理 | |
| コントローラー | デュアルコア Wi-Fi / BLE コントローラー |
| Wi-Fi | 2.4 GHz、AP / STA / AP+STA、電源投入ごとに10分間の保守用AP |
| Webインターフェース | ダッシュボード、ネットワーク、レーダー設定、レーダーアナライザー、システム管理。ログイン保護付き |
| トレンド記録 | 1 min – 24 h の距離・信号トレンド(RAM保存、再起動で消去) |
| BLE | BLE GATT(クラシックSPPではない)、距離読み出しと設定用のATコマンド。無効化可能 |
| ファームウェア更新 | Webアップロード OTA/サーバー OTA、デュアルパーティション、設定と校正データは保持 |
| 電源と機構 | |
| 電源 | DC 6–28 V(ハウジング表示)、安定した DC 12–24 V を推奨 |
| 寸法 | 58.7 × 75 × 25 mm |
| 取り付け | L字ブラケット/Uクランプ(ポール)、真鍮スリーブ穴 Φ6 |
| 配線 | M8防水5ピン オス/メス ケーブル |
| 有線インターフェース(オーダーオプション) | |
| オプション | CAN / RS-485 / RS-232(CAN と RS-485 は同一インターフェース設計)— ご注文時にご指定ください |
仕様は製品の改版に伴い更新される場合があります。出荷時の資料が正式な仕様となります。リレー負荷の配線は有資格の電気工事士が行ってください。配線や NC/NO の変更前には外部電源を切ってください。
| コマンド | 機能 | 範囲/応答 |
|---|---|---|
| AT+0000-FindDeviceID | デバイスIDの照会 | +0000-FindDeviceID:xxxx |
| AT+0001-ReadVer | ファームウェアバージョンの照会 | +0001-ReadVer:version |
| AT+0001-SetMode:1/0 | 設定モードの開始/終了 | 設定コマンドの前に必須 |
| AT+0001-DeviceID:xxxx | デバイスIDの設定 | 1–9999 |
| AT+0001-SampleRate:xxx | 距離通知間隔 | 200–999 ms |
| AT+0001-Scan:1/0 | 検出開始/スリープ | 電源投入時はデフォルトでオン |
| AT+0001-Buzz:1/0 | トリガー時ビープ音 オン/オフ | デフォルトでオン |
| AT+0001-MinDistance / MaxDistance | 最小/最大距離の設定 | 50–2430 cm |
| (デバイスからの通知) | 測定距離 | +0001-Dist:xxxx (cm) |
BLE名の形式は WS_Radar + デバイスID。コマンドは GATT Write で書き込み、応答と距離は GATT Notify で送信されます。行末は \r\n。
FAQ
- 有線バスでPLCやコントローラーと通信できますか?
- はい。標準のリレー、Wi-Fi、BLEに加え、CAN、RS-485、RS-232 インターフェース版をご注文いただけます(CAN と RS-485 は同一設計)。ご注文時にご指定ください。
- WS-RADAR62GBY はどのくらいの距離まで検出できますか?
- 検出ゾーンは 0.50 m から 24.3 m まで設定できます。実際に使える範囲は取り付け高さ、ターゲットの大きさ、現場の反射環境によって変わるため、確定前に実際のターゲットでテストしてください。
- レベル測定に使えますか?
- はい。ゾーン内の最強反射の距離(cm)を出力し、BLEでリアルタイムに読み取れます。また距離条件でリレーを切り替えて上限/下限アラームに使えます。事前に現場で実際の液体や粉粒体の反射を確認してください。
- 設定にPCソフトウェアは必要ですか?
- 不要です。本機はWebサーバーを内蔵しており、スマートフォンやPCを本機のWi-Fiに接続し、ブラウザでログインしてゾーン、校正、条件、リレーを設定できます。インテグレーターはBLE ATコマンドも利用できます。
- 再校正はいつ行うべきですか?
- センサーの移動、取り付け高さや角度の変更、検出ゾーンの変更、大きな反射面(床、壁、金属)の追加後は、ゾーンを空にして再度空ゾーン校正を実行してください。
- 温度変化で誤トリガーは起きませんか?
- ゾーンが空であることを確認している間に、ファームウェアが異なる温度での比較ベースラインを学習し、それと照合して判定するため、ドリフトによる誤差を抑えます。トレンドチャートで現場の変化も確認できます。
- ファームウェアを更新すると設定は消えますか?
- 消えません。Webまたはサーバーの OTA はファームウェアのみを更新し、Wi-Fi、校正、判定設定は保持されます。更新中は電源を切らないでください。統合サポートやカスタムファームウェア機能はご要望に応じて対応します。
高精度なレーダー検知を構築するなら
WENSHINGは1999年から台湾でRFおよびマイクロ波レーダーセンシング製品を設計しており、選定、統合、量産までサポートします。
主な仕様一覧
| 型番 | WS-RADAR62GBY |
|---|---|
| 周波数 | 62GHz |
| 用途 | 距離、速度、角度を測定 |
| サイズ | 58.7×75×25mm |
| 製品カテゴリー | 無線カウンター |
ワイヤレスカウンターのモデルを比較
WS-RADAR62GBY 62GHzミリ波産業用レーダーセンサー(距離・在席検知、リレー、Wi-Fi/BLE)と同じWENSHINGカテゴリーの他モデル — モデルを選択すると詳細を表示します。
| 製品 | 型番 | 周波数 | 用途 |
|---|---|---|---|
| WS-RADAR62GBY 62GHzミリ波産業用レーダーセンサー(距離・在席検知、リレー、Wi-Fi/BLE) | WS-RADAR62GBY | 62GHz | 距離、速度、角度を測定 |
| 多機能ワイヤレス測定センサー | 赤外線・レーザー・光学・マイクロ波カウントセンサー | 自動化と生産カウント | ||
| ワイヤレス機械データカウンター | WS-WIFI-CONT+ / WS-HFRFIDUART-TTL | 2412~2484MHz / 13.56MHz | 生産カウント |
| WS-SMT スマートSMT統計システム | ワイヤレス生産カウント | WS-SMT | 480MHz(420–440MHz / 902–928MHz は受注対応) | 生産カウント |
| ホークアイ ワイヤレスカウンター | WS-Hawkeye-C | 480MHz | 生産カウント |
選定でお困りですか? ワイヤレスカウンター製品をすべて見る または エンジニアにお問い合わせ いただければ、仕様・サンプル・お見積りをご案内します。
レーダーモジュール選定表
| 型番 | 周波数 | 電流 | 通信距離 | 電源 | 特長 |
|---|---|---|---|---|---|
| RADAR10GATDUL カメラのウェイクアップに最適 | 10.525 GHz | 76 µA | 32 m | 2.1–5.5 V | デジタル INT + I2C、バッテリーカメラに最適 |
| RADAR10.525G | 10.525 GHz | 76 µA | 32 m | 2.1 V から | 低消費電力の動体検知、センサー照明 |
| RADAR5.8GATO | 5.8 GHz | 110 µA | 40 m | 2.1–5.5 V | 長距離、光センサーオプションあり |
| RADAR5.8G Toilet | 5.8 GHz | 110 µA | 10 m | 2.1–5.5 V | スマートトイレ向け短距離 |
| TRW-5.8G | 5.8 GHz | — | — | 5 V | 独自処理用のIF出力 |
| TRW-10GHz | 8.5 GHz | — | 50 m | — | IF出力、10 dBm、長距離 |
| Radar 63GHZ-3X3 | 63 GHz | — | 測距(分解能 3 cm) | 3.6–5.5 V | UART/I2C 高精度測距 |
| WS-RADAR62GBY | 62 GHz | — | 0.5–24.3 m | — | 測距 + リレー / Wi-Fi / BLE |
— 製品データシートをご参照ください。黄色が本製品です。