Capteur radar à ondes millimétriques | Portes automatiques, places de parking et mesure de niveau
Modèle :
WS-RADAR62GBY-RELAY / WS-RADAR62GBY-RS-485
Ce capteur radar à ondes millimétriques se monte au-dessus d'une porte, d'une allée de véhicules ou d'une cuve d'eau. Réglez la plage de distance à surveiller : il émet un signal de commutation dès qu'un véhicule, une charge ou un objet y entre. Les clients s'en servent pour n'ouvrir une porte d'entrepôt qu'aux chariots et non aux piétons, pour savoir si une place de parking est occupée et pour mesurer le niveau de liquide dans cuves et silos.
La zone de détection se règle de 0.5 à 24.3m au centimètre près, et un appui calibre la scène vide. Un relais intégré se raccorde directement aux moteurs de porte, barrières ou automates (PLC), et le capteur peut aussi transmettre la distance mesurée. Sans caméra, il fonctionne malgré la poussière, les projections d'eau, l'obscurité et l'éblouissement, et ne pose aucun problème de confidentialité. Réglages et courbes de tendance se font dans le navigateur du téléphone, sans logiciel PC.
WS-RADAR62GBY-RS-48562GHz75.15*58.35*50Mesure de distance, vitesse et angle


se monte au-dessus d'une porte, d'une place de parking ou d'un réservoir d'eau : réglez la zone de distance à surveiller, mémorisez la scène vide d'un clic, et il commute sa sortie relais quand un véhicule, une charge ou un objet entre, ou indique la distance réelle.
Réglez-le depuis un téléphone : une page web intégrée avec courbes de tendance en direct et mises à jour du firmware évite tout logiciel PC ; installation, réglage et maintenance se font sur site.
Modèles : WS-RADAR62GBY-RELAY (sortie relais) et WS-RADAR62GBY-RS-485 (sortie RS-485). Lequel choisir ? ›
Où l'utiliser ? Installations clients réelles et scénarios d'application
fait très bien une seule chose : il mesure les cibles réfléchissantes dans la zone de distance que vous réglez, décide si une cible est présente et commute son relais, ou indique la distance réelle. Tous les scénarios ci-dessous utilisent le même capteur ; seuls la position de montage et les réglages de décision changent.
Installations clients réelles
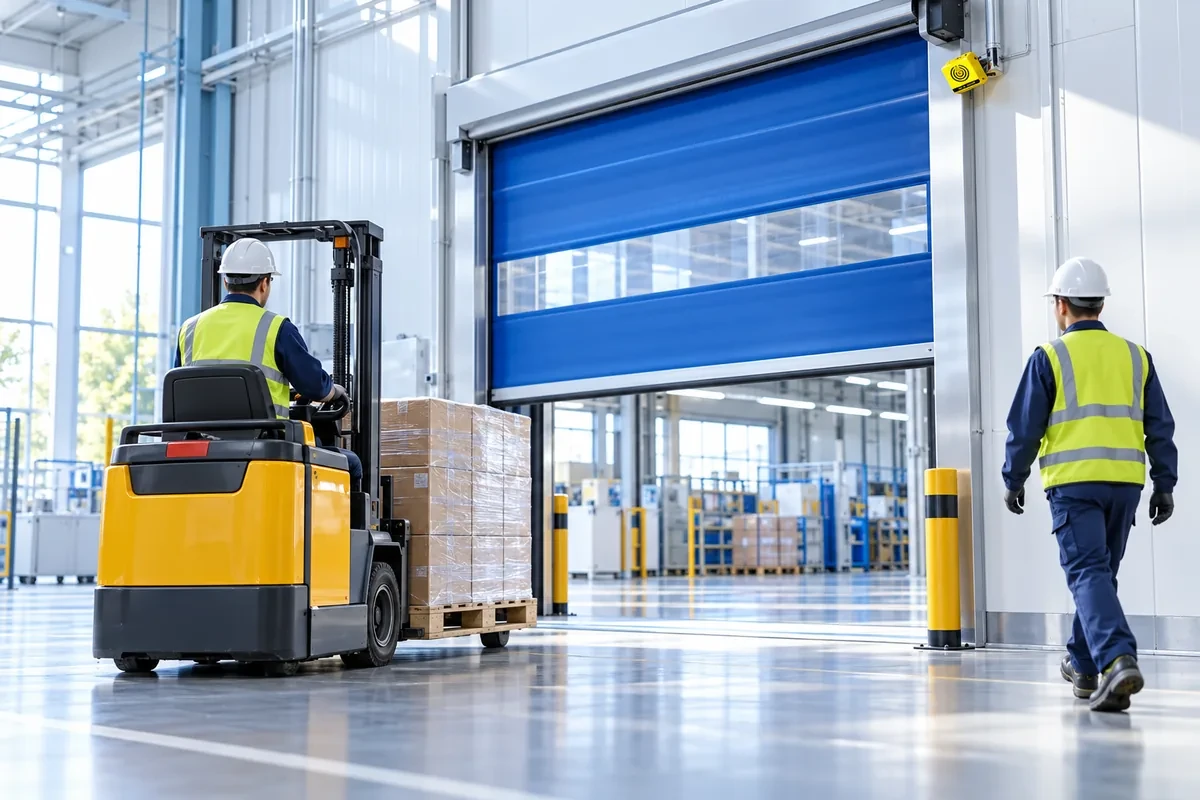
Porte automatique : s'ouvre pour les chariots, reste fermée pour les piétons
Une usine l'a monté au-dessus d'une porte automatique d'entrepôt avec une exigence : n'ouvrir que lorsqu'un engin de manutention (chariot élévateur ou transpalette électrique) arrive à la porte, pas quand des gens passent simplement, pour réduire les cycles inutiles, les pertes de climatisation et l'usure de la porte.
Comment : la zone de détection couvre le sol devant la porte et un étalonnage à vide est effectué. La hausse du « signal principal » ou de l'« énergie par plage » sert de condition de déclenchement, avec un seuil réglé pour que seul un chariot (grande masse métallique plus charge) produise une variation suffisante, et un temps de décision d'environ 1 s filtre les passages brefs. Quand la condition est remplie, le relais envoie l'ordre d'ouverture au contrôleur de porte ; une personne seule reste sous le seuil et la porte reste fermée.
- Le chariot entre dans la zone → la variation dépasse le seuil et persiste → relais activé → la porte s'ouvre
- Seule une personne passe → la variation reste sous le seuil → aucune sortie → la porte reste fermée
- Fonctionne dans la poussière, l'obscurité et le contre-jour ; sans caméra, donc sans enjeu de confidentialité d'image
Les seuils doivent être réglés sur site avec les chariots et personnes réels ; commencez par une seule condition et affinez seuil et temps de décision à l'aide de la courbe de tendance.
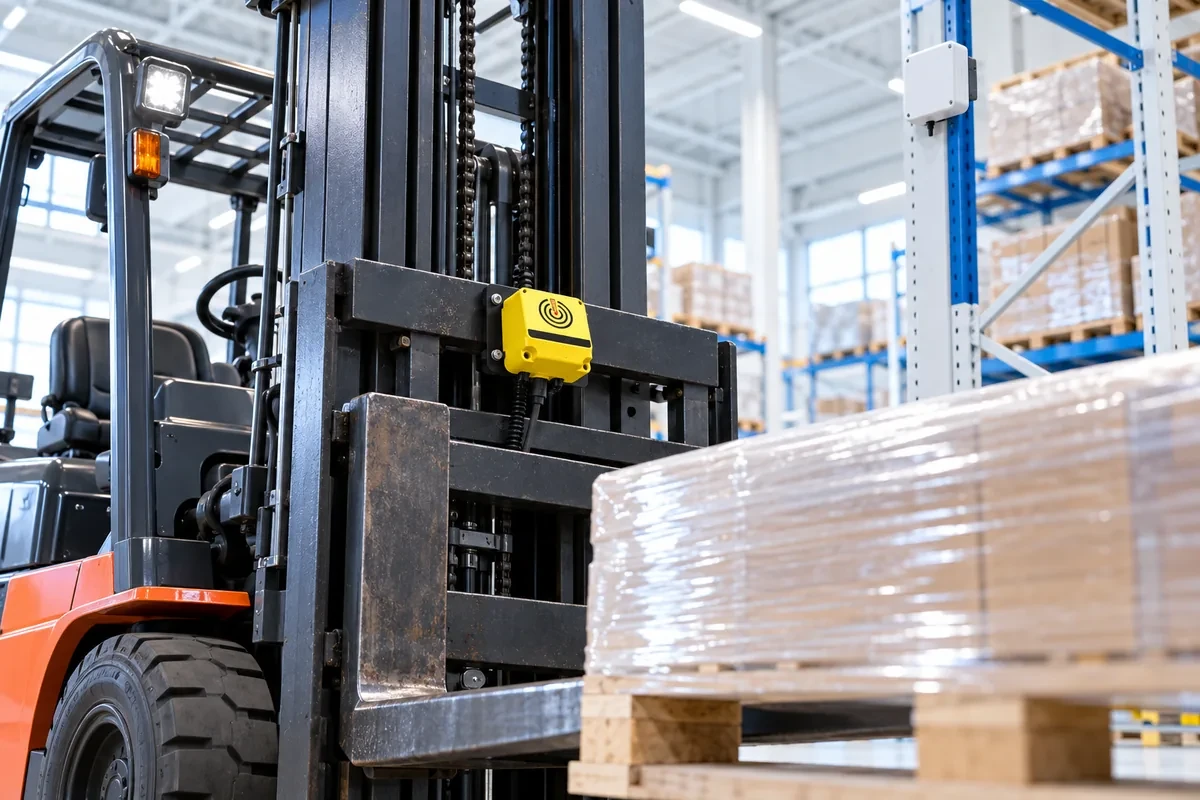
Détection de charge sur chariot + positionnement WENSHING : emplacements des palettes enregistrés automatiquement
Un client l'a monté sur le tablier porte-fourches du chariot, orienté le long des fourches, pour savoir si une palette ou une charge s'y trouve, et l'a associé au système de positionnement intérieur WENSHING pour enregistrer automatiquement où chaque palette est posée.
Comment : la zone de détection couvre la longueur des fourches et l'étalonnage se fait fourches vides ; quand une palette entre sur les fourches, distance de réflexion et signal changent aussitôt et, après le temps de décision, le capteur signale « chargé ».
- Charge prise (chargé) → événement de prise ; charge déposée (vide) → événement de dépose
- L'étiquette UWB du chariot fournit les coordonnées à cet instant
- Le système d'entrepôt enregistre ces coordonnées comme emplacement de la palette — sans scan manuel
Systèmes associés : Système de manutention par chariots UWB RFID, Suivi des chariots et guidage d'itinéraire en entrepôt intelligent. Le radar fournit le signal chargé/vide ; la localisation et l'enregistrement des emplacements sont assurés par le système UWB.
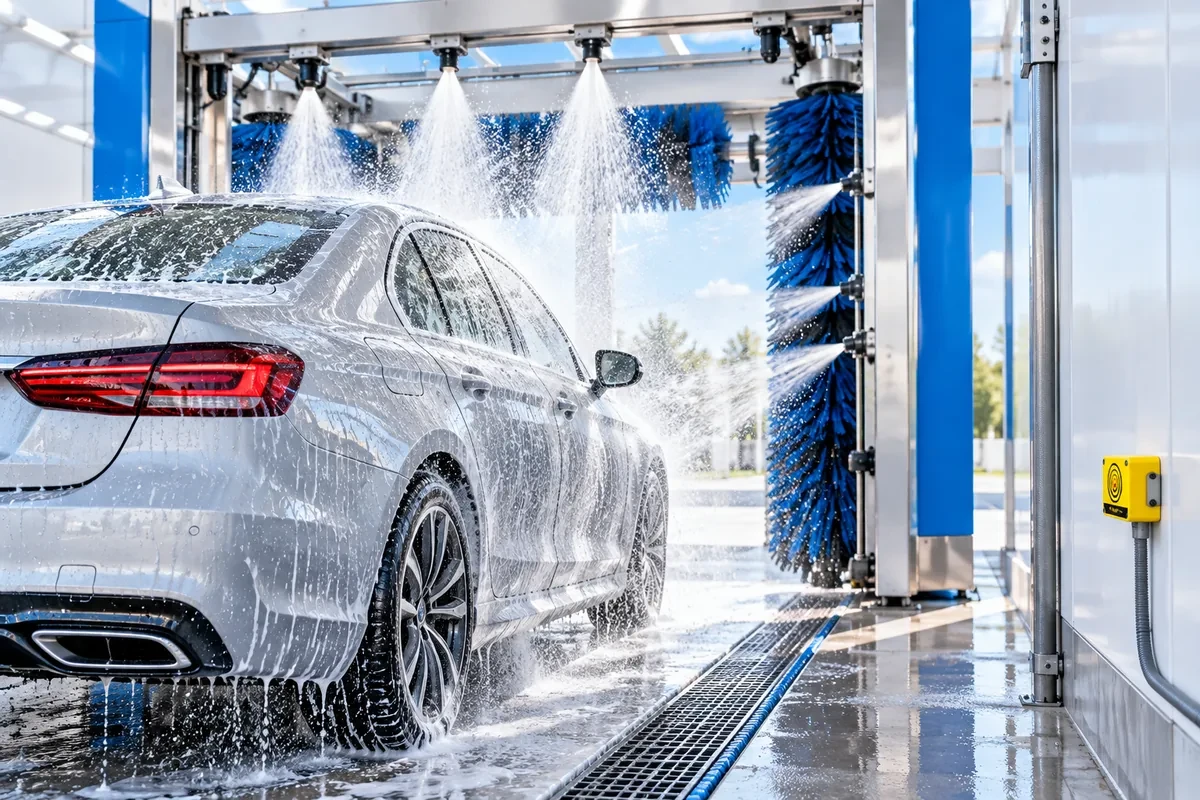
Lavage automatique : n'asperger que lorsqu'une voiture est dans la fenêtre de distance
Un exploitant de station de lavage l'utilise pour confirmer qu'un véhicule est réellement garé dans la fenêtre de distance réglée de la baie de lavage ; l'équipement ne pulvérise que lorsqu'un vrai véhicule y est détecté.
Comment : les distances de début et de fin correspondent à la fenêtre de stationnement valide, la condition de distance est choisie avec un temps de décision, et le relais ne lance l'aspersion qu'une fois la voiture arrêtée et restée dans la fenêtre.
- Véhicule dans la fenêtre pendant tout le temps de décision → relais activé → aspersion lancée
- Rien dans la fenêtre ou voiture pas encore en place → aucune sortie → pas d'aspersion, économie d'eau
- Le mmWave n'est perturbé ni par le brouillard d'eau, ni par la mousse, ni par les variations de lumière — idéal pour les pistes de lavage humides
La décision porte sur « une cible est-elle dans la fenêtre de distance » ; le déclenchement par d'autres cibles (ex. personnes) dépend des seuils, la sécurité des personnes doit donc rester assurée par le système de sécurité propre à l'équipement de lavage.
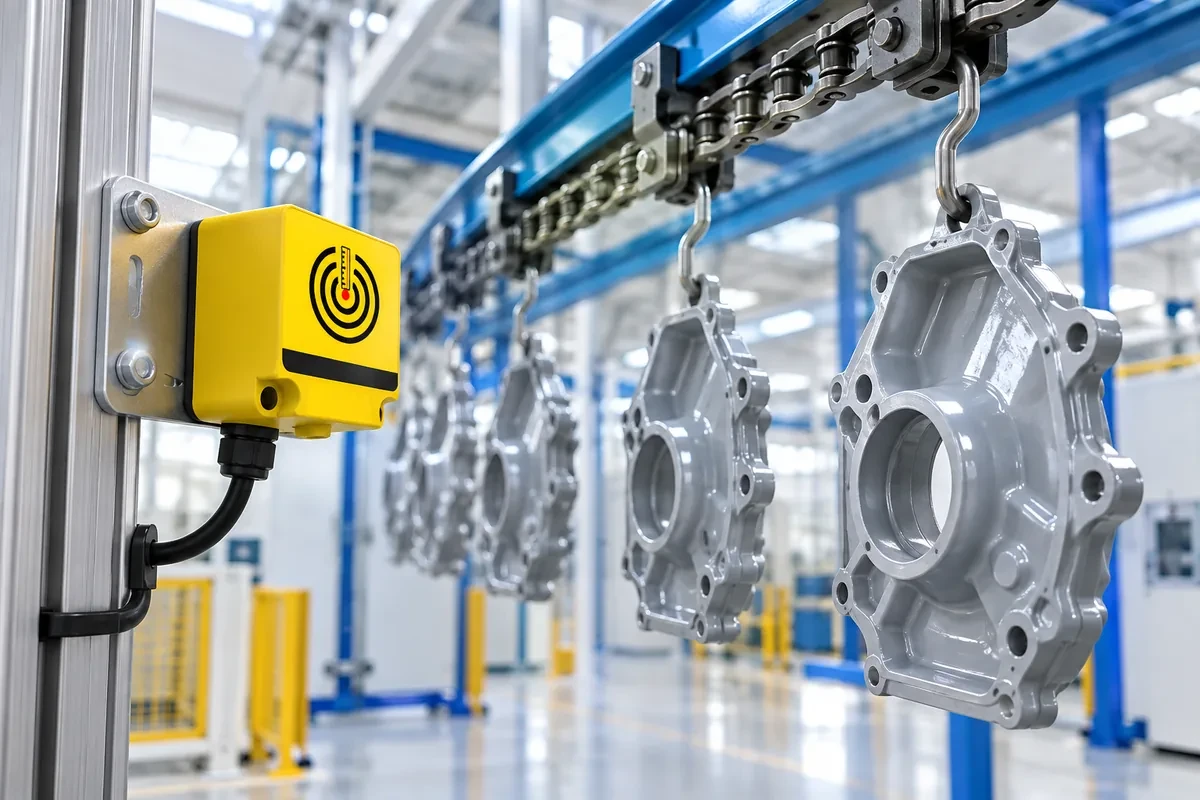
Convoyeur aérien : détecter et compter chaque produit suspendu
Un client l'a installé à côté d'un convoyeur aérien suspendu pour détecter chaque produit suspendu qui passe devant le capteur et compter la production.
Comment : la zone de détection couvre la bande de distance traversée par les pièces et l'étalonnage se fait ligne vide ; chaque produit entrant dans la zone active le relais puis le relâche en sortant — un PLC ou un compteur totalise les impulsions.
- Le produit entre dans la zone → relais activé → compteur +1
- Le produit sort de la zone → relais relâché, prêt pour la pièce suivante
- La détection mmWave ne dépend ni de la lumière ni de la couleur : elle continue de mesurer malgré le brouillard de peinture, la poussière ou les pièces qui oscillent
Le capteur émet des événements présence/absence ; la quantité est totalisée par un PLC ou un compteur externe. Avec un cycle de 0.5 s, les pièces doivent être suffisamment espacées — à vérifier à la vitesse de votre ligne.
Autres scénarios d'application
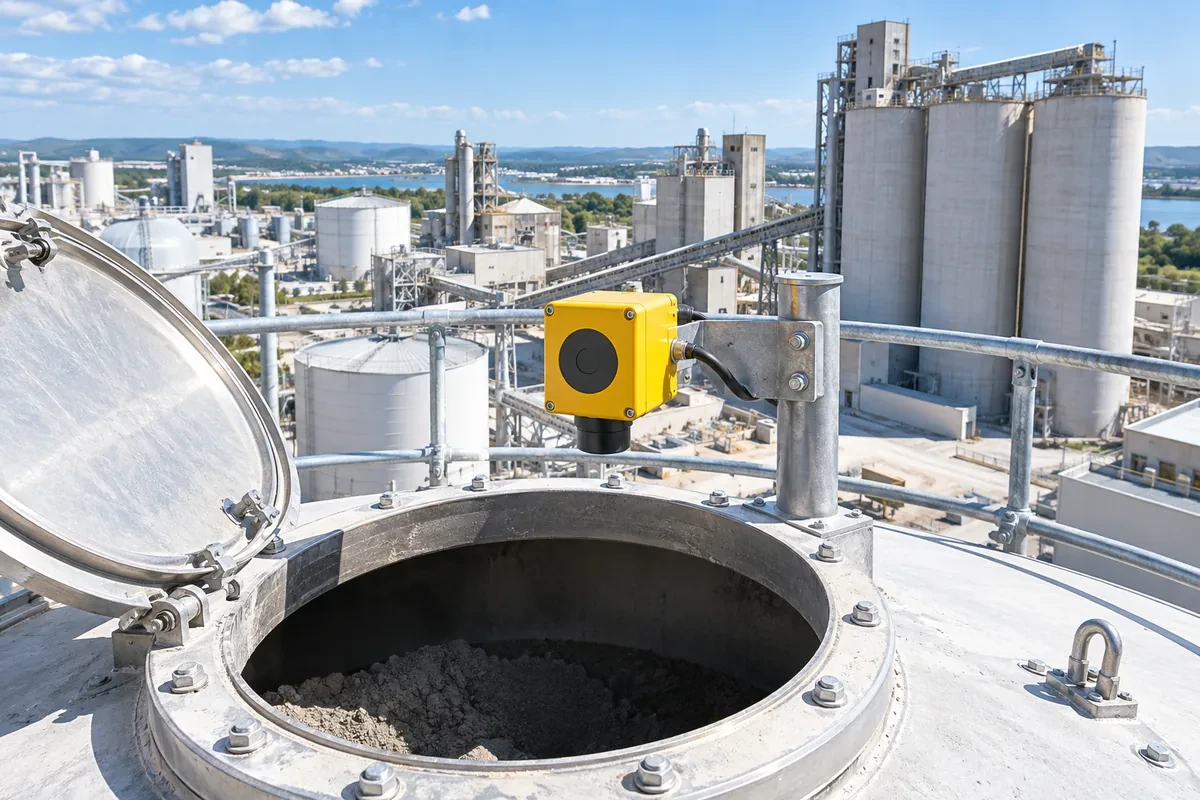
Niveau de produits en vrac
Mesure la distance jusqu'à la surface du produit, lisible en direct par BLE, avec une condition de distance pour les alarmes de niveau haut/bas.
Fonction utilisée : Sortie de distance (cm) + BLE + condition de distance
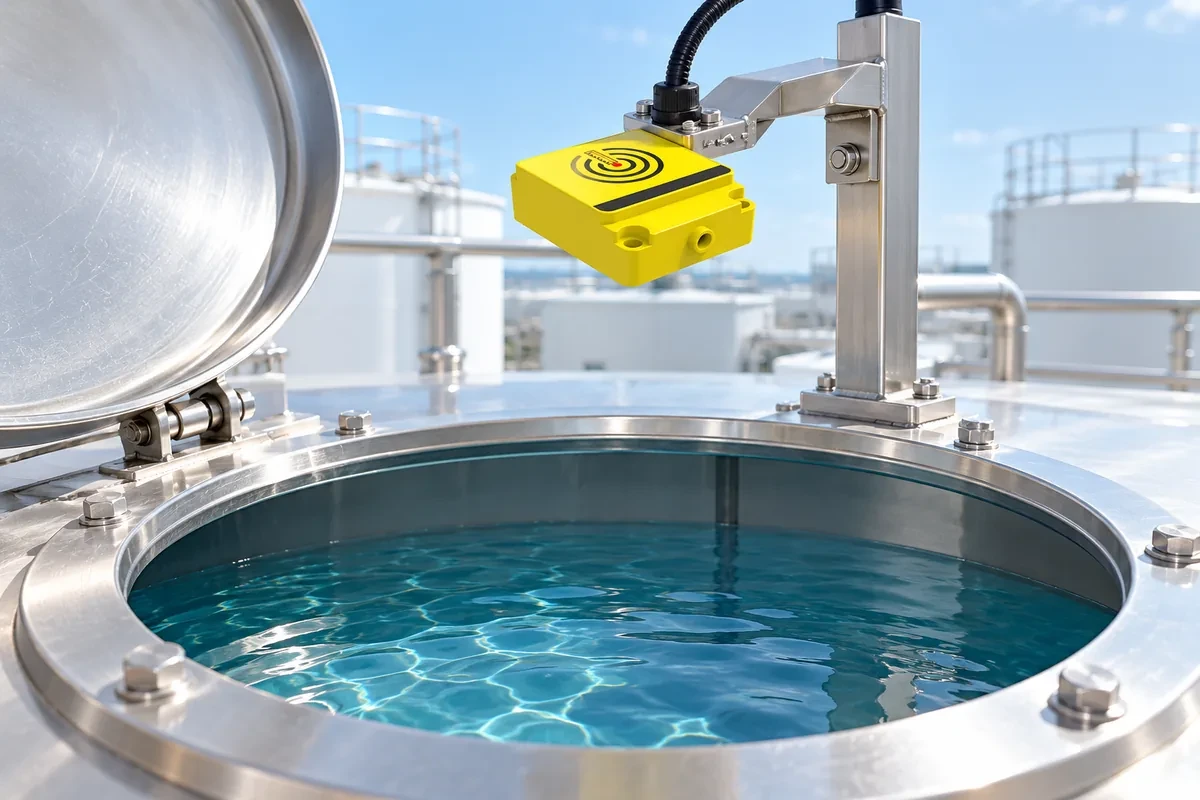
Surveillance du niveau des réservoirs d'eau
Distance à la surface de l'eau sans contact ni sonde immergée ; un seuil de distance commute le relais en niveau haut ou bas.
Fonction utilisée : Sortie de distance + seuil de distance + relais
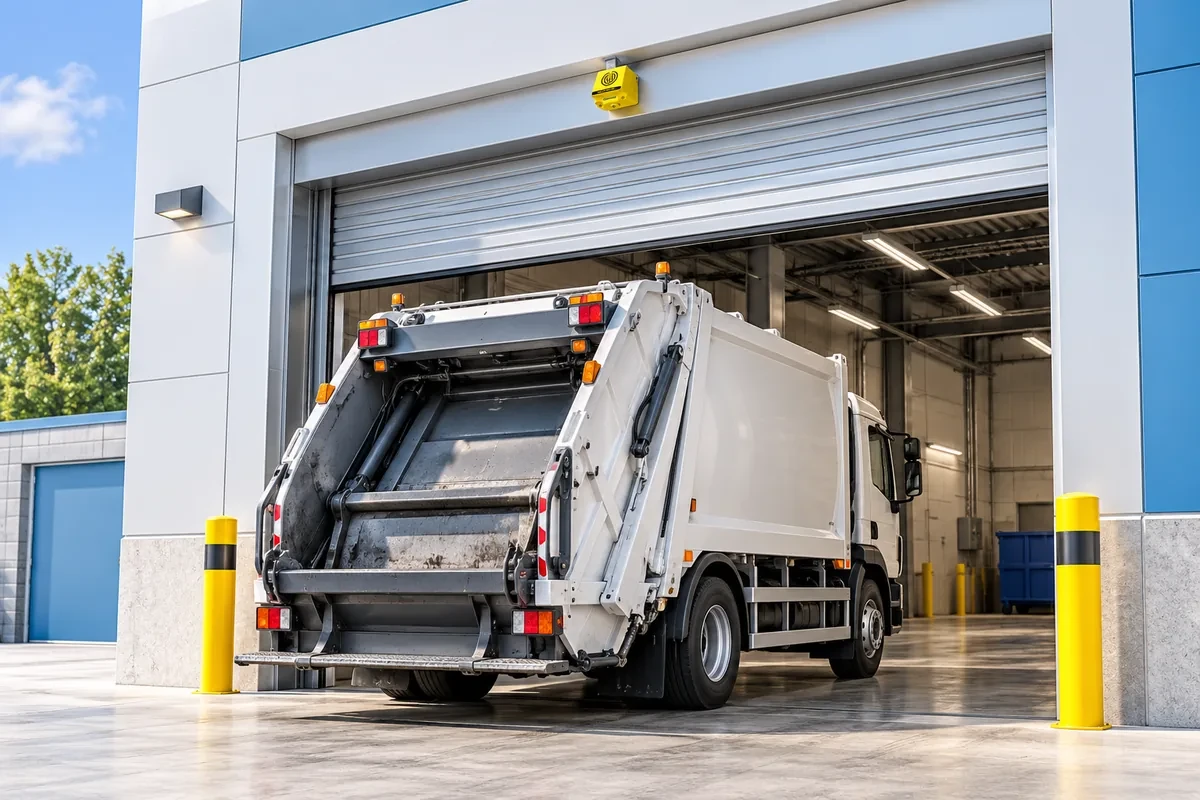
Sécurité des rideaux / quais de chargement
Détecte véhicules ou marchandises arrêtés dans l'ouverture ; le relais fournit un signal « objet sous la porte » pour que le rideau ne descende pas sur un camion.
Fonction utilisée : Étalonnage + temps de décision + relais
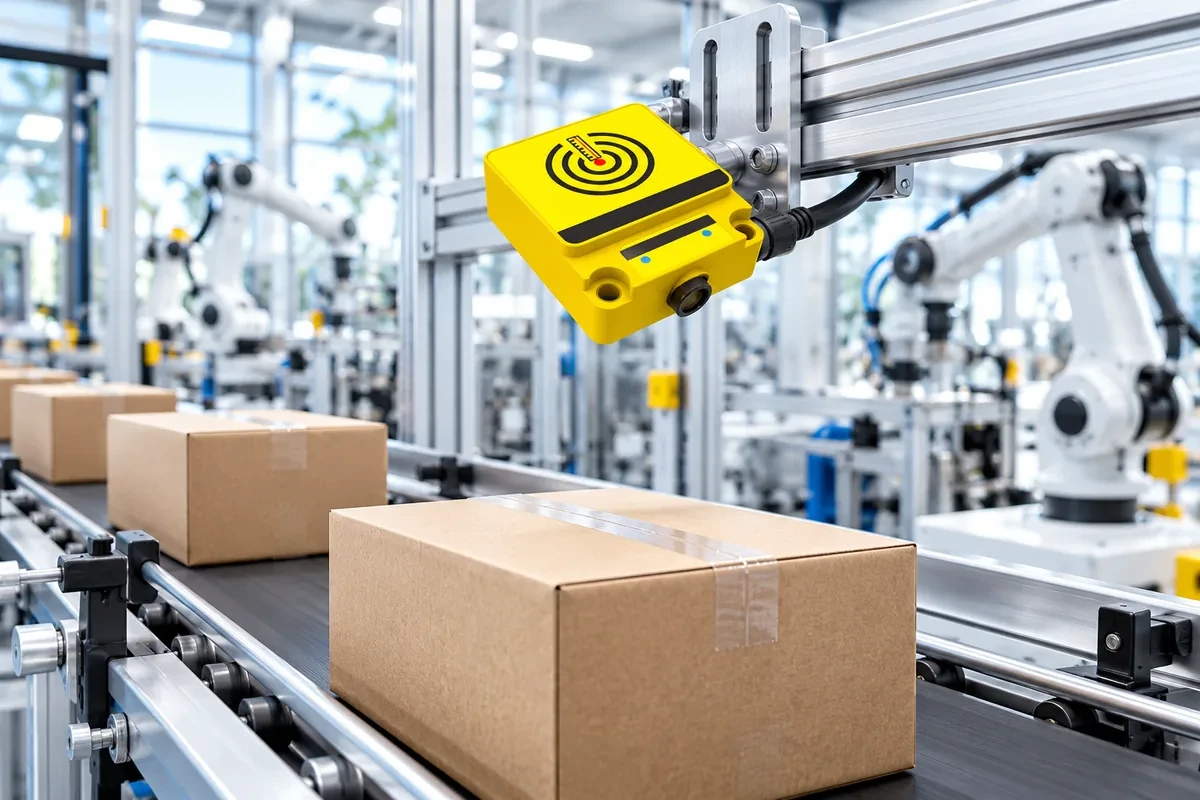
Détection de pièces sur les lignes de production
Détection sans contact de pièces ou cartons en position, insensible à la lumière, à la poussière et aux reflets ; le relais se câble directement sur une entrée PLC.
Fonction utilisée : Décision par distance + relais
Les usages en entrée de parking — anti-chute de barrière, contrôle des fausses entrées à deux unités et alertes de talonnage — s'associent à la Caméra IA de lecture de plaques WS-LPR600 : le radar répond « y a-t-il un véhicule dans la voie ? », la caméra et le contrôleur décident « qui est-ce et peut-il passer ? ».
Applications véhicules : entrées de parking, barrières, places et lavage
Les voitures sont la cible la plus courante : une grande carrosserie métallique donne un retour millimétrique fort et stable, insensible à la nuit, au contre-jour, à la pluie, au brouillard ou aux phares. Le tableau liste les applications véhicules : le radar décide « y a-t-il une voiture dans la distance réglée, et depuis combien de temps », puis le relais prévient la barrière, l'opérateur de porte, le voyant de place ou la machine de lavage.
| Application véhicule | Ce que décide le radar | Le relais commande | Réglages clés |
|---|---|---|---|
| Anti-chute de barrière | Une voiture est-elle encore sous la lisse ? | Contrôleur de barrière (pas de descente si occupé) | Fenêtre = voie sous la lisse ; relais NF/NO selon le contrôleur |
| Lecture de plaques + talonnage | La voie reste-t-elle occupée après l'admission d'une voiture ? | Gyrophare / buzzer ou contrôleur d'accès | Temps de décision 1–2 s ; à associer à la caméra WS-LPR |
| Fausse entrée à deux unités | Quelle unité (avant / après la barrière) se déclenche en premier | Le contrôleur d'accès lit le sens | Chaque unité a sa propre fenêtre ; le contrôleur lit les deux relais |
| Places intérieures / de recharge VE | Une voiture est-elle sur la place, et depuis combien de temps ? | Voyant de place, guidage ou gestion de la recharge | Montage au plafond ou au mur ; étalonnage place vide |
| Places moto | Un véhicule de forme irrégulière est-il sur la place ? | Voyant de place / système de gestion | Conditions de distance et d'énergie combinées |
| Lavage automatique | La voiture est-elle dans la zone de lavage valide ? | Démarrage de l'aspersion | Distance début/fin = zone valide (voir cas client 3) |
| Sécurité des garages / rideaux | Un avant ou un arrière de voiture est-il sous la porte ? | Automatisme de porte (pas de fermeture si occupé) | Étalonnage à vide + temps de décision |
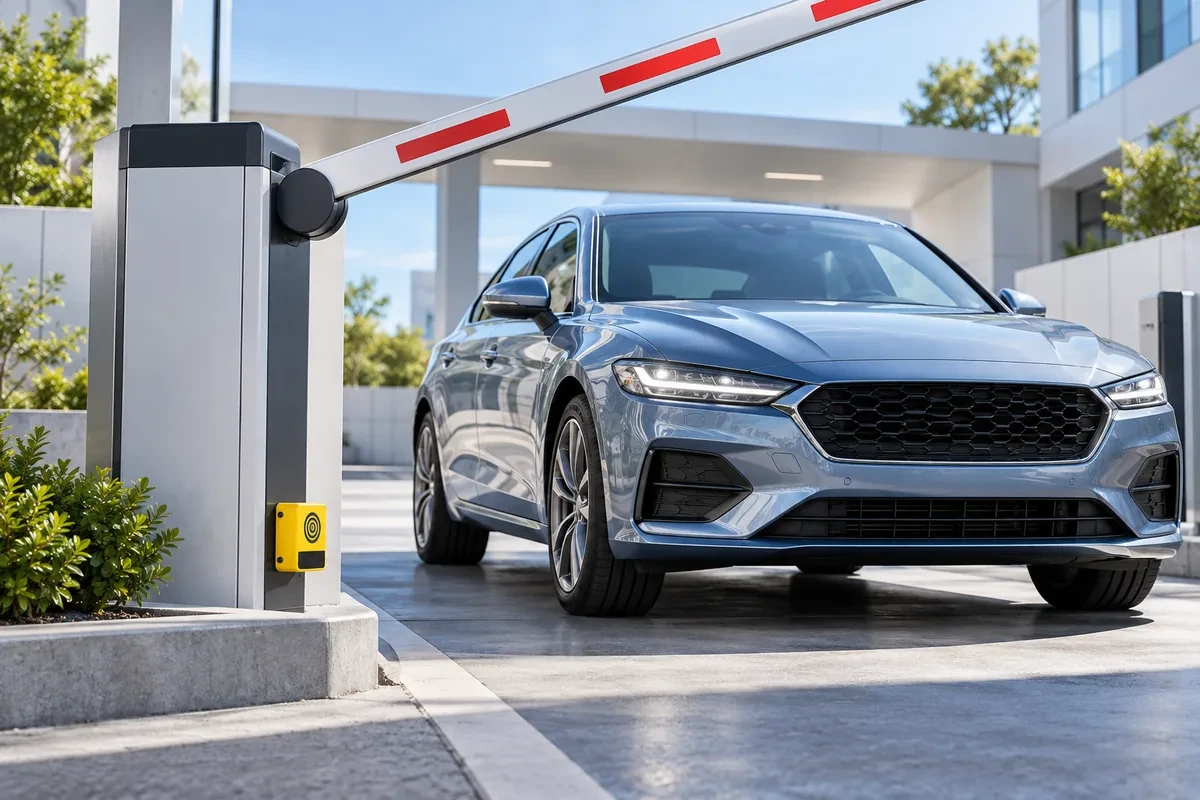
Anti-chute de barrière : la lisse reste levée tant qu'une voiture est dessous
La pire défaillance d'une barrière de parking, de résidence ou d'usine est de baisser le bras avant que la voiture soit passée. Montez le capteur à côté de la barrière face à la voie sous le bras, et le radar continue de vérifier si une voiture est encore là.
Réglez la fenêtre de détection sur la voie sous la lisse, faites un étalonnage à vide sans voiture et utilisez la distance ou l'énergie de zone comme condition « voiture présente ». Câblez le relais sur l'entrée sécurité / véhicule présent du contrôleur de barrière pour que la lisse ne puisse pas descendre sur une voiture.
- Voiture sous la lisse → relais activé → le contrôleur bloque la lisse
- La voiture quitte entièrement la fenêtre pendant le temps de décision → relais désactivé → la lisse peut descendre
- Aucune découpe de chaussée pour boucles magnétiques ; pose rapide, insensible aux réfections de revêtement
- Fonctionne sous la pluie, de nuit et face aux phares
Suivez les instructions du fabricant de la barrière pour l'entrée de sécurité et le câblage NF/NO ; conservez les sécurités propres à la barrière.
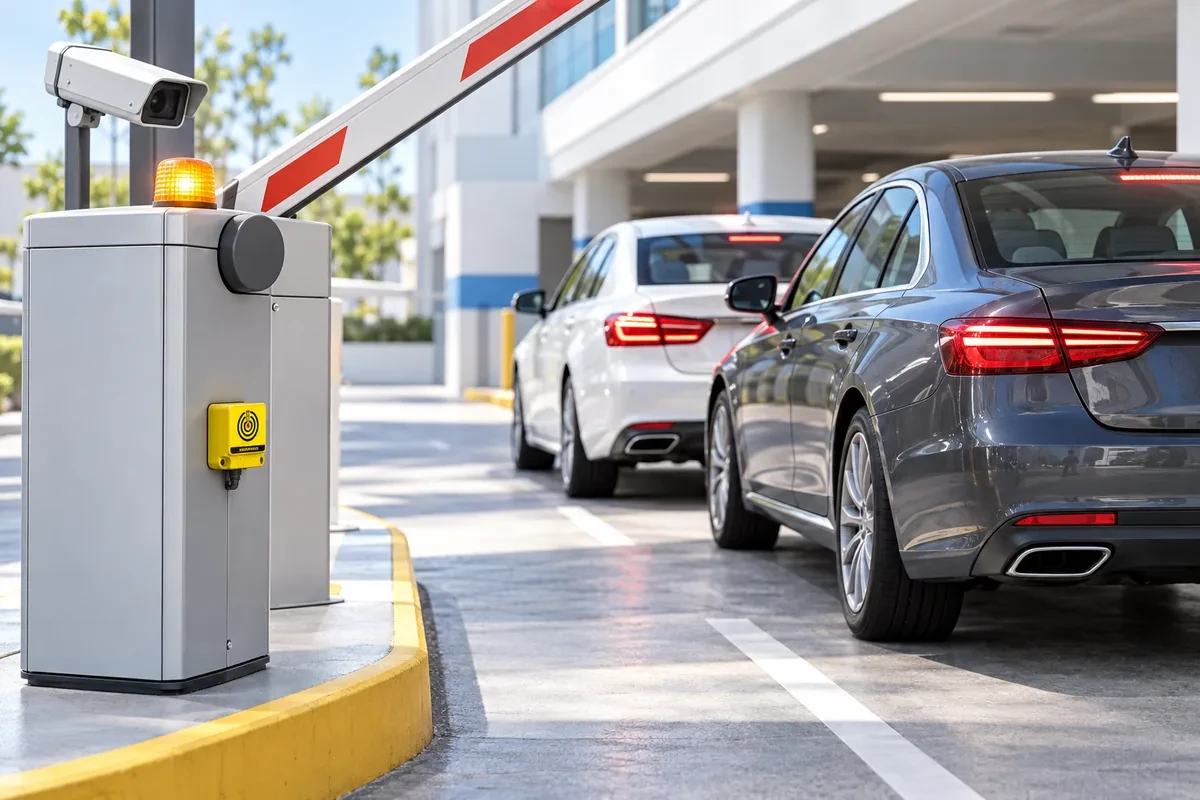
Avec lecture de plaques : stoppez le talonnage et les entrées non reconnues
Associé à la caméra de lecture de plaques WS-LPR de WENSHING, la caméra décide si une voiture peut entrer, tandis que le radar confirme combien de voitures se trouvent réellement dans la voie et si la voiture est sortie.
Une unité : après l'admission d'une plaque, si la voie reste occupée au-delà du temps de décision, ou si une autre voiture entre pendant que la lisse est levée, le contrôleur d'accès signale le talonnage et déclenche un gyrophare ou un buzzer. Deux unités : une avant et une après la barrière — le contrôleur lit l'ordre de déclenchement pour le sens ; une voiture apparaissant après la barrière sans enregistrement de lecture est une fausse entrée.
- Plaque admise → le radar confirme le passage de la voiture → la lisse descend
- Voie encore occupée après le temps de décision → alerte de talonnage
- L'unité arrière se déclenche en premier sans lecture enregistrée → alerte de fausse entrée / contresens
- Le même radar assure aussi l'anti-chute de barrière
La logique de talonnage et de fausse entrée s'exécute dans le contrôleur d'accès ou le PLC à partir des deux signaux relais ; le radar indique seulement voiture / pas de voiture.
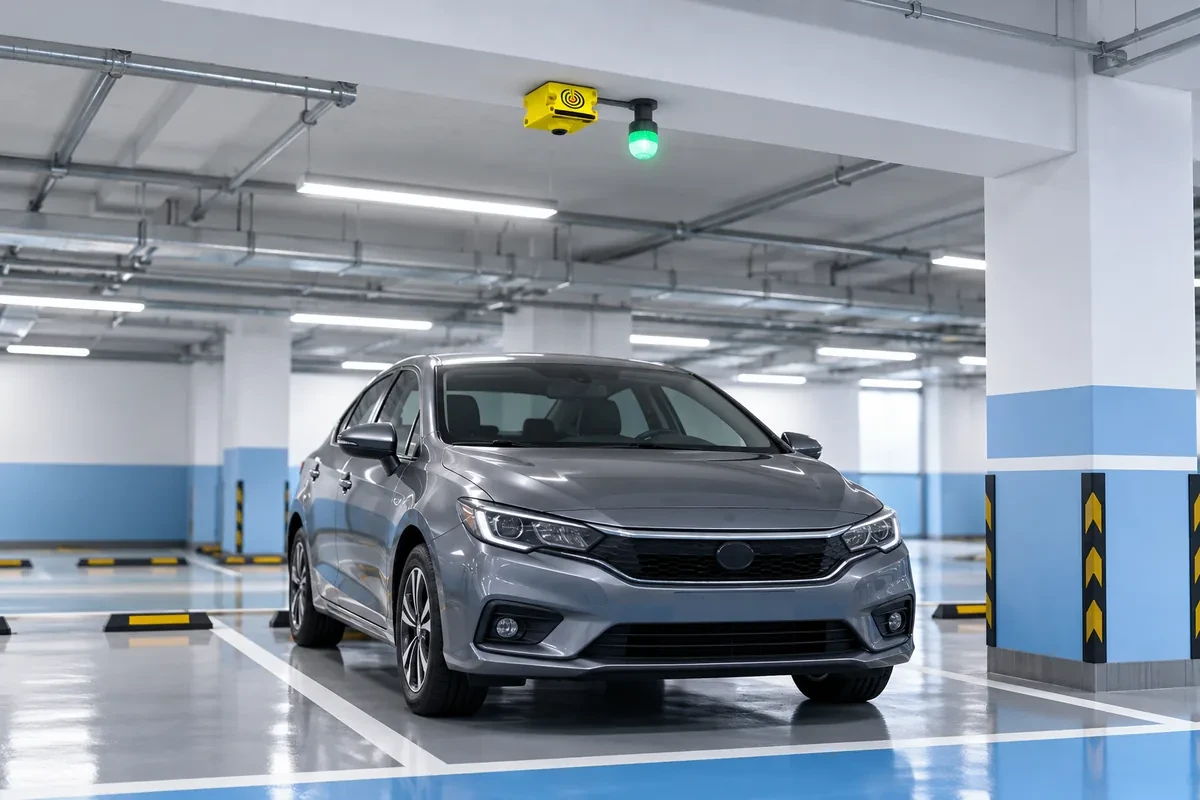
Application véhicule 3 : places de parking intérieur
Monté au plafond au-dessus de la place ; quand une voiture se gare, le relais commute le voyant rouge/vert ou informe le système de guidage, pour que les conducteurs voient de loin les places libres.
Fonction utilisée : Étalonnage à vide + distance + relais
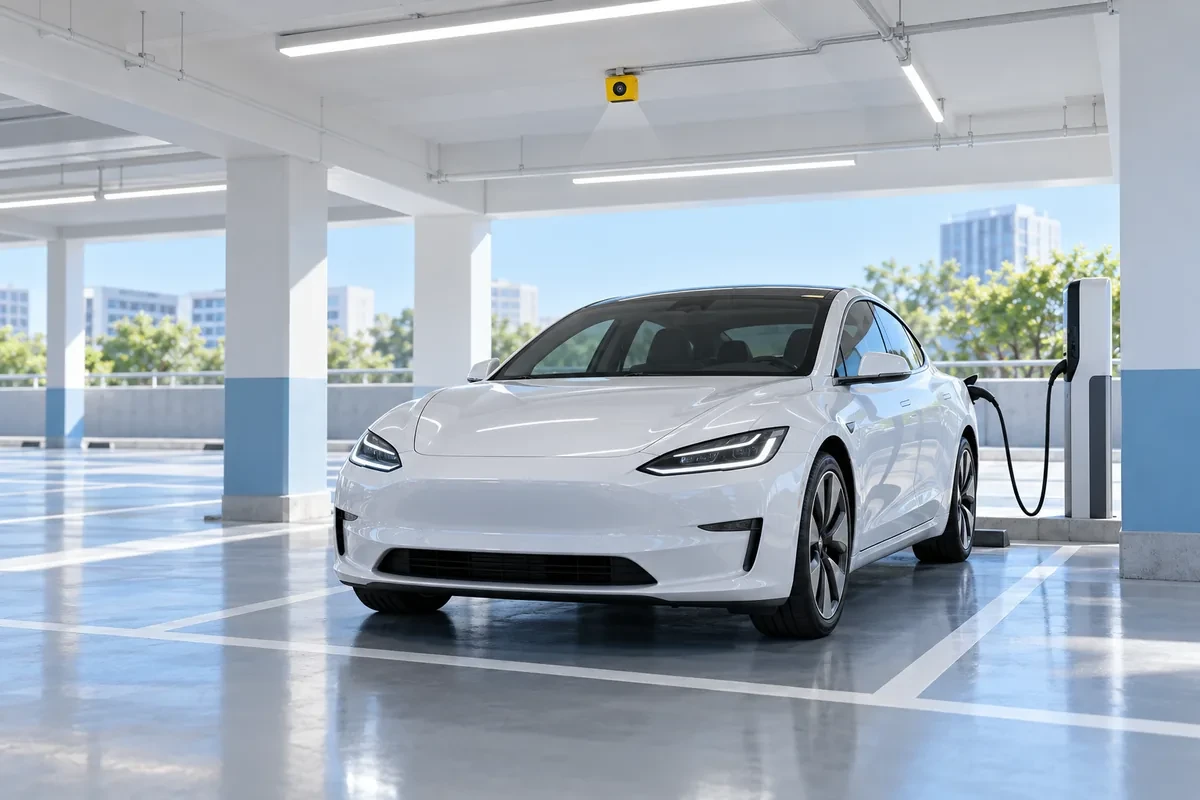
Application véhicule 4 : places de recharge VE
Détecte si une place de recharge est occupée et depuis combien de temps ; le temps de décision distingue une manœuvre rapide d'un stationnement long, pour la gestion de la recharge et les alertes de dépassement.
Fonction utilisée : Distance + temps de décision + relais
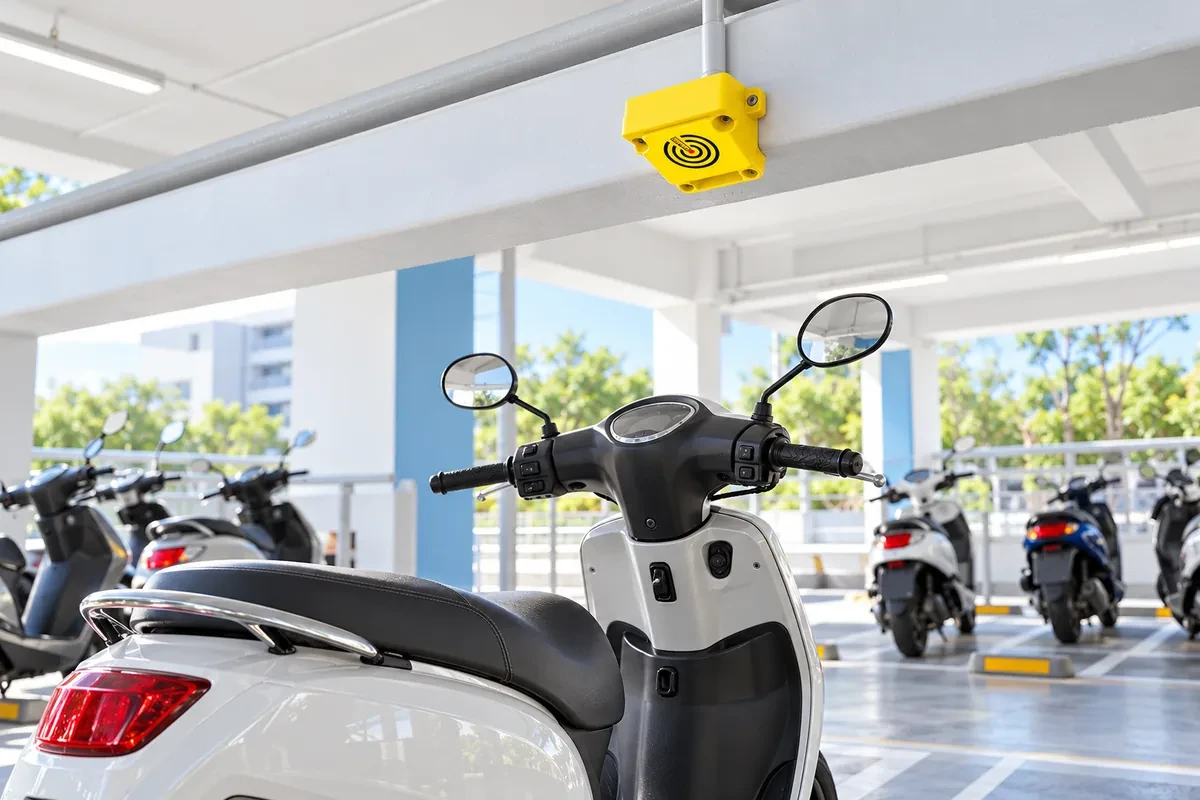
Application véhicule 5 : places moto
Les motos ont des formes irrégulières et de petites surfaces réfléchissantes ; combiner conditions de distance et d'énergie donne une décision fiable de place occupée.
Fonction utilisée : Conditions combinées + compensation de température
Guide de choix : quel scénario vous correspond ?
| Scénario | Montage | Ce qu'il détecte | Sortie / fonction utilisée |
|---|---|---|---|
| Porte automatique : chariot ou piéton | Au-dessus du cadre de porte, incliné vers le sol | Chariot devant la porte (les piétons ne déclenchent pas) | Relais → ouvre-porte |
| Charge du chariot + enregistrement d'emplacement UWB | Tablier porte-fourches, orienté le long des fourches | Palette / charge sur les fourches | Relais / événement → le système UWB WENSHING enregistre l'emplacement |
| Positionnement du véhicule au lavage | Paroi latérale de la piste de lavage ou plafond | Véhicule dans la fenêtre de distance définie | Relais → démarrage de l'aspersion |
| Comptage de produits suspendus | Support à côté du convoyeur aérien | Chaque produit entrant dans la zone | Impulsion relais → PLC / compteur |
| Sécurité anti-chute de barrière | Sur le fût de la barrière, en travers de la voie sous la lisse | Véhicule dans la voie sous la lisse | Relais → « maintien levé » de la barrière |
| Alerte de talonnage | Bord de voie ou fût de barrière, orienté vers la voie | Occupation prolongée de la voie (avec LAPI pour juger du talonnage) | Relais / buzzer → alerte |
| Contrôle de fausse entrée à deux unités | Une unité avant et une après la barrière | Occupation avant / après la barrière et son ordre | 2 relais → logique du contrôleur |
| Détection de places de parking intérieur | Plafond au-dessus de la place, orienté vers le bas | Place occupée ou libre | Relais → voyant de place / guidage |
| Occupation des places de recharge VE | Plafond au-dessus de la place de recharge | Place de recharge occupée | Relais → gestion de la borne |
| Détection de places moto | Poutre acier ou plafond au-dessus de la place | Place moto occupée | Relais → voyant de place |
| Niveau de produits en vrac | Trappe en toit de silo, orientée vers le bas | Distance à la surface du produit | Distance par BLE / alarme de niveau par relais |
| Surveillance du niveau des réservoirs d'eau | Au-dessus de la trappe du réservoir, orienté vers le bas | Distance à la surface de l'eau | Distance par BLE / alarme de niveau par relais |
| Sécurité des rideaux / quais de chargement | Au-dessus du rideau, orienté vers le bas | Véhicule ou objet dans l'ouverture | Relais → contrôleur de porte |
| Détection de pièces sur les lignes de production | Support aluminium au-dessus du convoyeur | Pièce en position | Relais → entrée PLC |
Deux modèles, deux usages : choisissez la sortie selon l’équipement à raccorder
Les deux modèles partagent le même radar, la même plage de détection et le même paramétrage ; seule la sortie diffère. Choisissez le WS-RADAR62GBY-RELAY lorsque la détection doit déclencher directement un équipement ; choisissez le WS-RADAR62GBY-RS-485 lorsque la distance et l’état doivent remonter dans un système de supervision centralisée.
Sortie relais à contact sec : déclenche à la détection, sans programmation
L’état de repos du relais (NC / NO) se choisit dans la page web : un simple signal tout-ou-rien qui se câble directement sur l’équipement.
Câblage type
Raccordez le contact NO ou NC du relais à l’entrée de commande du contrôleur (ouverture, maintien de la barrière, démarrage) et alimentez le radar en DC 6–28 V. Réglez la zone de détection depuis la page web sur smartphone, lancez un étalonnage à vide : c’est prêt.
Applications
- Contrôleurs de porte de garage, rideau métallique et porte automatique : ouverture à l’arrivée d’un véhicule ou chariot, pas de fermeture si un objet est sous la porte
- Barrières de parking : la lisse reste levée tant qu’un véhicule est dessous
- Éclairage ou alarme : allumage ou alerte dès qu’une personne ou un véhicule entre dans la zone
- Voyants de place, stations de lavage, convoyeurs : signal dès qu’un objet est en position
Pour qui
Installateurs de portes et d’équipements de parking, électriciens, maintenance d’usine ; chantiers sans automate ni poste maître, où un simple signal tout-ou-rien suffit.
Communication filaire RS-485 : la distance et l’état dans votre système
Le RS-485 est le bus deux fils courant en industrie : grandes longueurs de câble, bonne immunité aux parasites, plusieurs appareils sur une même ligne vers le poste maître.
Câblage type
Raccordez RS-485 A / B au port RS-485 de l’automate, du PC industriel ou du système de gestion. Plusieurs radars partagent le même bus, chacun avec son identifiant ; chaque appareil est alimenté en DC 6–28 V.
Applications
- Systèmes de gestion de parking : un appareil par place, le poste maître lit les places occupées
- Gestion technique du bâtiment : occupation des accès et quais remontée au poste central
- Automate / PC industriel : valeurs de niveau et de distance dans l’automate pour l’enregistrement et la régulation
- Gestion centralisée de nombreux appareils : lecture de la distance et de l’état, réglages à distance
Pour qui
Intégrateurs, éditeurs de systèmes de gestion de parking et de bâtiment, automaticiens ; projets multi-appareils, enregistrement de données ou raccordement à un système existant.
| Sortie | |
| RELAY | 1 relais, NC / NO au choix (signal tout-ou-rien) |
|---|---|
| RS-485 | Communication filaire RS-485 (distance, état de détection) |
| Câblage | |
| RELAY | Contact vers l’entrée de commande du contrôleur |
| RS-485 | Deux fils A / B vers le port RS-485 du poste maître ; plusieurs appareils sur une ligne |
| Usage | |
| RELAY | Portes, barrières, éclairage, alarmes : action à la détection |
| RS-485 | Automate, PC industriel, gestion de bâtiment / parking : supervision et enregistrement |
| Poste maître nécessaire ? | |
| RELAY | Non, sans programmation |
| RS-485 | Oui, un automate ou un poste maître lit les données |
| Commun aux deux | |
| RELAY / RS-485 | Radar mmWave 56–62 GHz, zone de détection 0,50–24,3 m, DC 6–28 V, réglage par page web Wi-Fi + BLE, câble M8 étanche 5 conducteurs |
Vous hésitez ? Indiquez-nous l’équipement ou le système à raccorder : notre service commercial confirmera le modèle et le câblage. Demandez-lui le protocole RS-485 et la documentation d’intégration.
Atouts clés
Zone de détection de 0.5–24.3 m
Les distances de début et de fin se règlent au centimètre pour exclure plafonds, supports et autres structures proches ; les profils de mesure longue portée se configurent automatiquement.
Étalonnage à vide en un clic
Dégagez la zone et appuyez sur « Appliquer la plage et étalonner » : une référence du site est capturée en quelques secondes et stockée en flash, conservée après coupure.
Trois conditions de déclenchement combinables
Variation de distance, intensité de la réflexion principale et énergie par plage se combinent, avec sens baisse/hausse, seuil en % et temps de décision pour éviter les faux déclenchements.
Compensation de dérive en température
Tant que la zone est vérifiée vide, des références de comparaison par température sont apprises (jusqu'à 60 enregistrements), pour des décisions cohérentes entre jour et nuit et d'une saison à l'autre.
Relais + buzzer + LED
Le contact de repos du relais NF/NO est sélectionnable et testable depuis l'interface web ; le bip de déclenchement peut être coupé et les LED d'état indiquent sur place le réseau et l'état de déclenchement.
Interface web Wi-Fi · BLE · OTA
Configurez et consultez les tendances sur 24 heures dans n'importe quel navigateur ; lisez la distance et modifiez les paramètres par commandes BLE GATT ; la mise à jour web et OTA serveur conserve réglages et étalonnage.
Architecture du système et intégration
- Montage : fixez-le avec l'équerre en L ou le collier en U, face radar vers la zone, et raccordez alimentation et sortie relais par le câble M8 5 broches.
- Connexion : connectez-vous au Wi-Fi de l'appareil depuis un téléphone, ouvrez la page de gestion dans un navigateur et identifiez-vous ; ajoutez le Wi-Fi du site ou conservez le point d'accès de l'appareil pour la maintenance.
- Zone : faites glisser les distances de début et de fin dans « Réglages radar », dégagez la zone et appuyez sur « Appliquer la plage et étalonner ».
- Décision et sortie : choisissez conditions, sens, seuil et temps de décision, sélectionnez le relais NF/NO et testez avec des cibles réelles.
- Maintenance : surveillez le tableau de bord et les courbes ; mettez à jour le firmware par envoi web ou serveur OTA.
Interface de configuration web intégrée
Aucun logiciel à installer : tous les réglages se font depuis le navigateur d'un téléphone ou d'un PC, avec connexion protégée et mot de passe administrateur modifiable.
Tableau de bord
Distance actuelle, variation du signal principal, indice de stabilité, température du radar, réseau et état du relais d'un coup d'œil.
Réglages et étalonnage du radar
Faites glisser la zone de 0.5–24.3 m, étalonnez en un clic et réglez conditions, sens, seuil et temps de décision au même endroit.
Tendances distance et signal
Courbes de 1 minute à 24 heures de la distance, du signal principal et de l'énergie par plage pour régler les seuils sur des données.
Réseau et système
Wi-Fi AP / STA / AP+STA, activation BLE, version du firmware, mise à jour OTA, changement de mot de passe et réinitialisation usine.
Aspect, dimensions et contenu du colis
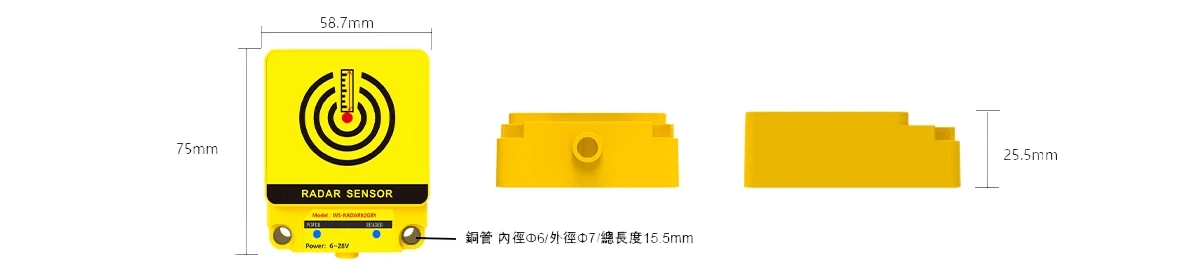
Dimensions 58.7 × 75 × 25 mm ; trous de fixation avec douilles laiton (Ø int. Φ6 / Ø ext. Φ7, longueur 15.5 mm).
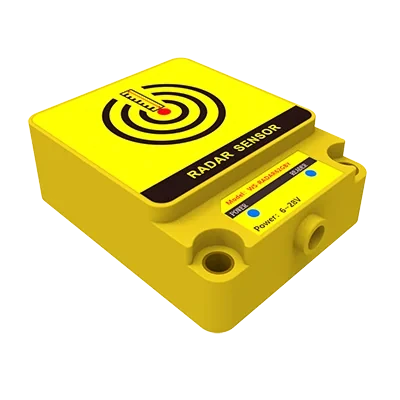
Boîtier industriel jaune avec voyants POWER et d'état en façade.
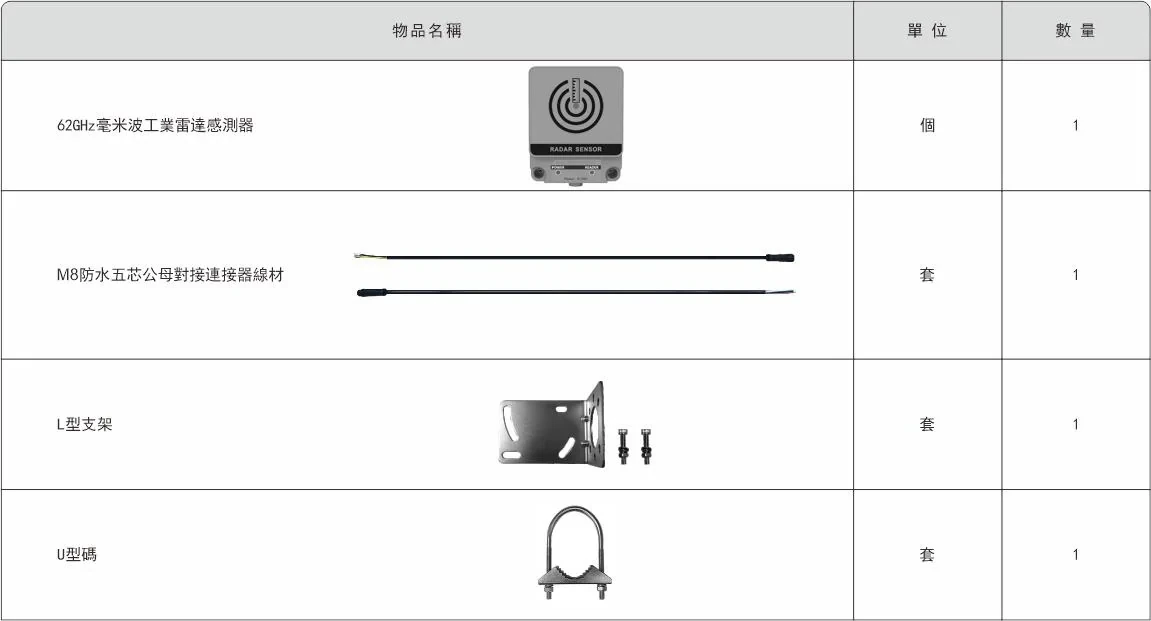
Colis standard : 1 capteur, 1 jeu de câbles M8 étanches 5 broches mâle/femelle, 1 jeu d'équerres en L, 1 jeu de colliers en U.
| Radar | |
| Modèle | WS-RADAR62GBY-RELAY WS-RADAR62GBY-RS-485 |
|---|---|
| Type de radar | Radar mmWave 62 GHz impulsionnel cohérent (PCR) |
| Plage de fréquences | 56 GHz – 62 GHz |
| Zone de détection réglable | 0.50 m – 24.3 m (début/fin réglés en cm) |
| Sortie de distance | Réflexion la plus forte dans la zone, par pas de 1 cm |
| Cycle de mise à jour | 0.5 s (le radar se met en veille entre les mesures pour économiser l'énergie) |
| Décision et sorties | |
| Conditions de déclenchement | Variation de distance / de signal principal / d'énergie par plage, combinables |
| Paramètres de décision | Sens baisse ou hausse, seuil de variation (%), seuil de distance (cm), temps de décision (s) |
| Étalonnage | Étalonnage à vide en un clic stocké en flash ; jusqu'à 60 enregistrements de comparaison par température |
| Sortie relais | 1 voie, contact de repos NF/NO sélectionnable, test depuis l'interface web |
| Signalisation locale | 2 LED d'état, buzzer (bip de déclenchement désactivable) |
| Connectivité et gestion | |
| Contrôleur | Contrôleur Wi-Fi / BLE double cœur |
| Wi-Fi | 2.4 GHz ; AP / STA / AP+STA ; point d'accès de maintenance de 10 minutes après chaque mise sous tension |
| Interface web | Tableau de bord, réseau, réglages radar, analyseur radar, gestion système ; accès protégé |
| Enregistrement des tendances | Tendances de distance et de signal de 1 min – 24 h (en RAM, effacées au redémarrage) |
| BLE | BLE GATT (pas de SPP classique), commandes AT pour lire la distance et régler les paramètres ; désactivable |
| Mise à jour du firmware | OTA par envoi web / OTA serveur, double partition, réglages et étalonnage conservés |
| Alimentation et mécanique | |
| Alimentation | DC 6–28 V (étiquette du boîtier) ; DC 12–24 V stable recommandé |
| Dimensions | 58.7 × 75 × 25 mm |
| Montage | Équerre en L / collier en U (poteau) ; trous à douille laiton Φ6 |
| Câblage | Câble M8 étanche 5 broches mâle/femelle |
| Interface filaire (option de commande) | |
| Options | CAN / RS-485 / RS-232 (CAN et RS-485 partagent la même interface) — à préciser à la commande |
Les caractéristiques peuvent évoluer avec les révisions du produit ; la documentation livrée fait foi. Le câblage de la charge du relais doit être réalisé par un électricien qualifié — coupez l'alimentation externe avant de câbler ou de changer NF/NO.
| Commande | Fonction | Plage / réponse |
|---|---|---|
| AT+0000-FindDeviceID | Interroger l'ID de l'appareil | +0000-FindDeviceID:xxxx |
| AT+0001-ReadVer | Interroger la version du firmware | +0001-ReadVer:version |
| AT+0001-SetMode:1/0 | Entrer / sortir du mode réglage | nécessaire avant les commandes de réglage |
| AT+0001-DeviceID:xxxx | Définir l'ID de l'appareil | 1–9999 |
| AT+0001-SampleRate:xxx | Intervalle d'envoi de la distance | 200–999 ms |
| AT+0001-Scan:1/0 | Lancer la détection / veille | activé par défaut à la mise sous tension |
| AT+0001-Buzz:1/0 | Bip de déclenchement oui / non | activé par défaut |
| AT+0001-MinDistance / MaxDistance | Définir la distance min. / max. | 50–2430 cm |
| (rapport de l'appareil) | Distance mesurée | +0001-Dist:xxxx (cm) |
Format du nom BLE : WS_Radar + ID de l'appareil ; les commandes s'écrivent via GATT Write, réponses et distance sont envoyées via GATT Notify, fin de ligne \r\n.
FAQ
- Peut-il dialoguer avec un PLC ou un contrôleur par bus filaire ?
- Oui. En plus du relais, du Wi-Fi et du BLE standard, des versions CAN, RS-485 ou RS-232 sont disponibles (CAN et RS-485 partagent la même conception) — il suffit de le préciser à la commande.
- Quelle est la portée de détection du WS-RADAR62GBY ?
- La zone de détection se règle de 0.50 m à 24.3 m. La portée utile dépend de la hauteur de montage, de la taille de la cible et de l'environnement de réflexion : testez avec des cibles réelles avant de figer la configuration.
- Peut-il servir à la mesure de niveau ?
- Oui. Il fournit la distance (cm) de la réflexion la plus forte dans la zone, lisible en direct par BLE, et une condition de distance peut commuter le relais pour les alarmes haut/bas. Vérifiez d'abord sur site la réflexion du liquide ou du produit en vrac réel.
- Faut-il un logiciel PC pour le configurer ?
- Non. L'appareil intègre un serveur web : connectez un téléphone ou un PC à son Wi-Fi, identifiez-vous dans un navigateur et réglez zone, étalonnage, conditions et relais. Les intégrateurs peuvent aussi utiliser les commandes AT BLE.
- Quand faut-il réétalonner ?
- Après un déplacement du capteur, un changement de hauteur ou d'angle, une modification de la zone de détection ou l'ajout de grandes surfaces réfléchissantes (sol, murs, métal) — dégagez la zone et refaites l'étalonnage à vide.
- Les variations de température provoquent-elles de faux déclenchements ?
- Tant que la zone est vérifiée vide, le firmware apprend des références à différentes températures et décide par rapport à elles, réduisant les erreurs de dérive ; les courbes de tendance aident à analyser les évolutions du site.
- Une mise à jour du firmware efface-t-elle mes réglages ?
- Non. Les mises à jour OTA web ou serveur ne modifient que le firmware ; Wi-Fi, étalonnage et réglages de décision sont conservés. Ne coupez pas l'alimentation pendant une mise à jour. Support d'intégration et fonctions firmware sur mesure disponibles sur demande.
Réalisez une détection radar précise avec
WENSHING conçoit à Taïwan des produits de détection RF et radar hyperfréquence depuis 1999 — sélection, intégration et accompagnement de la production en série.
Caractéristiques clés en un coup d'œil
| Modèle | WS-RADAR62GBY-RELAY / WS-RADAR62GBY-RS-485 |
|---|---|
| Fréquence | 62GHz |
| Application | Mesure de distance, vitesse et angle |
| Taille | 58.7×75×25mm |
| Catégorie de produit | Compteur sans fil |
Comparer les modèles de compteurs sans fil
WS-RADAR62GBY 62GHz mmWave Industrial Radar Sensor (Distance & Occupancy, Relay, Wi-Fi/BLE) et d'autres modèles de la même catégorie WENSHING — sélectionnez un modèle pour en voir tous les détails.
| Produit | Modèle | Fréquence | Application |
|---|---|---|---|
| Capteur radar industriel mmWave 62GHz WS-RADAR62GBY (distance et occupation, relais, Wi-Fi/BLE) | WS-RADAR62GBY-RELAY / WS-RADAR62GBY-RS-485 | 62GHz | Mesure de distance, vitesse et angle |
| Capteur de mesure sans fil multifonction | Capteurs de comptage infrarouge, laser, optique et hyperfréquence | Automatisation et comptage de production | ||
| Compteur sans fil de données machine | WS-WIFI-CONT+ / WS-HFRFIDUART-TTL | 2412~2484MHz / 13.56MHz | Comptage de production |
| Système intelligent de statistiques SMT WS-SMT | Comptage de production sans fil | WS-SMT | 480MHz (420–440MHz / 902–928MHz sur commande) | Comptage de production |
| Compteur sans fil Hawkeye | WS-Hawkeye-C | 480MHz | Comptage de production |
Besoin d'aide pour choisir ? voir tous les produits de compteurs sans fil ou contactez nos ingénieurs pour des caractéristiques, des échantillons ou un devis.
Tableau de sélection des modules radar
| Modèle | Fréquence | Courant | Portée | Alimentation | Points forts |
|---|---|---|---|---|---|
| RADAR10GATDUL Idéal pour le réveil de caméras | 10.525 GHz | 76 µA | 32 m | 2.1–5.5 V | INT numérique + I2C, adapté aux caméras sur batterie |
| RADAR10.525G | 10.525 GHz | 76 µA | 32 m | dès 2.1 V | Détection de mouvement basse consommation, éclairage sur capteur |
| RADAR5.8GATO | 5.8 GHz | 110 µA | 40 m | 2.1–5.5 V | Longue portée, options avec capteur de luminosité |
| RADAR5.8G pour toilettes | 5.8 GHz | 110 µA | 10 m | 2.1–5.5 V | Courte portée pour toilettes intelligentes |
| TRW-5.8G | 5.8 GHz | — | — | 5 V | Sortie IF pour votre propre traitement |
| TRW-10GHz | 8.5 GHz | — | 50 m | — | Sortie IF, 10 dBm, longue portée |
| Radar 63GHZ-3X3 | 63 GHz | — | télémétrie (résolution 3 cm) | 3.6–5.5 V | Télémétrie précise UART/I2C |
| WS-RADAR62GBY | 62 GHz | — | 0.5–24.3 m | — | Distance + relais / Wi-Fi / BLE |
— voir la fiche technique du produit. En jaune, ce produit.