Module de vision IA avec Wi-Fi bi-bande, Ethernet et H.265
Modèle :
WS-RTL8735B
Ce module d'imagerie IA est conçu pour les caméras IP, sonnettes vidéo et contrôles d'accès par reconnaissance faciale. Son accélérateur IA intégré détermine si une scène montre une personne, une voiture ou de simples branches qui bougent, et n'envoie que les événements utiles, ce qui économise bande passante et coûts cloud. Le Wi-Fi bi-bande et l'Ethernet filaire le gardent connecté où qu'il soit installé.
L'accélérateur IA intégré de 0.4 TOPS exécute détection d'objets, reconnaissance faciale et classification de sons sur le module lui-même. La vidéo est compressée en H.264/H.265 jusqu'à 5 MP avec plusieurs flux simultanés. Le Wi-Fi couvre 2.4 et 5GHz, et le Bluetooth 5.1 permet de configurer le réseau depuis un smartphone ; là où le Wi-Fi ne porte pas, une prise RJ45 offre un réseau filaire 10/100M. Les broches micro et haut-parleur sont sorties : une sonnette peut assurer directement l'interphonie bidirectionnelle.
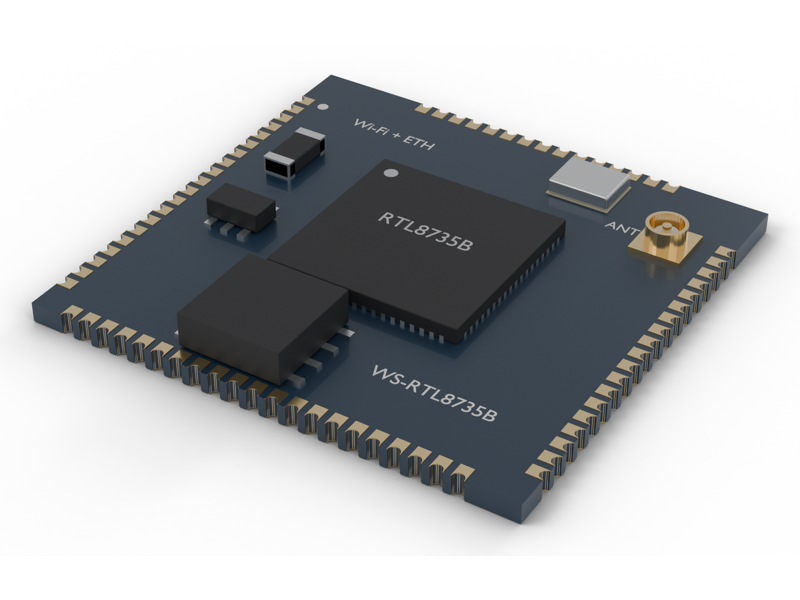
Une caméra intelligente n'a pas à vivre dans le cloud : le module décide à bord s'il a vu une personne, une voiture ou des feuilles qui bougent, et n'envoie que les événements utiles, économisant bande passante et abonnements cloud ; le Wi-Fi bi-bande plus un câble le connectent partout.
Caractéristiques clés
Dans quoi le module de vision IA est intégré
Alertes seulement après détection d'une personne, sans fausses alarmes de nuit.
Conversation bidirectionnelle sur le téléphone quand quelqu'un sonne.
Reconnaissance sur l'appareil, sans attendre le cloud pour ouvrir.
Décisions de ligne et de places de parking prises localement.
Comment choisir
Choisissez selon les données envoyées :
Trois éléments déterminent le choix : la résolution et l'optique, Wi-Fi ou câble, et le type de reconnaissance IA. Indiquez-nous le type de produit et la quantité et nous répondons avec des ressources de développement et des échantillons.
FAQ
Q : Avec quoi puis-je développer ?
Le SDK FreeRTOS du fabricant et un paquet Arduino.
Q : Audio bidirectionnel ?
L'entrée micro et la sortie haut-parleur sont sur des broches pour visiophones et caméras.
Q : Pas de couverture Wi-Fi ?
Le PHY Ethernet intégré fonctionne en filaire avec un transformateur et un RJ45.
▼ Ci-dessous, toutes les fonctions, spécifications, brochage, comparaison et téléchargements
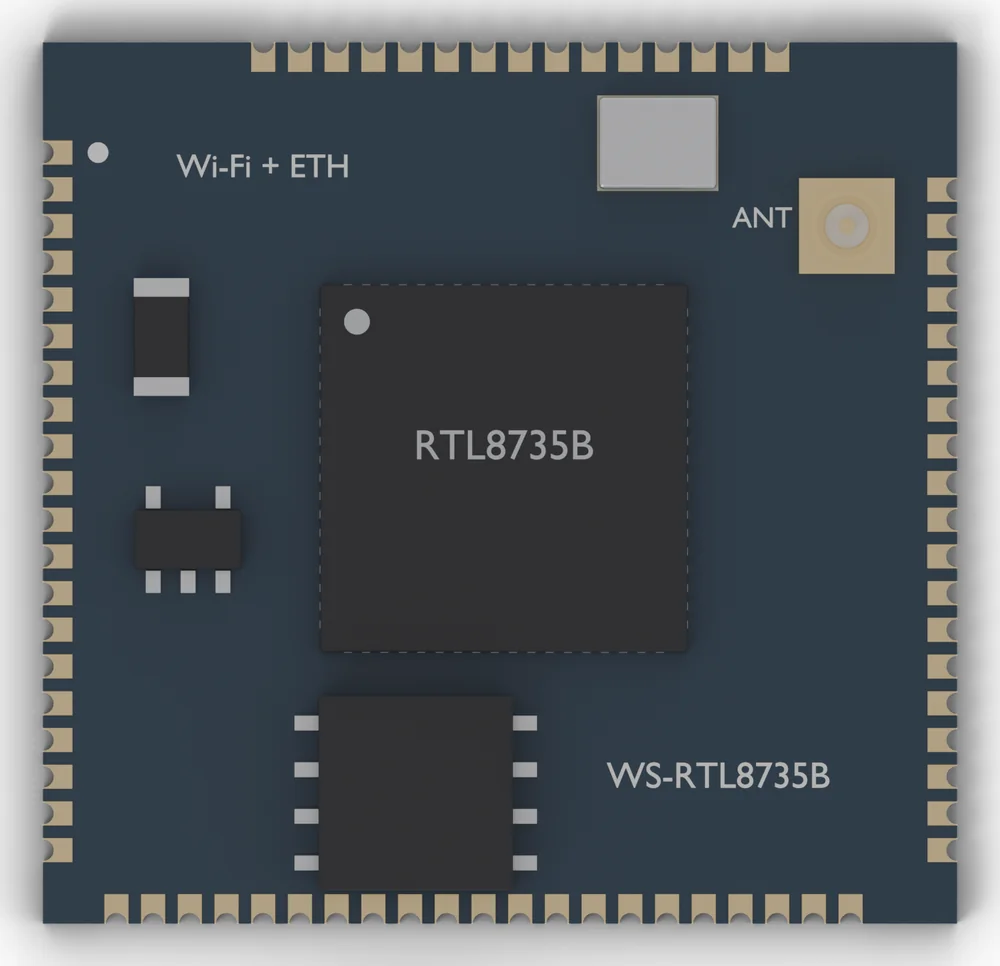
Module à 75 broches à demi-trous basé sur le Realtek RTL8735B : Wi-Fi double bande 2.4 / 5 GHz et Bluetooth LE 5.1, plus un PHY Ethernet 10/100M pour un RJ45. Il intègre un processeur de signal d'image, l'encodage H.264 / H.265 et un accélérateur IA de 0.4 TOPS, pour caméras IP, portiers vidéo, contrôle d'accès par reconnaissance faciale et capteurs de vision IA.
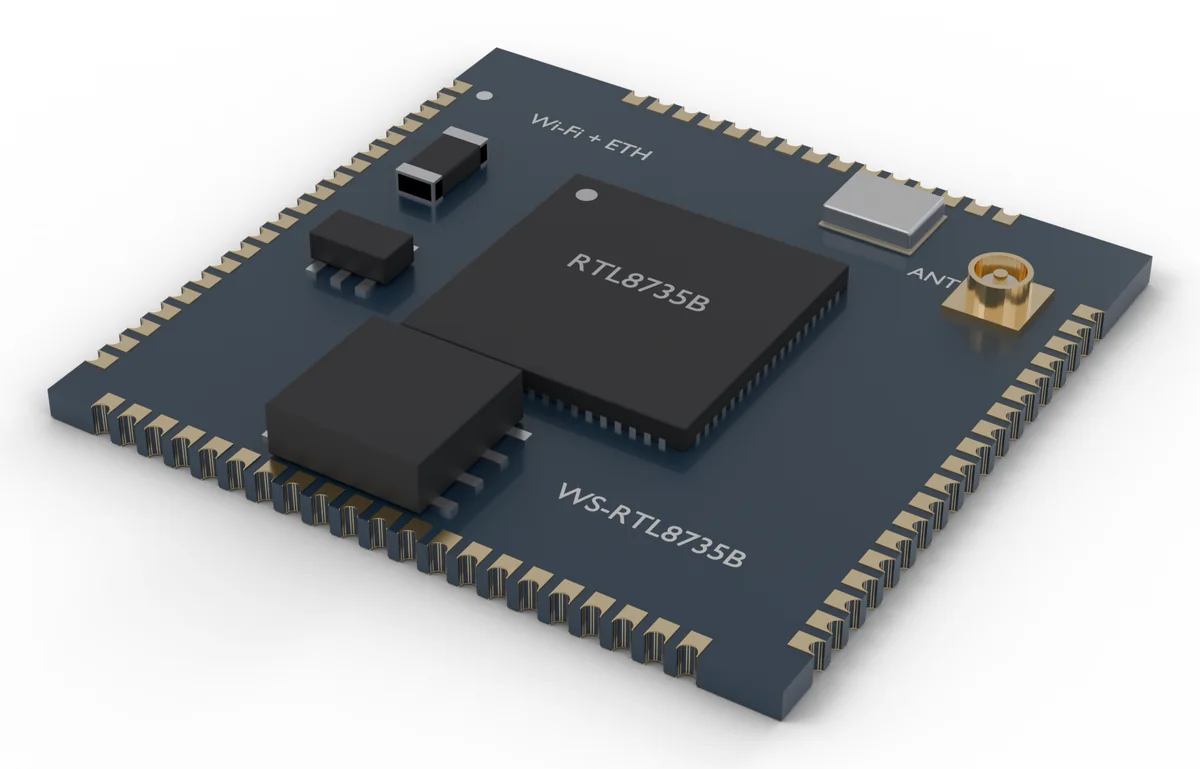
Avantages du WS-RTL8735B
Wi-Fi double bande + Bluetooth
Se connecte en 2.4 GHz et 5 GHz pour éviter les canaux encombrés ; le BLE 5.1 permet de configurer le Wi-Fi directement depuis un téléphone.
Réseau filaire RJ45
PHY Ethernet 10/100M intégré : ajoutez un transformateur LAN et un RJ45 pour passer en filaire là où le Wi-Fi ne porte pas.
Accélération IA de 0.4 TOPS
La détection d'objets, la reconnaissance faciale et la classification sonore s'exécutent sur le module : inutile d'envoyer toute la vidéo vers le cloud.
De la caméra au flux vidéo en un seul module
MIPI CSI-2 4 voies vers le capteur, réduction du bruit et large plage dynamique par l'ISP, H.265 jusqu'à 5 MP avec flux multiples.
Audio bidirectionnel
Entrée micro, sortie haut-parleur et polarisation micro sont disponibles sur les broches, pour que portiers et moniteurs puissent répondre directement.
Développement FreeRTOS / Arduino
SDK FreeRTOS du fabricant et paquet Arduino, avec des exemples prêts à l'emploi pour RTSP, enregistrement MP4 et OTA.
Applications
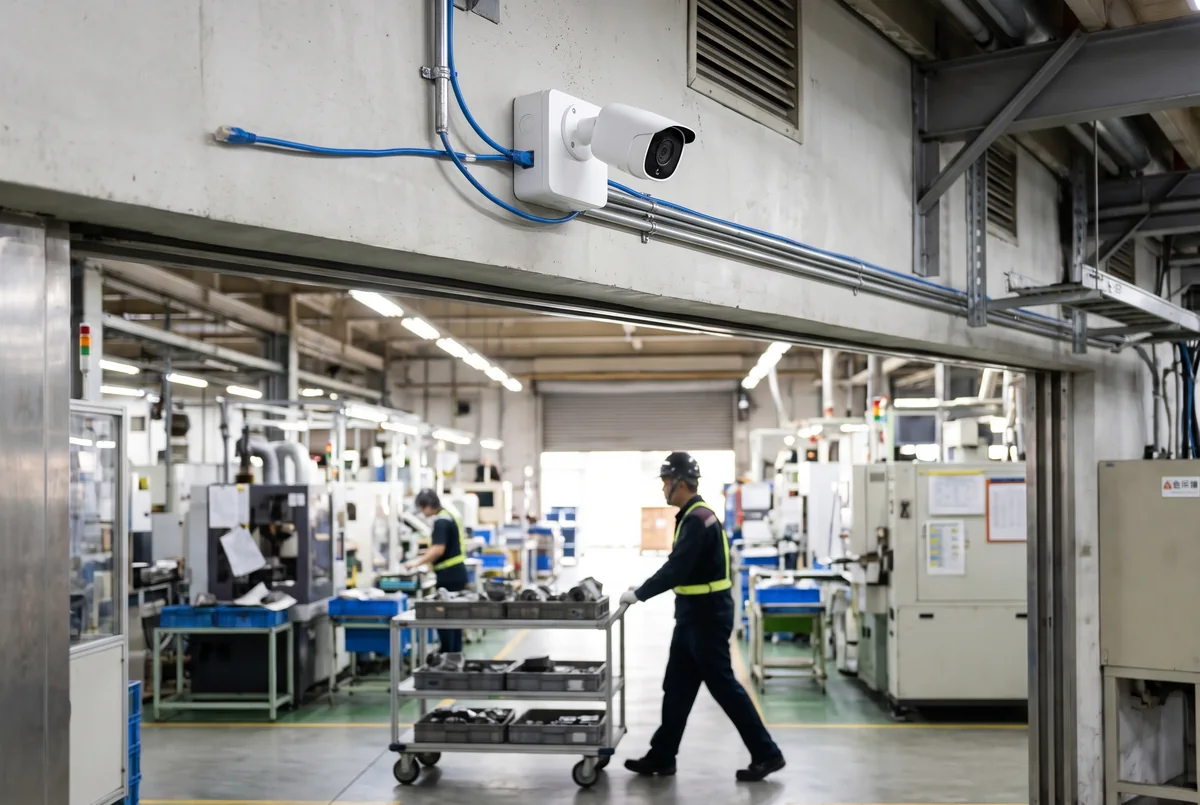
Caméras IP pour usines et entrepôts
Ethernet filaire vers le RJ45 pour un flux stable ; le H.265 économise bande passante et espace disque.
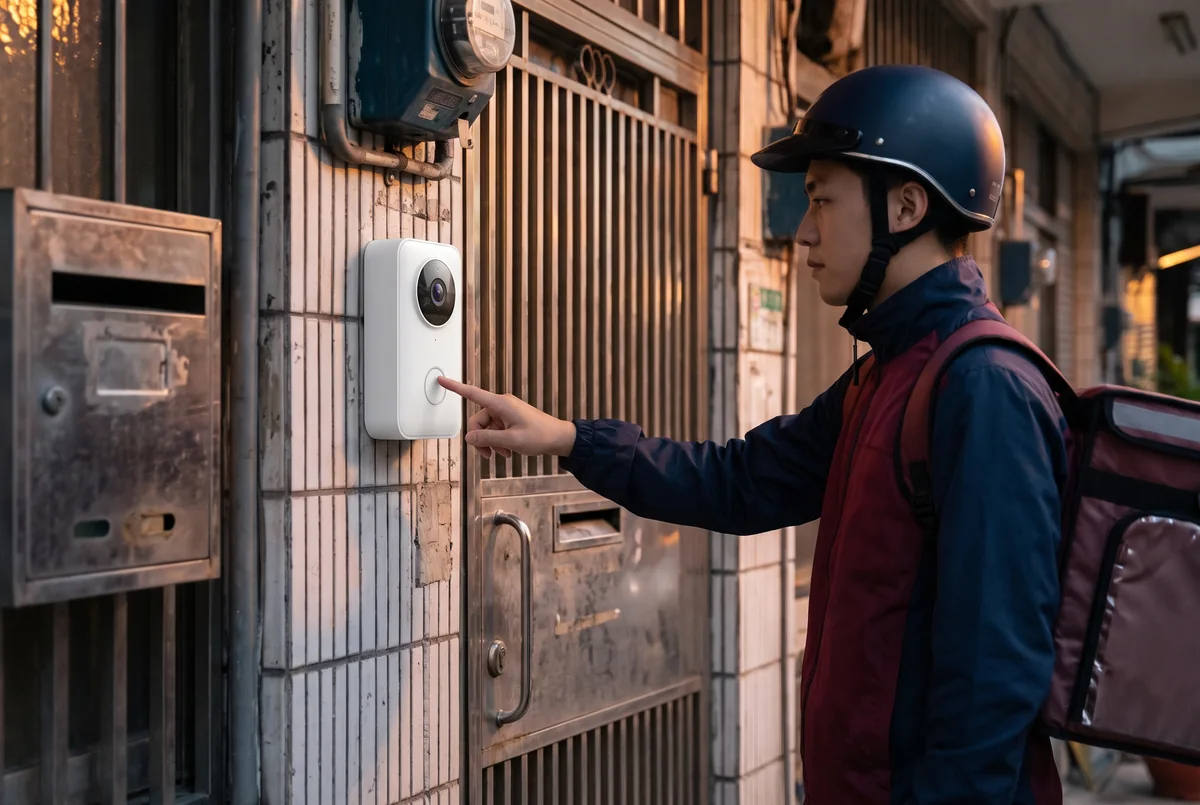
Portiers vidéo intelligents
Se met en veille pour économiser l'énergie, se réveille sur appui du bouton ou détection de mouvement et envoie la vidéo au téléphone via Wi-Fi.
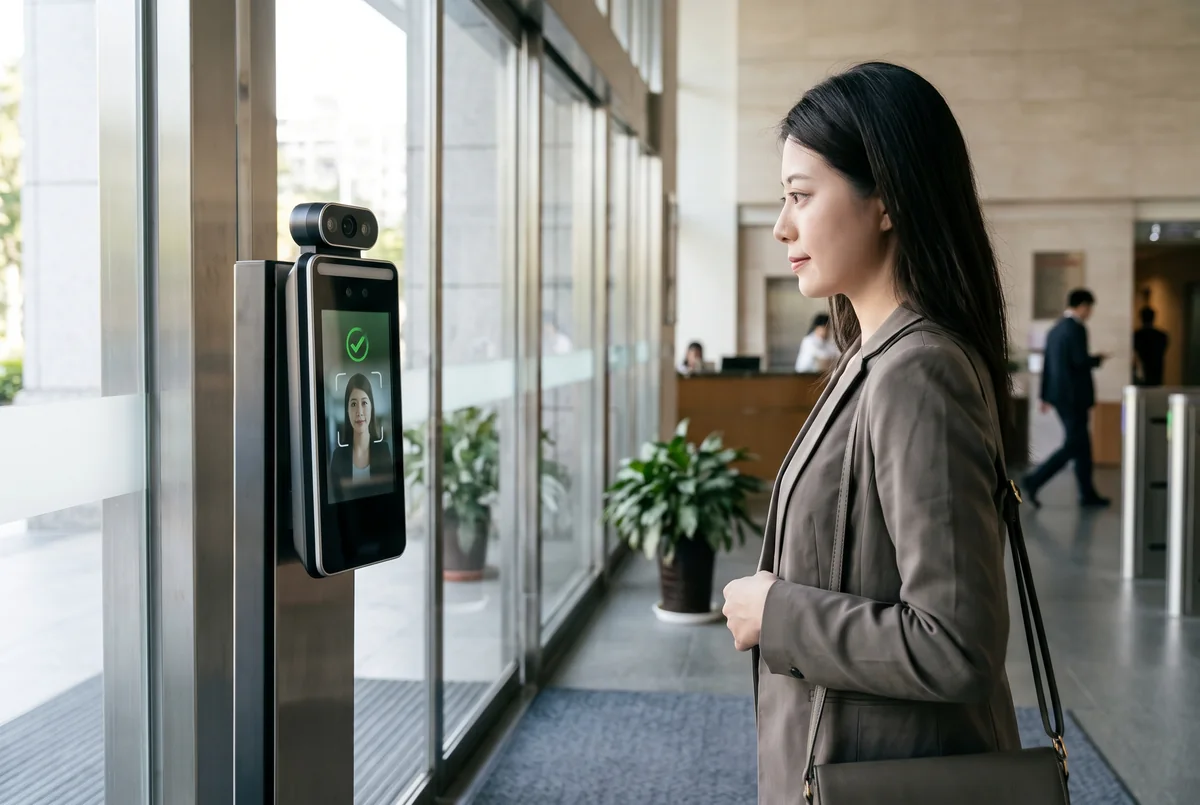
Contrôle d'accès par reconnaissance faciale
Le NPU exécute la détection et la reconnaissance faciale sur le module ; l'écran TFT affiche le résultat immédiatement.
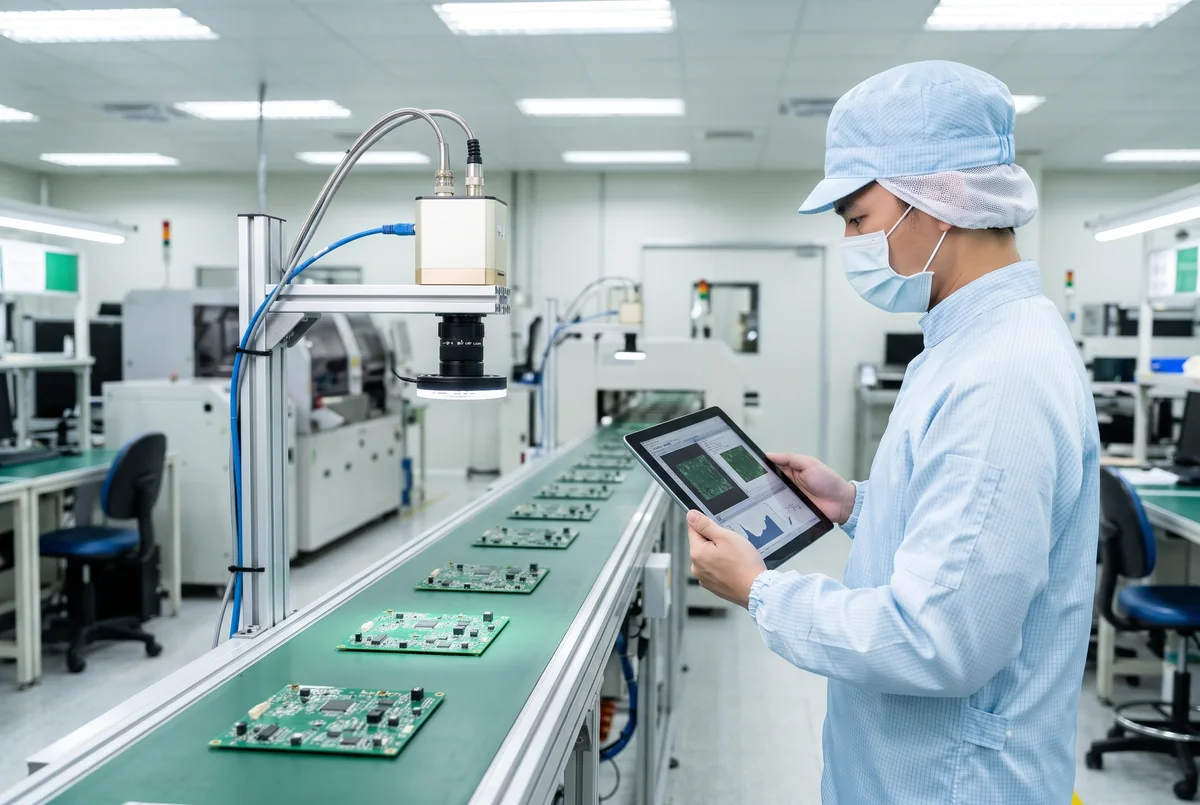
Inspection visuelle IA sur la ligne
Des modèles de détection d'objets personnalisés repèrent les défauts et comptent les pièces, en n'envoyant que le résultat au système de la ligne.
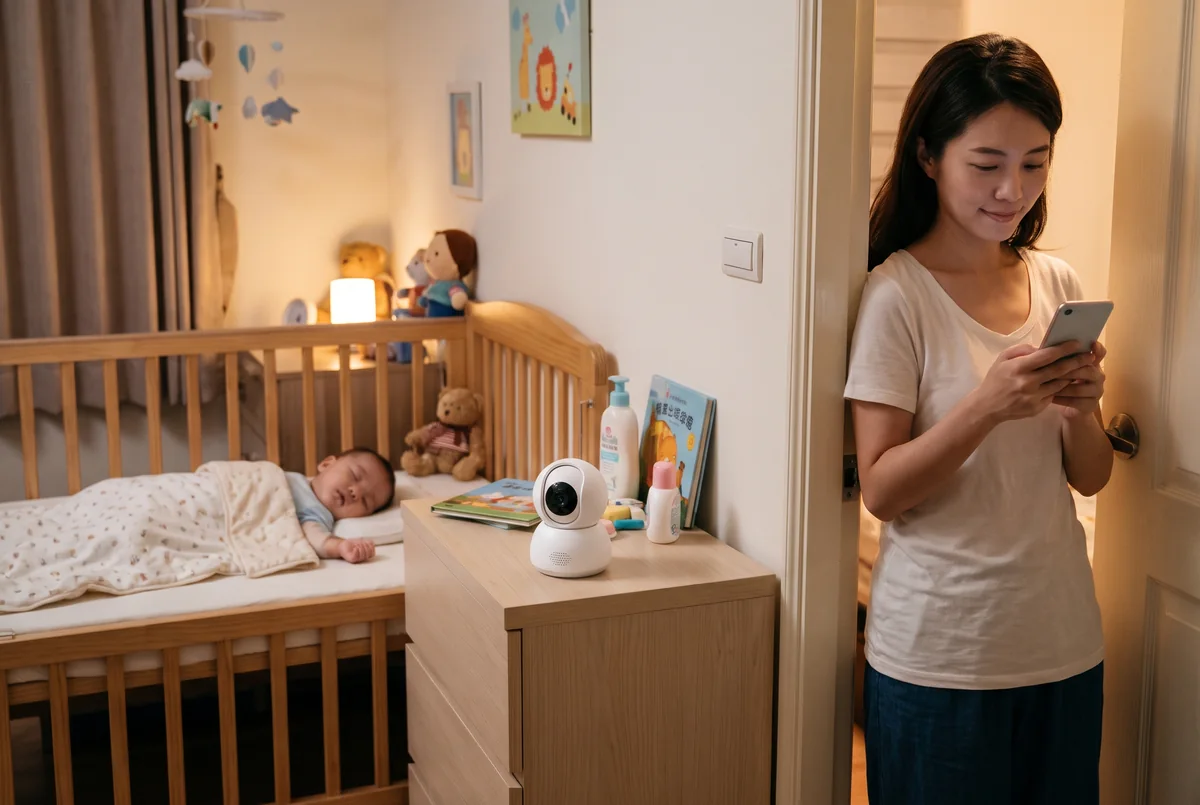
Moniteurs pour bébés et animaux
Micro + haut-parleur pour une communication bidirectionnelle ; des événements sonores comme les pleurs peuvent déclencher une alerte aux parents.
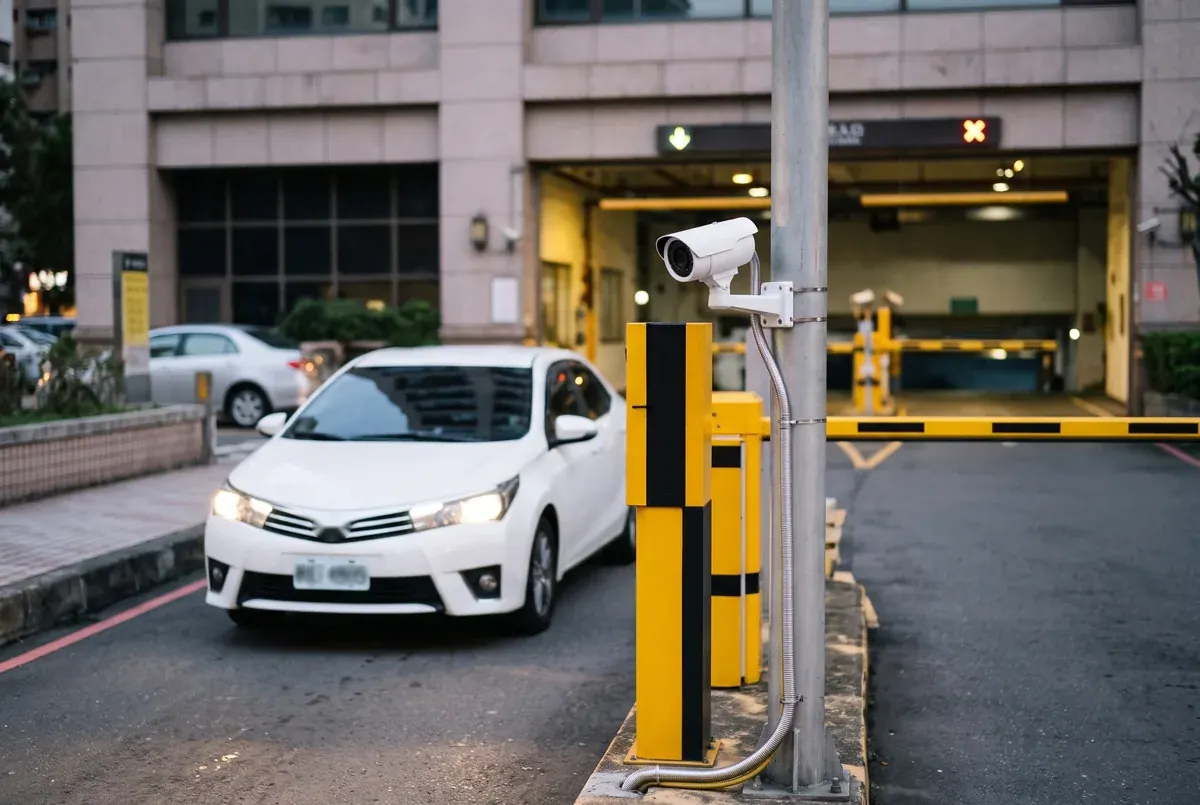
Caméras pour parkings et allées
Détecte les véhicules et envoie les événements à la barrière et au système de gestion du parking.
Architecture système et intégration
- Alimentation : 3.3 V principale, 5 V (entrée du régulateur abaisseur 0.9 V embarqué) et 1.8 V (DDR) ; la broche VDD_DDR_EN peut commuter un LDO externe de 1.8 V.
- Raccordez le capteur de caméra au MIPI CSI-2 (MDP0~3 / MDN0~3, MCKP / MCKN) ; CAM_I2C configure le capteur et CAM_RST le réinitialise.
- Sans fil : antenne double bande 2.4 / 5 GHz sur le connecteur IPEX. Filaire : EPHY_TXOP / TXON / RXIP / RXIN via un transformateur LAN vers le RJ45.
- Enregistrement et stockage : interface SD 4 bits ; SD_DET détecte la carte et SD_PWR_EN commute son alimentation.
- Programmation et débogage : reliez LOG_TX / LOG_RX (broches 73, 74) à un adaptateur USB-UART, mettez BOOT à l'état haut à la mise sous tension pour le mode téléchargement et laissez-le à l'état bas ou en l'air pour un démarrage normal ; l'UART0 reste libre pour un MCU ou un capteur externe.
Dimensions mécaniques
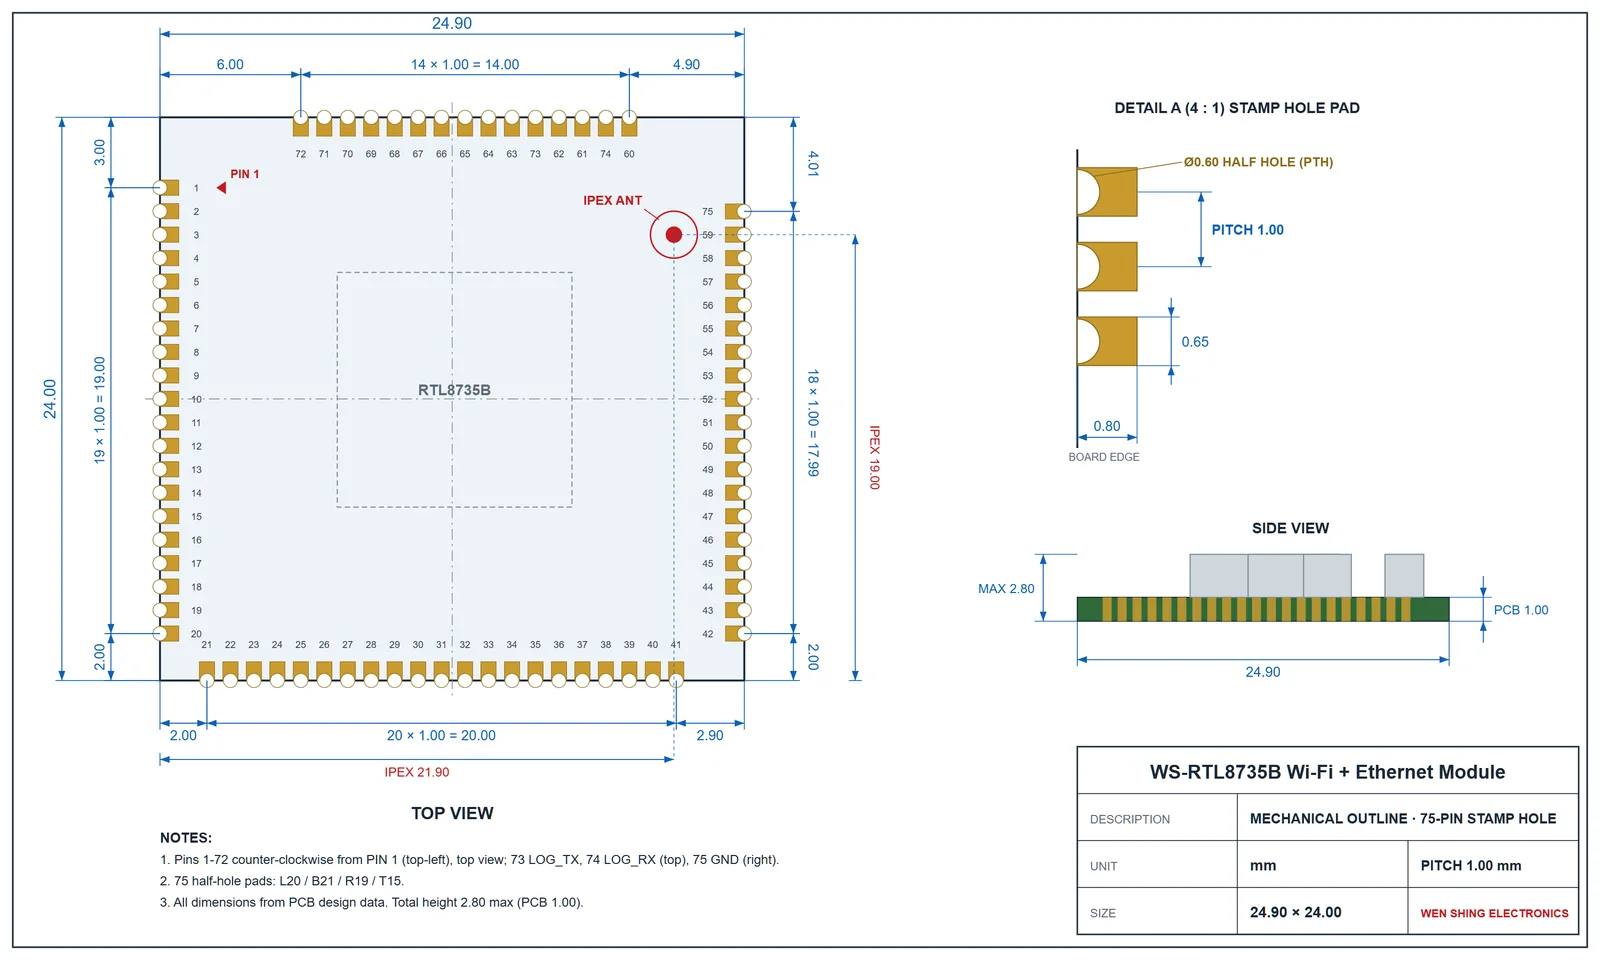
Dimensions issues des données de conception du PCB : contour 24.90 × 24.00 mm, hauteur totale 2.8 mm, PCB 1.00 mm ; 75 pastilles à demi-trou au pas de 1.00 mm ; pastilles de 0.80 × 0.65 mm, demi-trou Ø0.60 mm ; centre du connecteur d'antenne IPEX à 21.90 mm du bord gauche et à 19.00 mm du bord inférieur.
Brochage et affectation des broches
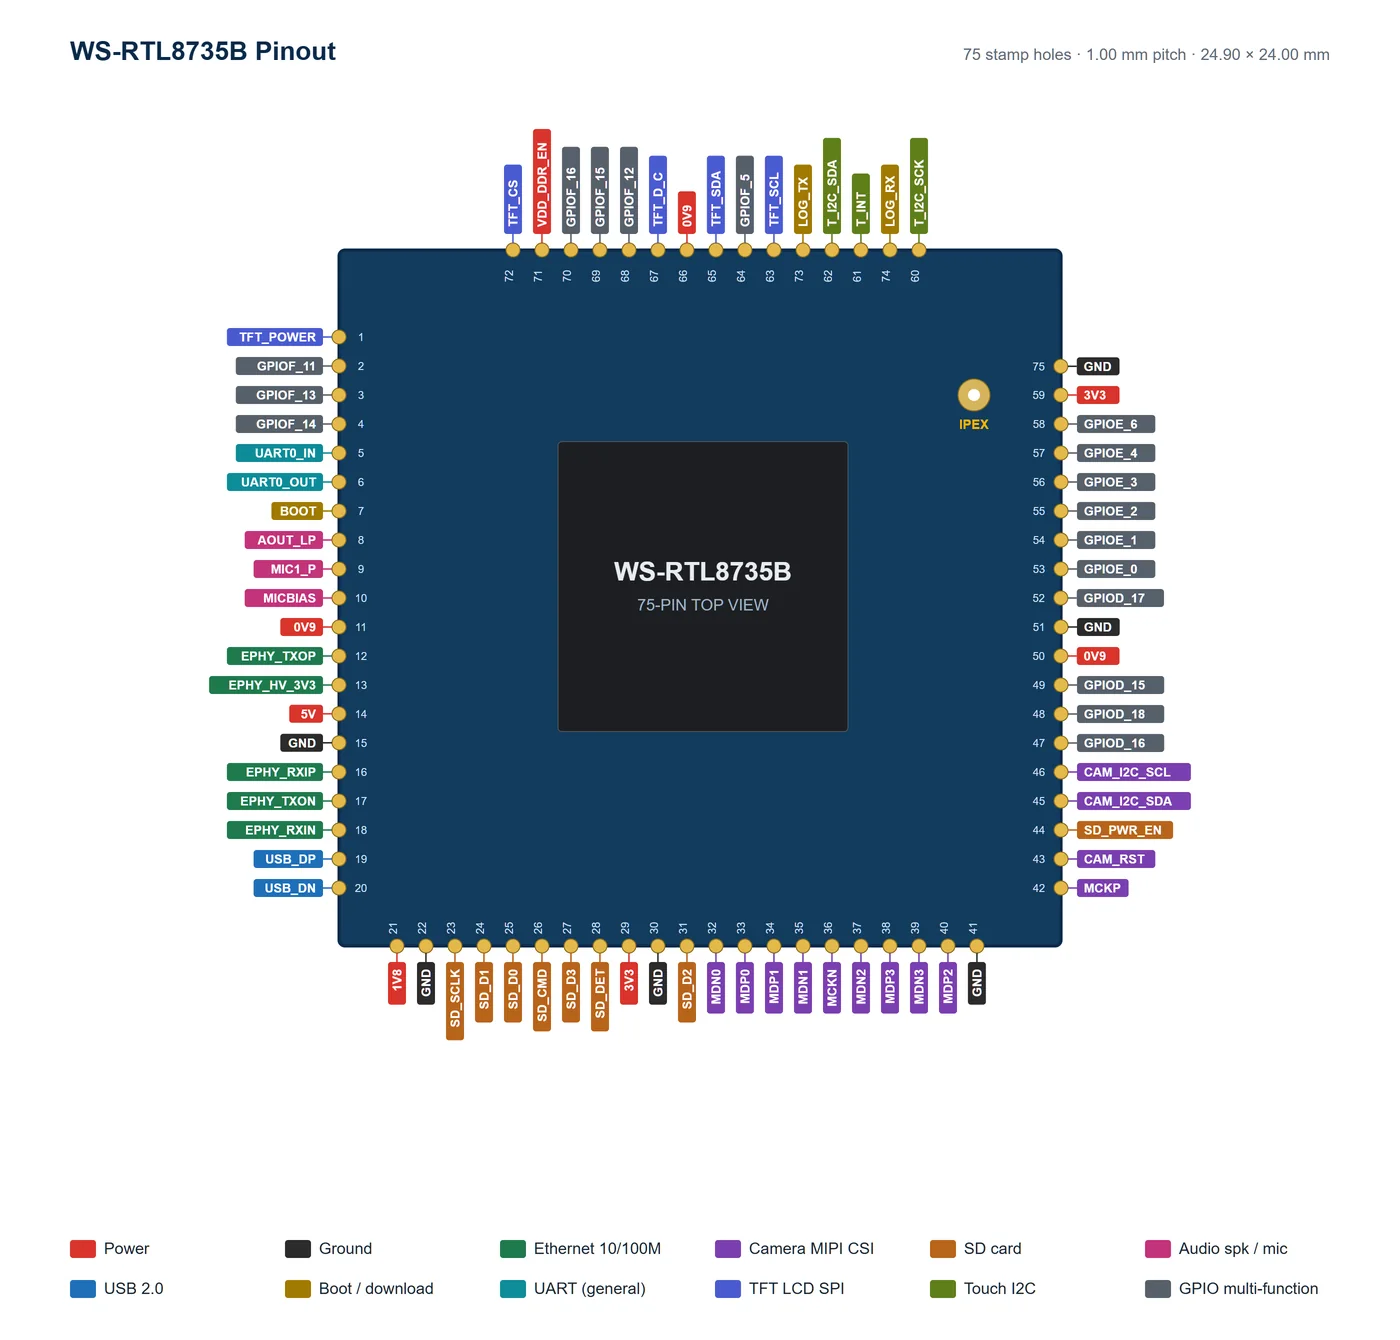
| Broche | Nom | I/O | Description |
|---|---|---|---|
| 1 | TFT_POWER | Sortie | Commande de rétroéclairage / d'alimentation TFT (GPIOF_9, aussi PWM3 pour la gradation) |
| 2 | GPIOF_11 | I/O | E/S à usage général (GPIOF_11) ; fonctions alternatives : PWM5 / I2S0_MCK ; peut réveiller la puce de la veille |
| 3 | GPIOF_13 | I/O | E/S à usage général (GPIOF_13) ; fonctions alternatives : PWM7 / I2S0_CLK / UART1_OUT ; peut réveiller la puce de la veille |
| 4 | GPIOF_14 | I/O | E/S à usage général (GPIOF_14) ; fonctions alternatives : SGPIO_RX / PWM8 / I2S0_SD_TX0 ; peut réveiller la puce de la veille |
| 5 | UART0_IN | Entrée | RX de l'UART0 à usage général (GPIOA_3, aussi ADC7) pour un MCU, un module ou un capteur externe |
| 6 | UART0_OUT | Sortie | TX de l'UART0 à usage général (GPIOA_2, aussi ADC6) pour un MCU, un module ou un capteur externe |
| 7 | BOOT | Entrée | Sélection du mode de démarrage (GPIOA_5) : haut à la mise sous tension = mode téléchargement (programmation) ; bas ou en l'air = démarrage normal |
| 8 | AOUT_LP | Sortie | Sortie haut-parleur analogique (positive) ; pilotez le haut-parleur via un amplificateur audio externe |
| 9 | MIC1_P | Entrée | Entrée micro analogique (positive) pour un microphone électret |
| 10 | MICBIAS | Sortie d'alimentation | Sortie de polarisation micro ; alimente le microphone électret via une résistance |
| 11 | 0V9 | Sortie d'alimentation | Tension de cœur 0.9 V générée sur le module ; pour mesure uniquement, ne pas la charger ni y injecter une autre alimentation |
| 12 | EPHY_TXOP | Sortie | Paire d'émission TX+ Ethernet 10/100M, vers le RJ45 via un transformateur LAN (ou un RJ45 à magnétiques intégrés) |
| 13 | EPHY_HV_3V3 | Entrée d'alimentation | Alimentation 3.3 V du PHY Ethernet ; reliez au 3.3 V avec un condensateur de 0.1 µF à proximité |
| 14 | 5V | Entrée d'alimentation | Entrée du régulateur abaisseur de cœur 0.9 V embarqué ; reliez au 5 V (ou à un rail système de 3.3 à 5 V) |
| 15 | GND | Masse | Masse ; reliez toutes les broches GND à un plan de masse continu sur la carte porteuse |
| 16 | EPHY_RXIP | Entrée | Paire de réception RX+ Ethernet 10/100M, vers le RJ45 via un transformateur LAN |
| 17 | EPHY_TXON | Sortie | Paire d'émission TX− Ethernet 10/100M ; router en longueur appariée avec TX+, 100 Ω différentiel |
| 18 | EPHY_RXIN | Entrée | Paire de réception RX− Ethernet 10/100M ; router en longueur appariée avec RX+, 100 Ω différentiel |
| 19 | USB_DP | I/O | D+ USB 2.0 haute vitesse ; utilisable comme GPIOB_0 / I2C0_SCL si l'USB n'est pas utilisé |
| 20 | USB_DN | I/O | D− USB 2.0 haute vitesse ; utilisable comme GPIOB_1 / I2C0_SDA si l'USB n'est pas utilisé |
| 21 | 1V8 | Entrée d'alimentation | Alimentation 1.8 V de la mémoire DDR intégrée au boîtier ; fournir un 1.8 V externe stable |
| 22 | GND | Masse | Masse ; reliez toutes les broches GND à un plan de masse continu sur la carte porteuse |
| 23 | SD_SCLK | Sortie | Horloge CLK de la carte SD (GPIOS_0) |
| 24 | SD_D1 | I/O | Donnée D1 de la carte SD (GPIOS_1), nécessite un pull-up |
| 25 | SD_D0 | I/O | Donnée D0 de la carte SD (GPIOS_2), nécessite un pull-up |
| 26 | SD_CMD | I/O | Ligne de commande CMD de la carte SD (GPIOS_3), nécessite un pull-up |
| 27 | SD_D3 | I/O | Donnée D3 de la carte SD (GPIOS_5), nécessite un pull-up |
| 28 | SD_DET | Entrée | Détection de carte SD (GPIOS_4 / SD_CD) ; reliez au contact de détection du support de carte |
| 29 | 3V3 | Entrée d'alimentation | Alimentation principale 3.3 V (rails 3.3 V RF Wi-Fi, E/S, audio et DDR). Reliez les deux broches 3V3 et placez des condensateurs de 10 µF + 0.1 µF à proximité |
| 30 | GND | Masse | Masse ; reliez toutes les broches GND à un plan de masse continu sur la carte porteuse |
| 31 | SD_D2 | I/O | Donnée D2 de la carte SD (GPIOS_6), nécessite un pull-up |
| 32 | MDN0 | Entrée | Entrée caméra MIPI CSI-2 voie 0 D− (GPIOD_1) ; 100 Ω différentiel, router en paire de longueur appariée |
| 33 | MDP0 | Entrée | Entrée caméra MIPI CSI-2 voie 0 D+ (GPIOD_0) ; 100 Ω différentiel, router en paire de longueur appariée |
| 34 | MDP1 | Entrée | Entrée caméra MIPI CSI-2 voie 1 D+ (GPIOD_2) ; 100 Ω différentiel, router en paire de longueur appariée |
| 35 | MDN1 | Entrée | Entrée caméra MIPI CSI-2 voie 1 D− (GPIOD_3) ; 100 Ω différentiel, router en paire de longueur appariée |
| 36 | MCKN | Entrée | Entrée caméra MIPI CSI-2 horloge CLK− (GPIOD_5) ; 100 Ω différentiel, router en paire de longueur appariée |
| 37 | MDN2 | Entrée | Entrée caméra MIPI CSI-2 voie 2 D− (GPIOD_7) ; 100 Ω différentiel, router en paire de longueur appariée |
| 38 | MDP3 | Entrée | Entrée caméra MIPI CSI-2 voie 3 D+ (GPIOD_8) ; 100 Ω différentiel, router en paire de longueur appariée |
| 39 | MDN3 | Entrée | Entrée caméra MIPI CSI-2 voie 3 D− (GPIOD_9) ; 100 Ω différentiel, router en paire de longueur appariée |
| 40 | MDP2 | Entrée | Entrée caméra MIPI CSI-2 voie 2 D+ (GPIOD_6) ; 100 Ω différentiel, router en paire de longueur appariée |
| 41 | GND | Masse | Masse ; reliez toutes les broches GND à un plan de masse continu sur la carte porteuse |
| 42 | MCKP | Entrée | Entrée caméra MIPI CSI-2 horloge CLK+ (GPIOD_4) ; 100 Ω différentiel, router en paire de longueur appariée |
| 43 | CAM_RST | Sortie | Réinitialisation du capteur de caméra, pilotée par GPIOD_11 via une diode sur le module (tirage bas uniquement) ; reliez à la broche RESET du capteur |
| 44 | SD_PWR_EN | Sortie | Commande d'alimentation de la carte SD (GPIOD_13) ; pilote le MOSFET / interrupteur de charge de l'alimentation SD |
| 45 | CAM_I2C_SDA | I/O | Ligne de données I2C pour la configuration du capteur de caméra (GPIOD_10 / I2C3_SDA) |
| 46 | CAM_I2C_SCL | Sortie | Ligne d'horloge I2C pour la configuration du capteur de caméra (GPIOD_12 / I2C3_SCL) |
| 47 | GPIOD_16 | I/O | E/S à usage général (GPIOD_16) ; fonctions alternatives : DMIC_CLK / I2S1_MCK / UART2_IN / BT_CK |
| 48 | GPIOD_18 | I/O | E/S à usage général (GPIOD_18) ; fonctions alternatives : DMIC_DATA / RFE_CTRL_5 / I2S1_SD_RX / UART2_RTS / BTCMD_IRQ |
| 49 | GPIOD_15 | I/O | E/S à usage général (GPIOD_15) ; fonctions alternatives : I2S1_SD_TX0 / UART2_OUT / BT_STA |
| 50 | 0V9 | Sortie d'alimentation | Tension de cœur 0.9 V générée sur le module ; pour mesure uniquement, ne pas la charger ni y injecter une autre alimentation |
| 51 | GND | Masse | Masse ; reliez toutes les broches GND à un plan de masse continu sur la carte porteuse |
| 52 | GPIOD_17 | I/O | E/S à usage général (GPIOD_17) ; fonctions alternatives : RFE_CTRL_4 / I2S1_WS / UART2_CTS / WL_ACT |
| 53 | GPIOE_0 | I/O | E/S à usage général (GPIOE_0) ; fonctions alternatives : SSOR_RST / WIFI_LED / RFE_CTRL_3 / UART2_OUT |
| 54 | GPIOE_1 | I/O | E/S à usage général (GPIOE_1) ; fonctions alternatives : SPI_0_SCL / SPI_2_SCL / UART3_OUT |
| 55 | GPIOE_2 | I/O | E/S à usage général (GPIOE_2) ; fonctions alternatives : SPI_0_MISO / SPI_2_MISO / UART3_IN |
| 56 | GPIOE_3 | I/O | E/S à usage général (GPIOE_3) ; fonctions alternatives : I2C2_SCL / RFE_CTRL_4 / SPI_0_MOSI / SPI_2_MOSI / UART3_RTS |
| 57 | GPIOE_4 | I/O | E/S à usage général (GPIOE_4) ; fonctions alternatives : I2C2_SDA / RFE_CTRL_5 / SPI_0_CS0 / SPI_2_CS / UART3_CTS |
| 58 | GPIOE_6 | I/O | E/S à usage général (GPIOE_6) ; fonctions alternatives : I2C2_SDA / SPI_0_CS2 |
| 59 | 3V3 | Entrée d'alimentation | Alimentation principale 3.3 V (rails 3.3 V RF Wi-Fi, E/S, audio et DDR). Reliez les deux broches 3V3 et placez des condensateurs de 10 µF + 0.1 µF à proximité |
| 60 | T_I2C_SCK | Sortie | Horloge I2C du contrôleur tactile (GPIOF_1 / I2C1_SCL, aussi ADC1) |
| 61 | T_INT | Entrée | Entrée d'interruption du contrôleur tactile (GPIOF_0, aussi ADC0 et réveil de veille) |
| 62 | T_I2C_SDA | I/O | Données I2C du contrôleur tactile (GPIOF_2 / I2C1_SDA) |
| 63 | TFT_SCL | Sortie | Horloge SPI de l'écran TFT (GPIOF_6 / SPI_1_SCL) |
| 64 | GPIOF_5 | I/O | E/S à usage général (GPIOF_5) ; fonctions alternatives : SPI_1_MISO / SPI_3_MISO ; peut réveiller la puce de la veille |
| 65 | TFT_SDA | Sortie | Données SPI MOSI de l'écran TFT (GPIOF_7 / SPI_1_MOSI) |
| 66 | 0V9 | Sortie d'alimentation | Tension de cœur 0.9 V générée sur le module ; pour mesure uniquement, ne pas la charger ni y injecter une autre alimentation |
| 67 | TFT_D_C | Sortie | Sélection données/commande D/C de l'écran TFT (GPIOF_10) |
| 68 | GPIOF_12 | I/O | E/S à usage général (GPIOF_12) ; fonctions alternatives : PWM6 / I2S0_SD_RX / UART1_IN ; peut réveiller la puce de la veille |
| 69 | GPIOF_15 | I/O | E/S à usage général (GPIOF_15) ; fonctions alternatives : SGPIO_TX / PWM9 / I2S0_WS ; peut réveiller la puce de la veille |
| 70 | GPIOF_16 | I/O | E/S à usage général (GPIOF_16) ; fonctions alternatives : PWM10 / SPI_1_CS3 ; peut réveiller la puce de la veille |
| 71 | VDD_DDR_EN | Sortie | Activation de l'alimentation DDR externe 1.8 V (GPIOF_17) ; reliez à la broche EN du LDO 1.8 V |
| 72 | TFT_CS | Sortie | Sélection de puce SPI de l'écran TFT (GPIOF_8 / SPI_1_CS0) |
| 73 | LOG_TX | Sortie | TX de l'UART de programmation / journal de débogage (GPIOF_4) ; à relier au RX d'un adaptateur USB-UART. Pas de pull-up sur le module : ajoutez 10 kΩ vers 3.3 V sur la carte porteuse |
| 74 | LOG_RX | Entrée | RX de l'UART de programmation / journal de débogage (GPIOF_3) ; à relier au TX d'un adaptateur USB-UART. Ajoutez 10 kΩ vers 3.3 V sur la carte porteuse |
| 75 | GND | Masse | Masse ; reliez toutes les broches GND à un plan de masse continu sur la carte porteuse |
Les descriptions des broches sont établies à partir de la netlist du PCB et de la fiche technique du RTL8735B ; les noms GPIO entre parenthèses sont des broches de la puce, et chaque broche ne peut assurer qu'une fonction à la fois.
Spécifications
| Cœur | |
| Puce principale | Realtek RTL8735B (plateforme AmebaPro2) |
|---|---|
| Processeur | Armv8-M 32 bits, jusqu'à 500 MHz |
| Accélérateur IA | NPU 0.4 TOPS (INT8 / INT16) |
| Mémoire | 768 KB de ROM et 512 KB de RAM sur la puce ; DDR dans le boîtier |
| Flash | Flash SPI de 32 MB sur le module |
| Système d'exploitation | FreeRTOS (SDK du fabricant), Arduino IDE |
| Sans fil et réseau | |
| Wi-Fi | IEEE 802.11 a/b/g/n 1T1R, double bande 2.4 GHz + 5 GHz, WPA / WPA2 / WPA3 |
| Bluetooth | Bluetooth LE 5.1 (configuration Wi-Fi par BLE depuis un téléphone) |
| Ethernet | PHY Ethernet 10/100M (broches différentielles TX± / RX± ; ajoutez un transformateur LAN et un RJ45) |
| Antenne | Antenne externe via connecteur IPEX |
| Vidéo et audio | |
| Interface caméra | MIPI CSI-2, 4 voies ; ISP avec 3DNR et WDR |
| Encodage vidéo | H.264 / H.265 jusqu'à 5 MP ; JPEG ; flux multiples simultanés |
| Audio | Entrée micro analogique ×1, sortie haut-parleur ×1, polarisation micro |
| Périphériques | |
| USB | USB 2.0 haute vitesse (hôte / périphérique) |
| Carte SD | Interface SD 4 bits + détection de carte + commande d'alimentation de carte |
| Écran | Interface SPI pour écran TFT + I2C tactile + commande de rétroéclairage |
| Autres E/S | UART, I2C, SPI, PWM, I2S, ADC, GPIO (voir le tableau des broches pour les broches multifonctions) |
| Programmation / débogage | Broches dédiées d'UART LOG (LOG_TX / LOG_RX) ; l'UART0 reste libre pour un usage général |
| Basse consommation | Standby / DeepSleep, réveil par GPIO ou temporisateur RTC |
| Alimentation et mécanique | |
| Alimentation | 3.3 V principale ; 5 V (entrée du régulateur abaisseur 0.9 V embarqué) ; 1.8 V (DDR) |
| Taille | 24.90 × 24.00 mm, hauteur totale 2.8 mm (PCB 1.00 mm) |
| Broches | 75 broches à tampon (demi-trous crénelés), pas de 1.00 mm |
| Pastilles | 0.80 × 0.65 mm, demi-trou Ø0.60 mm |
| Température de fonctionnement | -20°C à +85°C (ambiante, selon la spécification de la puce RTL8735B) |
Les capacités de la puce reposent sur les informations publiques de Realtek AmebaPro2 ; les fonctions disponibles dépendent de la version du firmware, merci de nous consulter avant de démarrer un projet.
Gamme de modules Wi-Fi
Pour la connectivité de capteurs basse consommation, voir le module Wi-Fi ultra-basse consommation TRW-DA16200; pour une simple liaison UART vers Wi-Fi, voir WS-WIFI-UART; pour la vidéo, l'IA et l'Ethernet filaire, choisissez le WS-RTL8735B.
FAQ
- Ce module peut-il exécuter un système d'exploitation ?
- Le RTL8735B se développe avec le SDK du système temps réel FreeRTOS du fabricant et peut aussi être programmé dans l'Arduino IDE. C'est un composant de classe microcontrôleur qui n'exécute pas Linux.
- Quels réseaux peut-il utiliser ?
- Wi-Fi double bande 2.4 GHz et 5 GHz, Bluetooth LE 5.1, plus des broches PHY Ethernet 10/100M : ajoutez un transformateur LAN et un RJ45 pour une connexion filaire.
- Que peut faire l'IA ?
- Le NPU intégré de 0.4 TOPS exécute des modèles de détection d'objets (YOLO), de détection et reconnaissance faciale et de classification sonore, et des modèles personnalisés peuvent être convertis. Les décisions sont prises sur le module et seuls les résultats sont envoyés.
- Quels capteurs de caméra puis-je utiliser ?
- Des capteurs d'image à interface MIPI CSI-2 (jusqu'à 4 voies). CAM_I2C configure le capteur et CAM_RST le réinitialise ; vérifiez d'abord avec nous le modèle du capteur et la prise en charge du pilote.
- Comment prévoir l'alimentation ?
- Il faut une alimentation principale 3.3 V, du 5 V (entrée du régulateur abaisseur 0.9 V embarqué) et du 1.8 V pour la DDR ; VDD_DDR_EN peut commuter un LDO externe de 1.8 V. Reliez toutes les broches GND.
- Comment programmer le firmware ?
- Reliez LOG_TX (broche 73) et LOG_RX (broche 74) à un adaptateur USB-UART et mettez BOOT à l'état haut à la mise sous tension pour entrer en mode téléchargement. Laissez BOOT à l'état bas ou en l'air pour un démarrage normal. Ajoutez un pull-up de 10 kΩ vers 3.3 V sur LOG_TX et LOG_RX sur la carte porteuse.
Vous développez une caméra IP ou un produit de vision IA ?
Nous fournissons caractéristiques, échantillons et accompagnement à l'intégration du firmware.