Sistema de posicionamiento RTLS para carretillas y materiales | Serie WS-RTLS
Modelo:
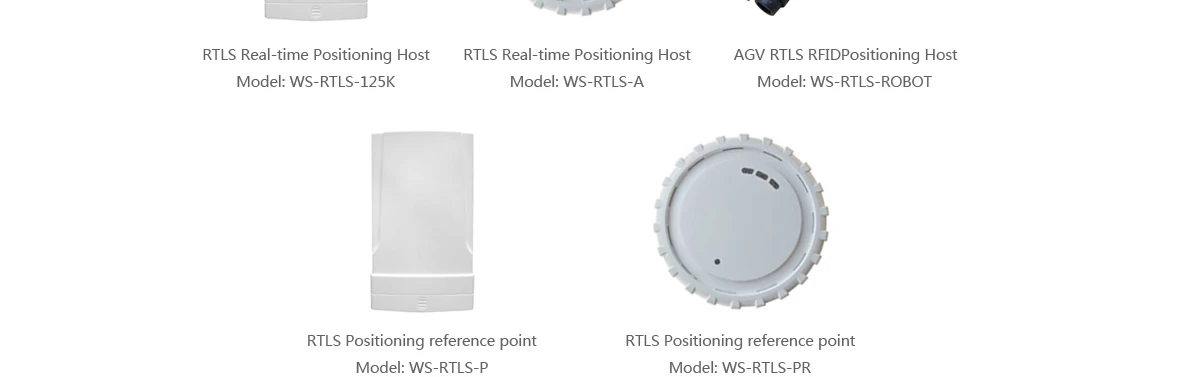
WS-RTLS-125K
WS-RTLS-A
WS-RTLS-ROBOT
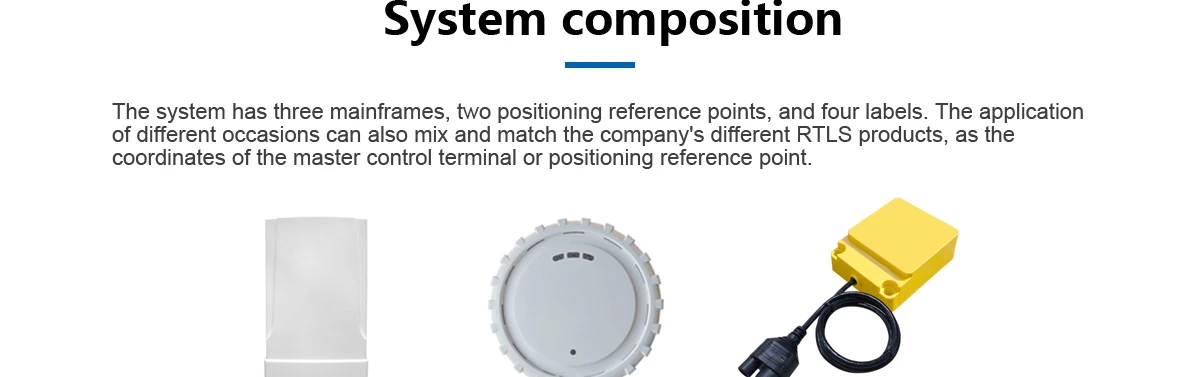
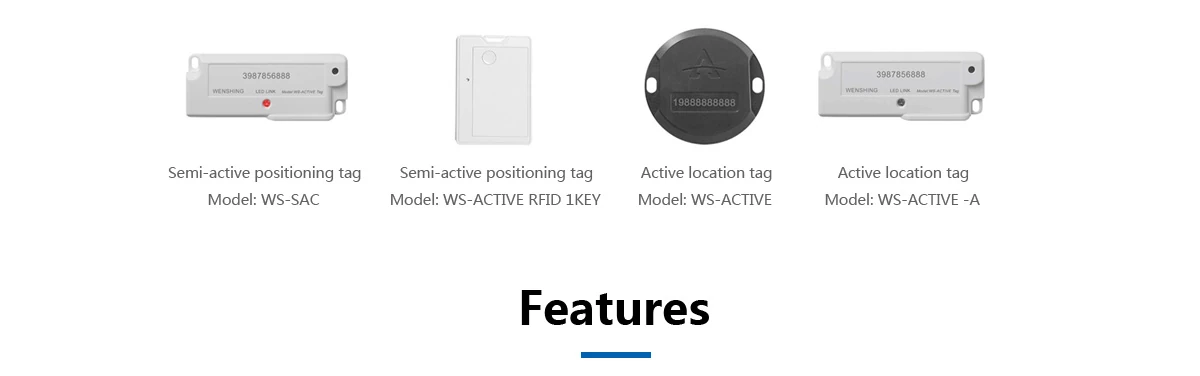
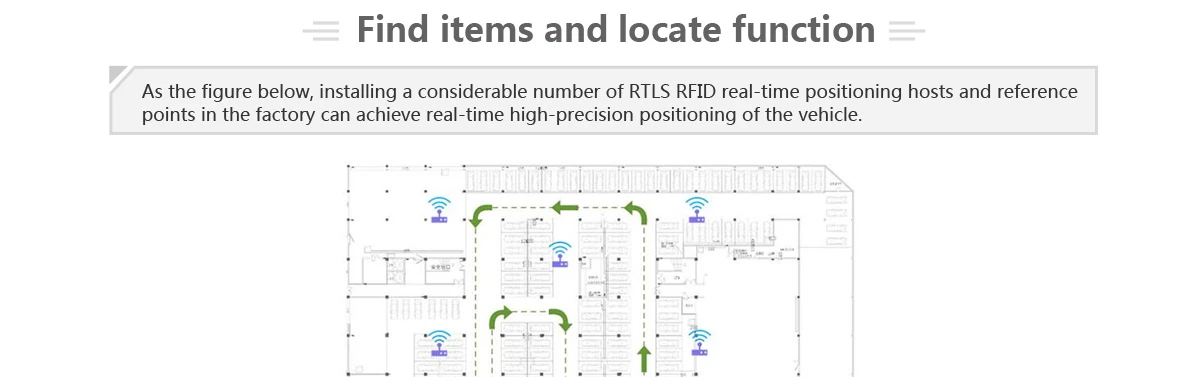
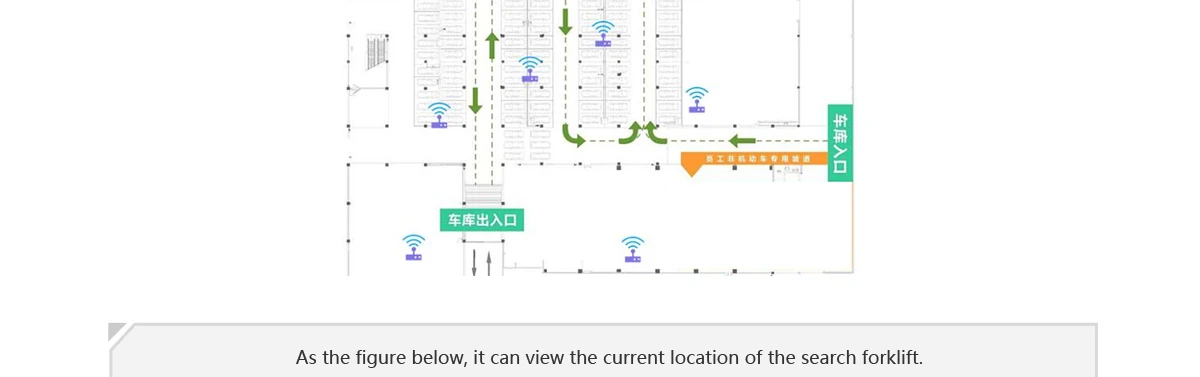
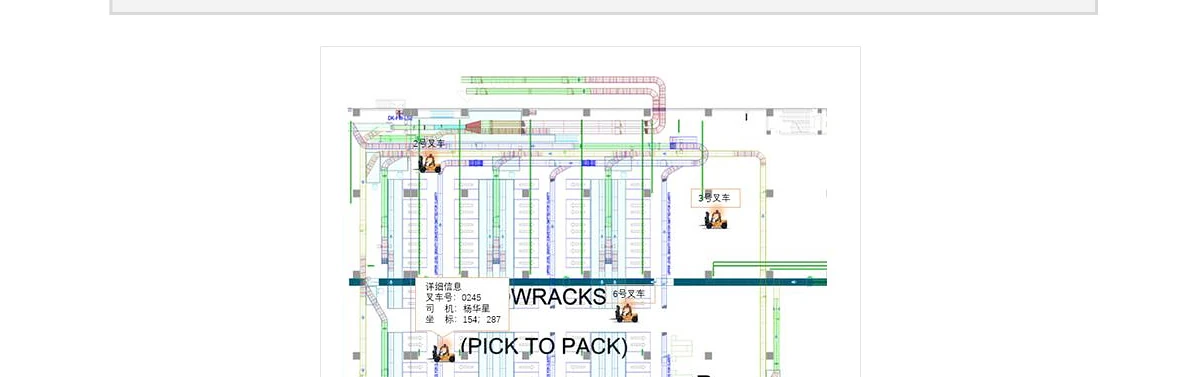
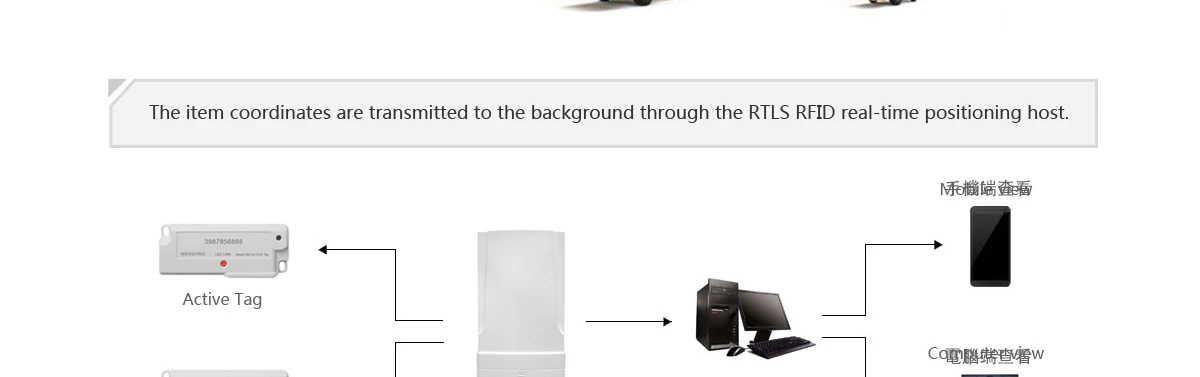
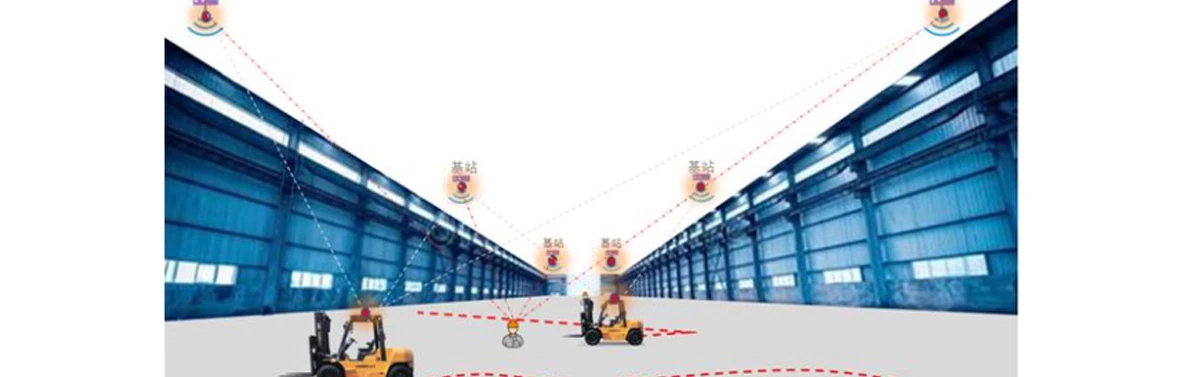
La serie WS-RTLS vincula en un sistema de gestión la ubicación de las carretillas, la identidad de las etiquetas de material y los registros de manipulación. Permite planificar la búsqueda de artículos, el registro de ubicaciones y el seguimiento de rutas de vehículos en fábricas y almacenes. WS-RTLS-125K, WS-RTLS-A y WS-RTLS-ROBOT difieren en función, alimentación e interfaces; elija la configuración según el vehículo, las etiquetas y el sistema anfitrión, e implántela para un posicionamiento en tiempo real en todo el emplazamiento.

Seleccione el anfitrión adecuado para la tarea
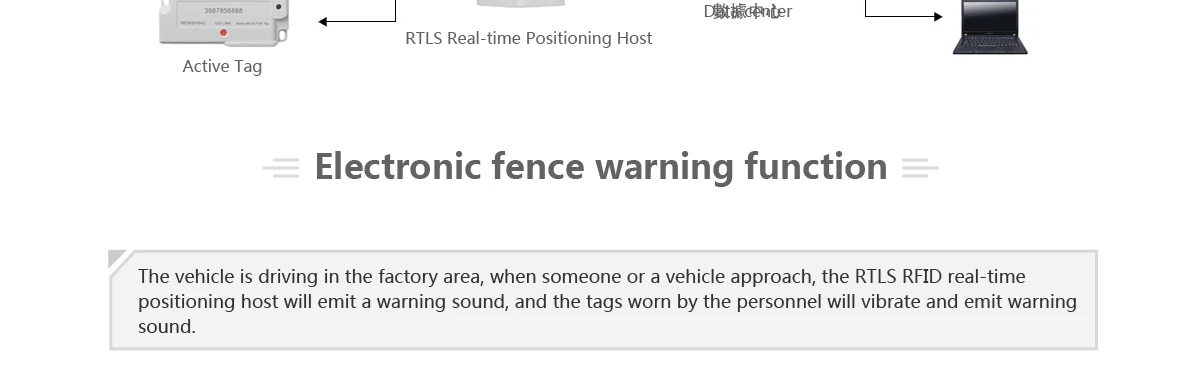
WS-RTLS-125K: anfitrión montado en vehículo con RJ45, RS485 y función de aviso de proximidad LF de 125 kHz con dispositivos WENSHING compatibles. WS-RTLS-A: anfitrión o punto de referencia de posicionamiento con red RJ45. WS-RTLS-ROBOT: posicionamiento para AGV y equipos móviles, con RS485 en la versión estándar. Estas funciones siguen el documento del sistema de este producto; cada anfitrión cumple una función clara en la red de posicionamiento.
De una etiqueta de material a un registro de ubicación
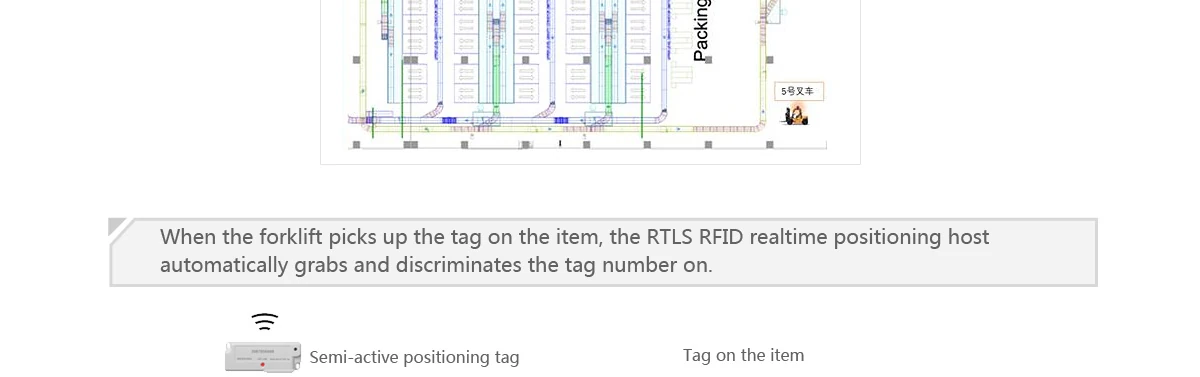
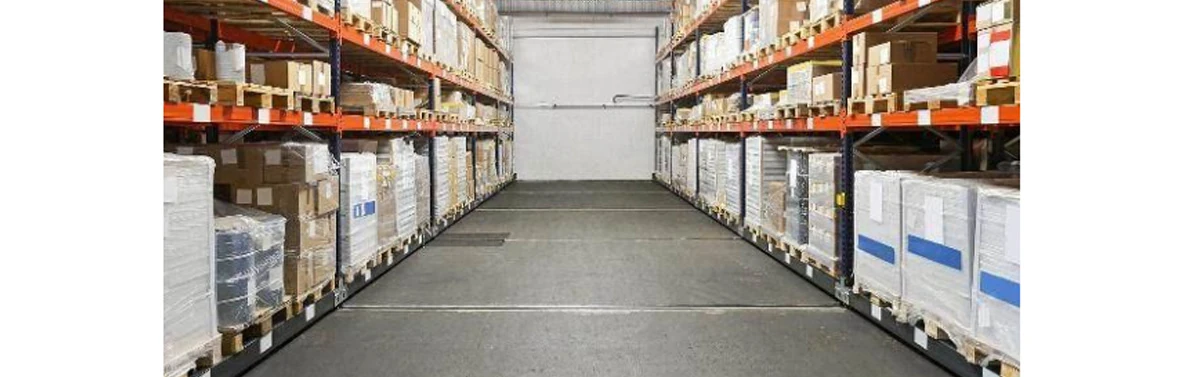
Vincule en el sistema de gestión el identificador o código de barras del material con la etiqueta RFID elegida. Asocie la lectura de la etiqueta con el vehículo, el evento de manipulación y la posición, y registre la nueva ubicación del material tras colocarlo. Cada colocación actualiza la ubicación del material y ofrece al almacén un registro de ubicaciones vivo y consultable.
Planifique puntos de referencia e integración de datos
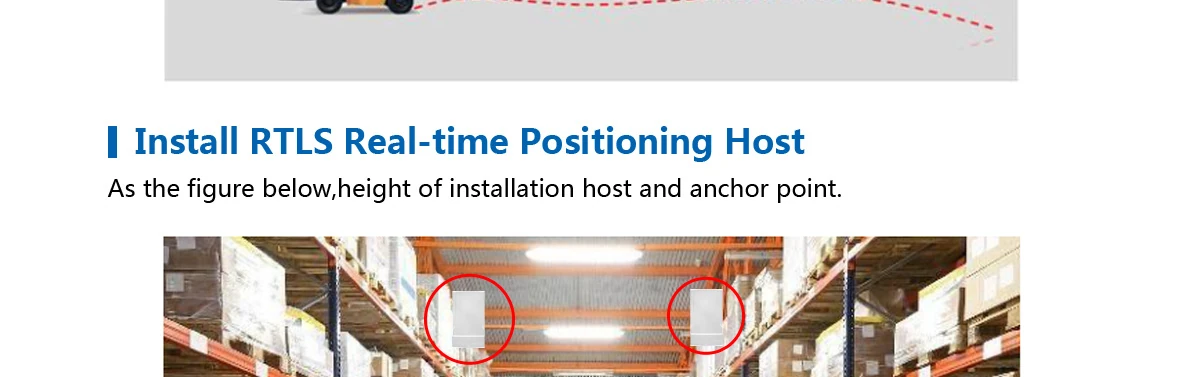
Facilite el plano, estanterías, pasillos, posiciones de montaje y rutas de vehículos. Acuerde con el integrador del sistema anfitrión el tipo de etiqueta, la asignación artículo-etiqueta, las marcas de tiempo, el formato de ubicación y el tratamiento de informes duplicados o retrasados. Tras la puesta en marcha, los registros de ubicación sustentan las operaciones diarias de la recepción a la expedición.
Rendimiento destacado
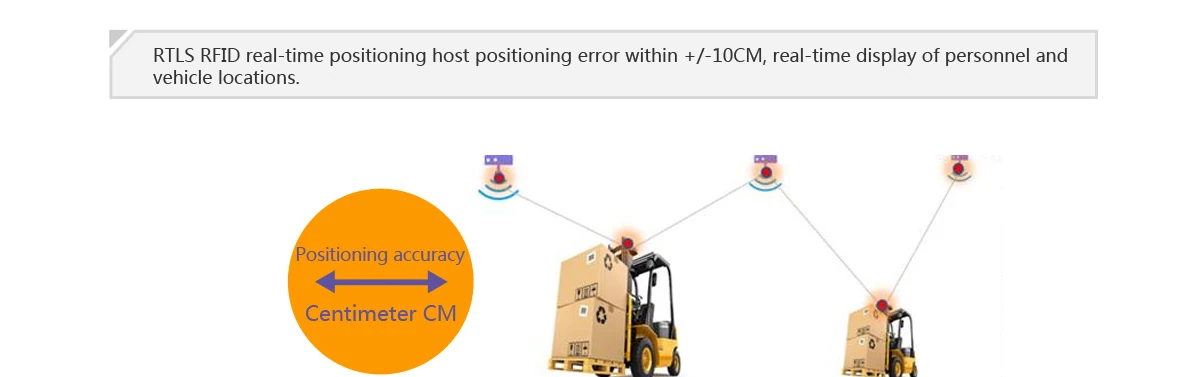
El documento indica posicionamiento de 10 cm y tiempo de posicionamiento de 4 ms; un posicionamiento rápido y preciso mantiene al día los registros de carretillas y materiales. La versión ROBOT logra un posicionamiento inferior a 10 cm con tres o más puntos de referencia. La distancia en línea recta de 620 m del apartado 125K y el alcance de aviso LF ajustable de 1–8 m sirven respectivamente para la comunicación de largo alcance y los avisos de proximidad. Defina la zona de prueba, los obstáculos, la velocidad, la disposición de etiquetas y el método de aceptación del sistema suministrado.
Opciones de alimentación y versión
El anfitrión ROBOT se documenta con rangos de entrada amplios de 5–36 V y 12–18 V. La especificación eléctrica se adapta al sistema eléctrico de cada vehículo. Frecuencia, sensores y funciones opcionales se entregan con hardware y firmware a juego. Los avisos de proximidad requieren dispositivos compatibles y pruebas; no implican frenado automático ni evitación de colisiones.
Solicite una configuración para el seguimiento de carretillas y materiales
Indique los modelos de vehículo, la fuente de alimentación, el plano, muestras de materiales/etiquetas, la interfaz del sistema anfitrión y el intervalo de actualización de posición necesario. Defina el éxito por la exactitud de la ubicación de los artículos, los eventos perdidos o repetidos y los resultados de posicionamiento medidos.
Documento del sistema RTLS: PDF en chino, 10 páginas, revisado el 2026-09-17
Hablemos de una implantación RTLS
Información detallada del producto
Anfitrión de localización en tiempo real RTLS
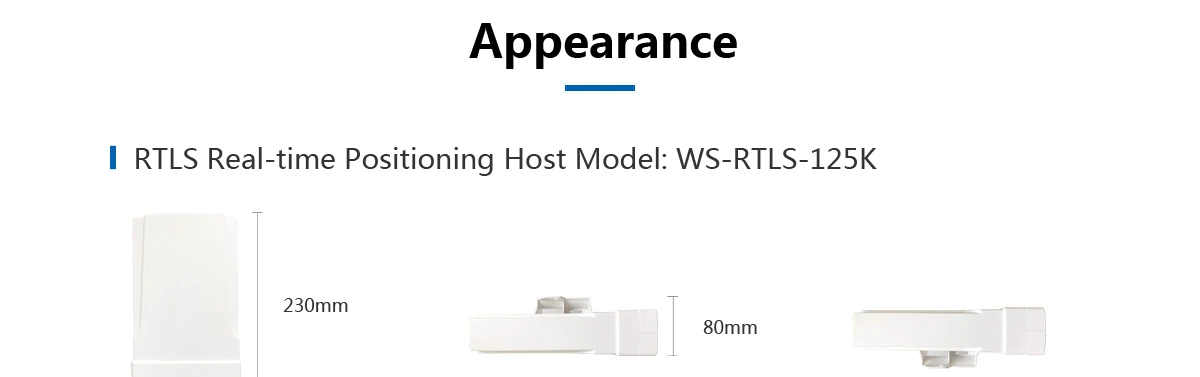
Modelo: WS-RTLS-125K
l La precisión llega a 10CM y el tiempo de posicionamiento es de 4ms.
l El equipo completo es impermeable y puede instalarse en exterior o en entornos de alta humedad y alta temperatura con una precisión de 10cm. Sensor de temperatura, brújula, sensor G y sensor de inclinación integrados.
l Brújula, higrómetro, termómetro, sensor de vibración e inclinómetro integrados.
l Interfaz: RJ45 (admite configuración de red por página web), RS-485.
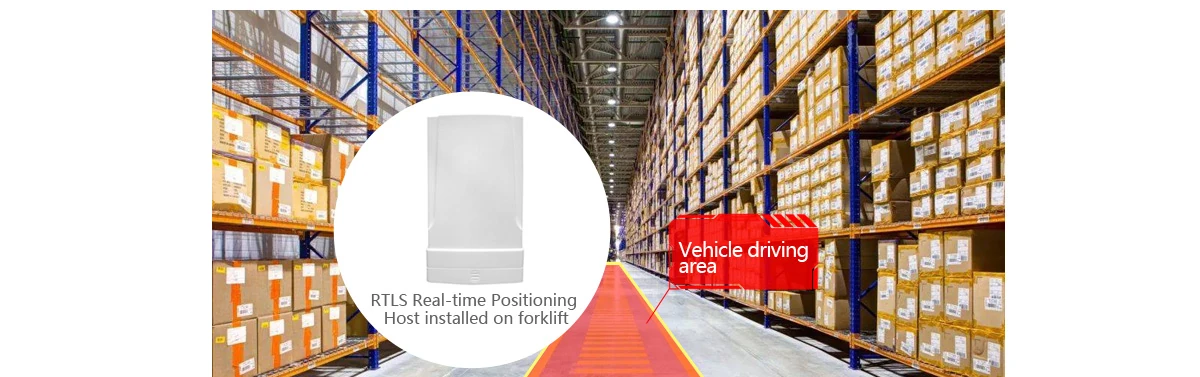
l Valla de seguridad LF de 125KHz integrada, distancia de etiqueta configurable de 1~8 metros.
l Distancia ultralarga, con 620 metros en línea recta.
l Avisos de voz integrados, aviso con luz LED potente de 6W y amplia tensión de trabajo de 12~36V.
l Impermeable y resistente a la lluvia.
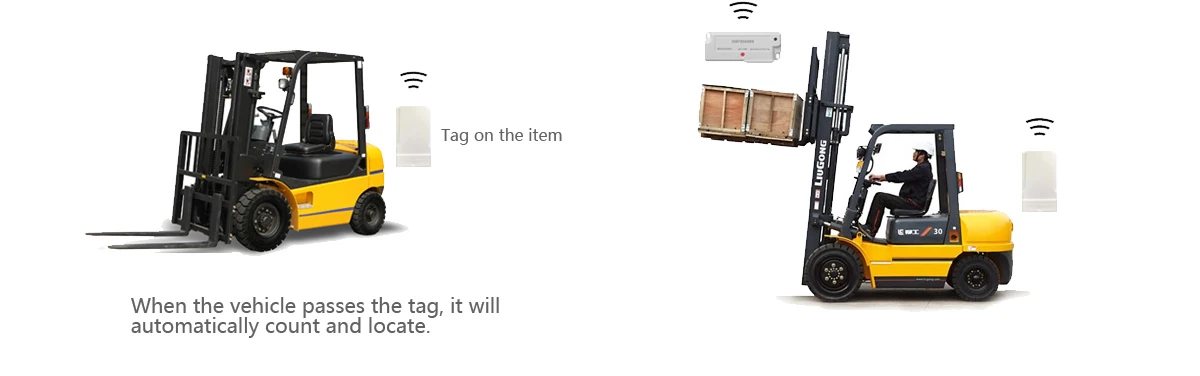
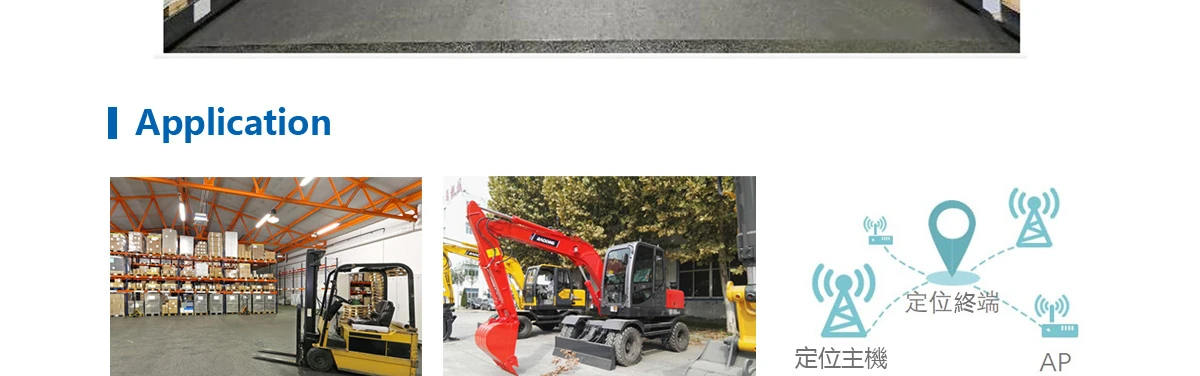
l Se instala en vehículos (transpaletas eléctricas, carretillas eléctricas, remolques eléctricos, etc.)
Anfitrión de localización en tiempo real RTLS Modelo: WS-RTLS-125K | ||
Aplicación | Características/especificaciones | Aspecto |
|
|
|
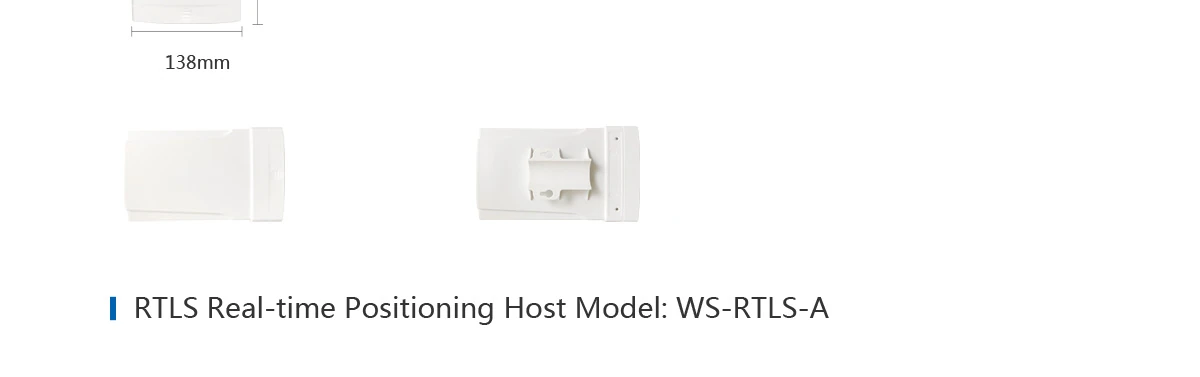
Anfitrión de posicionamiento en tiempo real RTLS
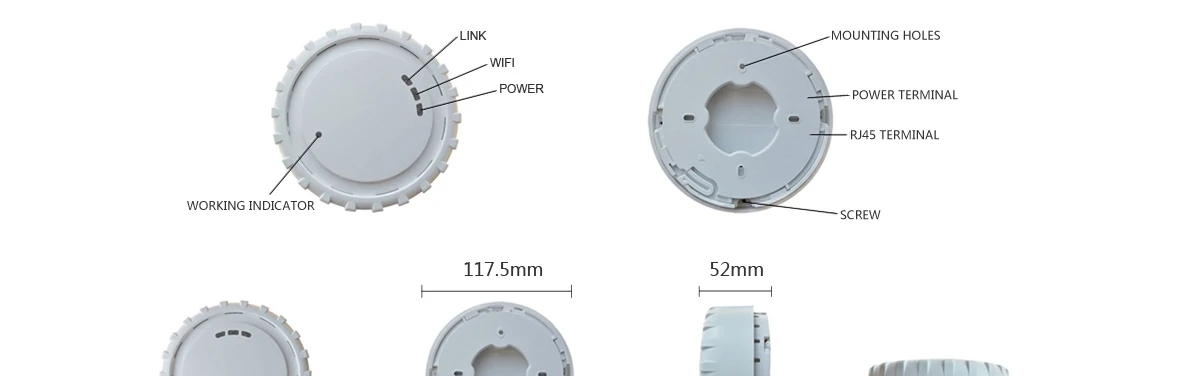
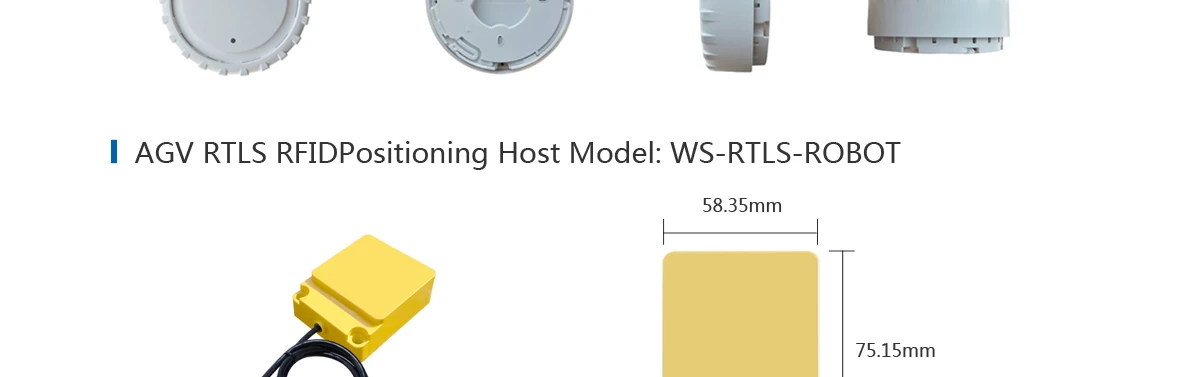
Modelo:WS-RTLS-A
l La precisión llega a 10CM y el tiempo de posicionamiento es de 4ms.
l Antena de copa de 360 grados integrada, sin problemas de directividad, que mejora la sensibilidad de recepción y amplía la distancia.
l Sensor de temperatura integrado.
l Avisos de voz integrados, comunicación por red cableada o inalámbrica.
l Se instala en vehículos (transpaletas eléctricas, carretillas eléctricas, remolques eléctricos, etc.), compacto y estético.
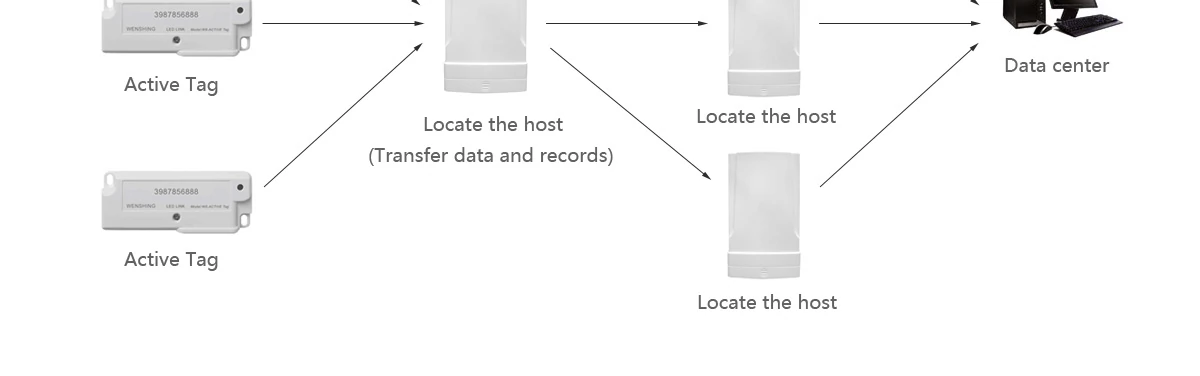
l Puede transmitir distintos datos a otro dispositivo, sea o no un punto de referencia de posicionamiento: mientras esté conectado a la red, recoge los datos que necesita el otro dispositivo y los envía al back-end.
l Combinado con los productos RTLS de WENSHING, puede servir como punto de coordenadas del terminal de control maestro o como punto de referencia de posicionamiento, para distintas situaciones.
Anfitrión de posicionamiento en tiempo real RTLS Modelo: WS-RTLS-A | ||
Aplicación | Características/especificaciones | Aspecto |
|
|
|

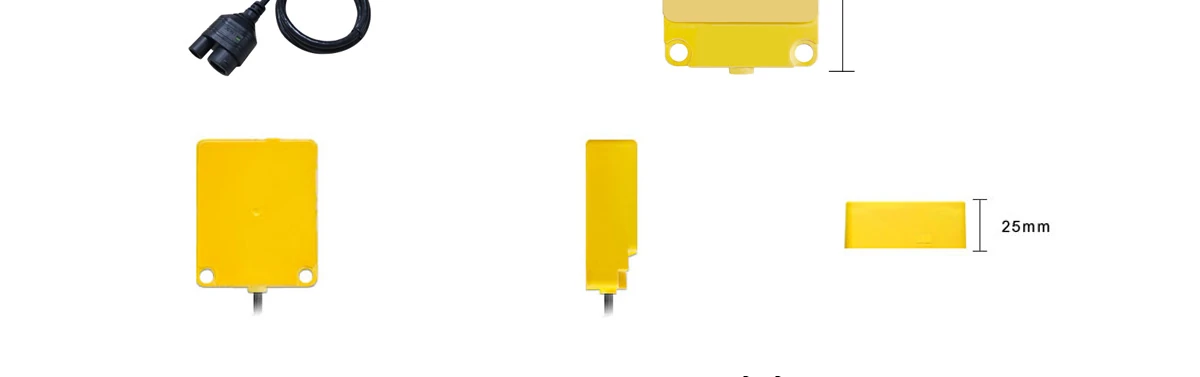
Anfitrión de localización RTLS para AGV
Modelo:WS-RTLS-ROBOT
l La precisión llega a 10CM y el tiempo de posicionamiento es de 4ms.
l El equipo completo es impermeable y puede instalarse en exterior o en entornos de alta humedad y alta temperatura con una precisión de 10cm. Sensor de temperatura, brújula, sensor G y sensor de inclinación integrados.
l Sensor de temperatura integrado.
l Se instala en vehículos (transpaletas eléctricas, carretillas eléctricas, remolques eléctricos, etc.).
l Puede transmitir distintos datos a otro dispositivo, sea o no un punto de referencia de posicionamiento: mientras esté conectado a la red, recoge los datos que necesita el otro dispositivo y los envía al back-end.
l Combinado con los productos RTLS de WENSHING, puede servir como punto de coordenadas del terminal de control maestro o como punto de referencia de posicionamiento, para distintas situaciones.
Anfitrión de localización RTLS para AGV Modelo: WS-RTLS-ROBOT | ||
Aplicación | Características/especificaciones | Aspecto |
|
| |
Especificaciones clave de un vistazo
| Modelo | WS-RTLS-125K / WS-RTLS-A / WS-RTLS-ROBOT |
|---|---|
| Frecuencia | 125KHz~4.5GHz |
| Aplicación | Registros de ubicación de carretillas y remolques, posicionamiento de AGV y equipos móviles y registros de colocación de materiales. Seleccione interfaces y funciones de punto de referencia según el modelo WS-RTLS-125K / A / ROBOT. |
| Categoría de producto | Sistema RTLS RFID |
Comparar modelos de sistemas RTLS RFID
UWB RTLS Positioning System WS-RTLS-125K / A / ROBOT y otros modelos de la misma categoría WENSHING: seleccione un modelo para ver todos sus detalles.
| Producto | Modelo | Frecuencia | Aplicación |
|---|---|---|---|
| Sistema de posicionamiento UWB RTLS WS-RTLS-125K / A / ROBOT | WS-RTLS-125K / WS-RTLS-A / WS-RTLS-ROBOT | 125KHz~4.5GHz | Registros de ubicación de carretillas y remolques, posicionamiento de AGV y equipos móviles y registros de colocación de materiales. Seleccione interfaces y funciones de punto de referencia según el modelo WS-RTLS-125K / A / ROBOT. |
| Posicionamiento de personal por zonas RSSI | Pulseras, tarjetas y estaciones WS-RSSI | WS-RSSI-R / WS-RSSI-P / WS-RSSI-W / WS-RSSI-C | W/C: 902–908 MHz; R/P: difusión de posicionamiento a 900 MHz (confirmar versión) | Zonas de atención en comercios, áreas asistenciales de hospitales, zonas de trabajo en fábricas y pasillos de almacén; seguimiento de personal por zonas e integración de eventos |
| Seguimiento de carretillas y guiado de rutas en almacén inteligente | WS-PD TAG | WS-PD TAG | 915MHz | Seguimiento de carretillas en almacenes de gran altura, guiado de recogida/entrega en tableta e intralogística |
| Módulo de posicionamiento UWB RTLS WS-UWB-22DBAB | WS-UWB-22DBAB | 3744–4243.2MHz | Hardware de posicionamiento OEM y desarrollo de estaciones base, posicionamiento de vehículos no tripulados y carretillas, y seguimiento de activos o equipos médicos. Requiere puntos de referencia e integración con el back-end. |
| Sistema de seguimiento por zonas RFID activo WS-ARFID4SX2 | Personas y activos | WS-ARFID4SX2-L-2G / WS-ARFID4SX2-L-4G / WS-ARFID4SX2-2G / WS-ARFID4SX2-L-WiFi / WS-ARFID4SX2-4G / WS-ARFID4SX2-WiFi | 902~928MHz | Seguimiento de la ubicación de personas u objetos |
| Seguimiento de personal en interiores y control de temperatura de la piel | WS-ACS | WS-ACS | 916MHz | Seguimiento de la ubicación de personas u objetos |
| Localizador GPS para vehículos WS-GPS-GSM | Seguimiento de flotas y alertas | WS-GPS-GSM | 1575.42±1.023MHz | Posicionamiento de vehículos |
¿Necesita ayuda para elegir? ver todos los productos de sistemas RTLS RFID o contacte con nuestros ingenieros para especificaciones, muestras o una cotización.
1. Requisitos habituales de licitación frente a WS-RTLS
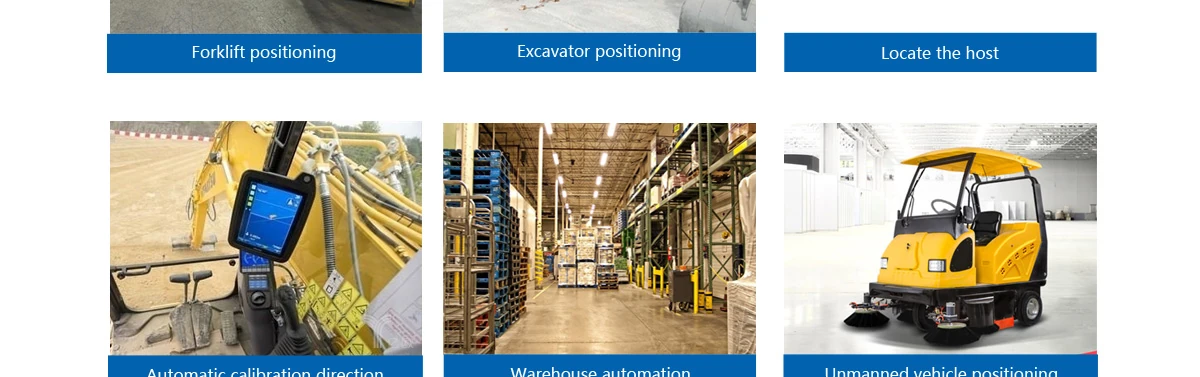
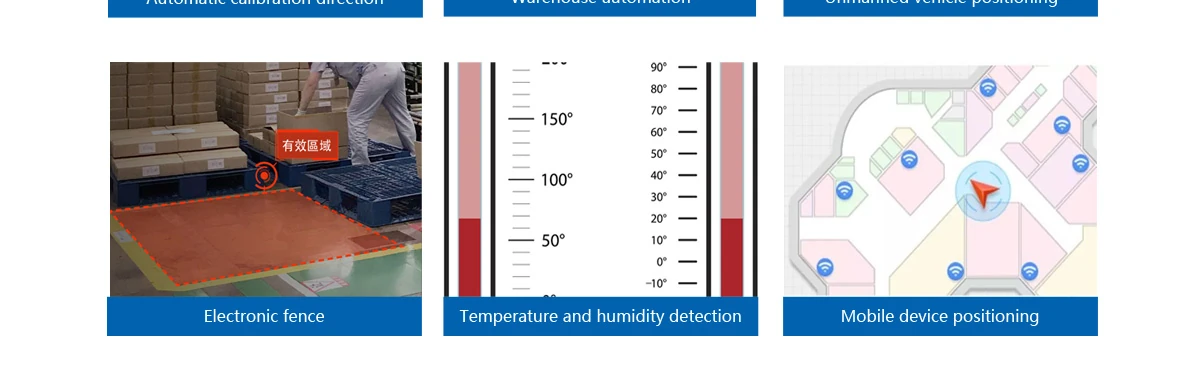
2. Aplicaciones
3. Qué hace cada modelo
| Modelo | Función | Tensión | Interfaces |
|---|---|---|---|
| WS-RTLS-125K | Unidad de vehículo (valla de seguridad LF de 1 a 8 m, 620 m) | 12–36 V | RJ-45, RS-485, IEEE 802.11 |
| WS-RTLS-A | Controlador o punto de referencia | 5–12 V | RJ-45, IEEE 802.11 |
| WS-RTLS-ROBOT | AGV y equipos móviles | 5–36 V (versión de 12–18 V) | RS-485, Ethernet, WiFi |
En un teléfono, desplace la tabla lateralmente.
4. Preguntas frecuentes de compras
«Redacción habitual en licitaciones» resume requisitos vistos en documentos públicos de compras de Taiwán y del extranjero. El rendimiento de WS-RTLS es el indicado en las especificaciones de esta página y en la hoja de datos oficial.