01 先定義位置用途
區域、貨架、座標與歷史軌跡的需求不同;先約定位置代表誰、何時更新,以及如何搜尋。
RTLS / APPLICATION GUIDE
要找物品、管理搬運車輛,還是看人員所在區域?定位對象、更新方式與既有系統不同,需要的讀取器、基站、標籤及通訊配置也不同。
查看完整產品列表
WS-RTLS-RFID
UHF RFID 辨識物品,UWB RTLS 提供定位資訊;將讀取時間與位置關聯,規劃倉儲盤點、工具與固定資產搜尋。
讀取器至物件的距離、時間差與位置參考點需驗證,不能把讀取器座標直接當成每個標籤的精確位置。
查看本款產品與通訊說明 →操作位置紀錄示範
WS-RTLS-125K / A / ROBOT
依叉車、拖車或 AGV 的作業方式選擇主機與定位參考點,再規劃物料編號、標籤、承載與放貨事件的對應。
125K 文件列 RJ45/RS485;A 為 RJ45;ROBOT 標準版列 RS485。供電與配件須按交付版本確認,接近警示不等於自動煞車。
查看本款產品與通訊說明 →
WS-RTLS UWB-36V
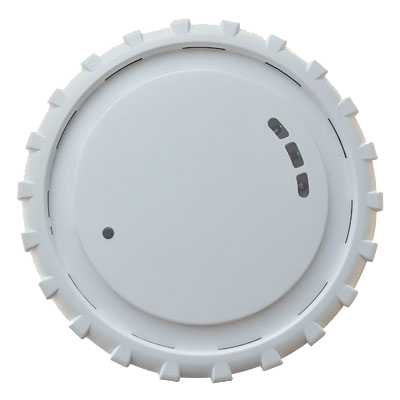
UWB 基站搭配相符的定位標籤與軟體,規劃人員、物品位置與軌跡顯示。依配戴、固定及互動需求,選擇卡片、長條或顯示標籤。
基站數量依平面圖與遮蔽物規劃;位置、電量及軌跡等功能依交付標籤與軟體確認。型號後綴不能作為輸入電壓依據。
查看本款產品與通訊說明 →區域、貨架、座標與歷史軌跡的需求不同;先約定位置代表誰、何時更新,以及如何搜尋。
提供平面圖、遮蔽物、使用動線、電源與網路接點,逐款確認標籤、介面與軟體版本。
通訊距離不是定位精度。不同技術及型號不可套用同一精度保證,需測試靜止、移動及失聯恢復。
下列產品涵蓋不同定位技術與設備角色。請進入各產品頁,依相符型號資料比較;上方應用導覽也連結相關 RFID 讀取器與 UWB 基站。


叉車、棧板、行李推車、工具與人員,貼上 UWB 標籤後,定位基站與平台即時算出座標、畫在平面圖上。文星電子自有研發,從標籤、基站到平台一次規劃。
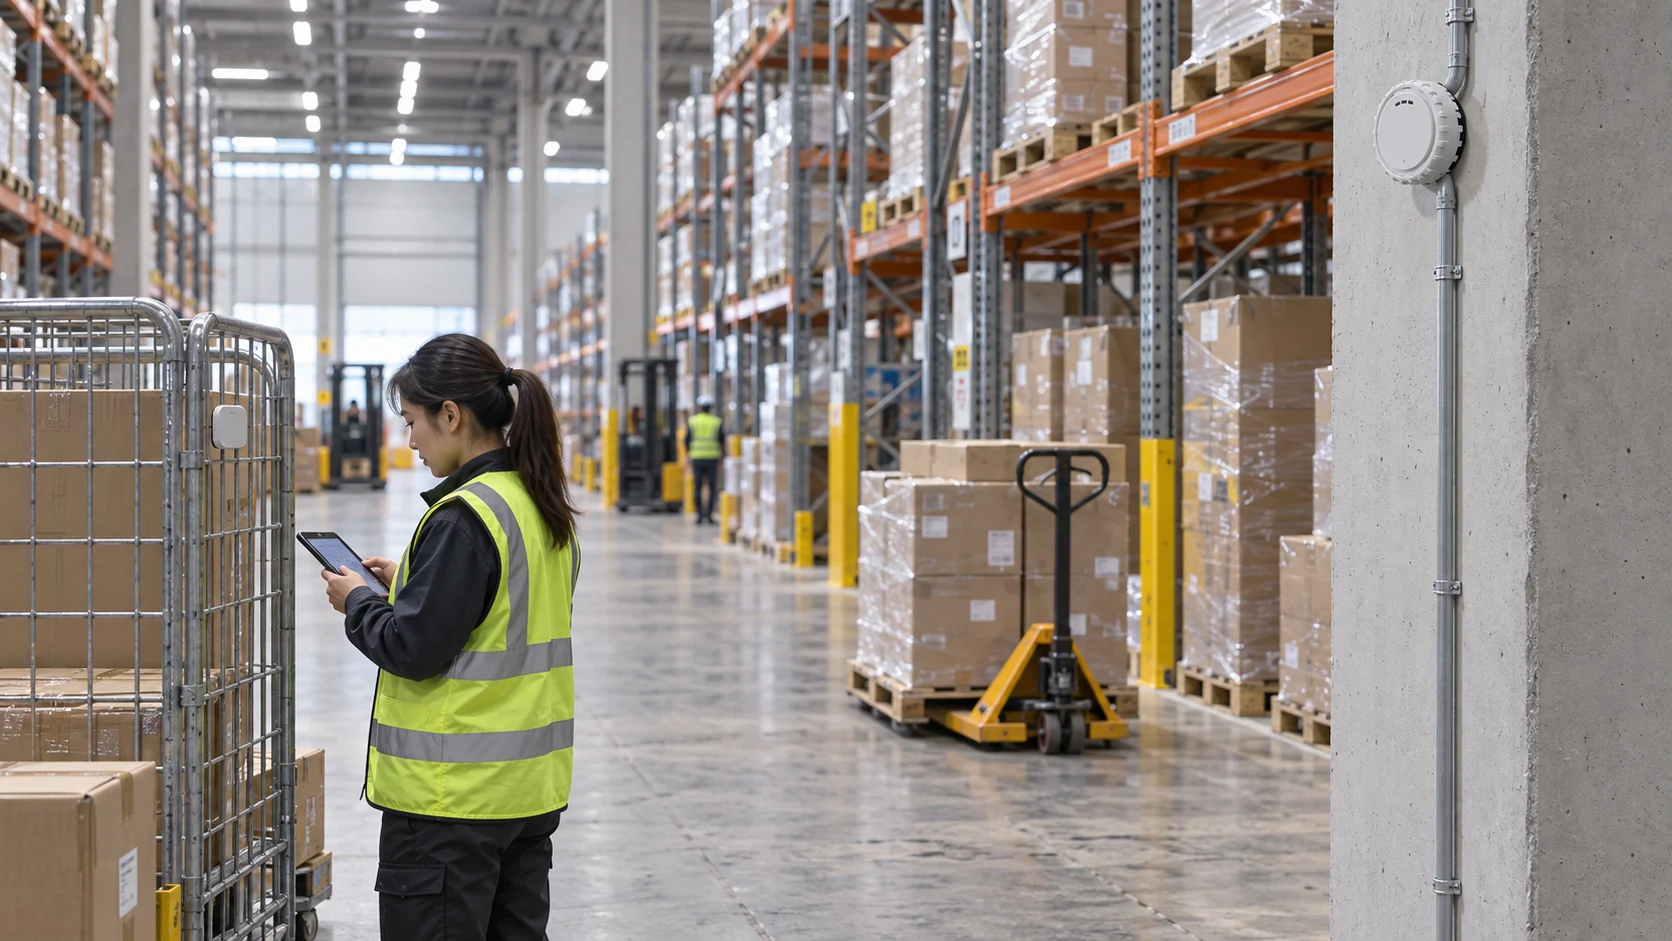
共用台車與棧板位置隨作業改變,只能逐區問、逐區找。
輸入編號或名稱,地圖顯示目前位置與所在區域。
貨放到哪、誰搬的,事後只能靠記憶與手寫單據。
叉車主機自動登記物品與擺放位置,可回看搬運軌跡。
工地、廠區人員分布與進出無法即時掌握。
電子圍籬、進出場考勤與集合點名,未到人員可查最近位置。
不必一次到位:先讓現場看見位置,再逐步加入軌跡、區域管理與企業系統串接,同一組標籤與基站持續使用。
平面圖上即時顯示標籤位置。
軌跡、里程與停留區域,交接有依據。
電子圍籬、進出考勤、集合點名。
搬運與位置紀錄進入 WMS/ERP、MES 工單。
標籤跟著目標移動;基站是固定參考點;定位引擎算出座標並畫在地圖;應用層把位置變成找貨、調度、安全與企業系統資料。
跟著物品、車輛與人員移動
固定在場域的參考點,收標籤訊號
算出座標,畫在平面圖上
把位置變成日常作業
先從一個作業區開始,之後加基站、加標籤即可逐區擴充到全廠。
UWB 以極短脈衝量測訊號從標籤到各基站的傳播時間,多台基站的距離交會出座標,比依收訊強弱估算更精準。實際精度與覆蓋取決於右側四項現場條件,文星依場勘規劃。
 倉儲叉車
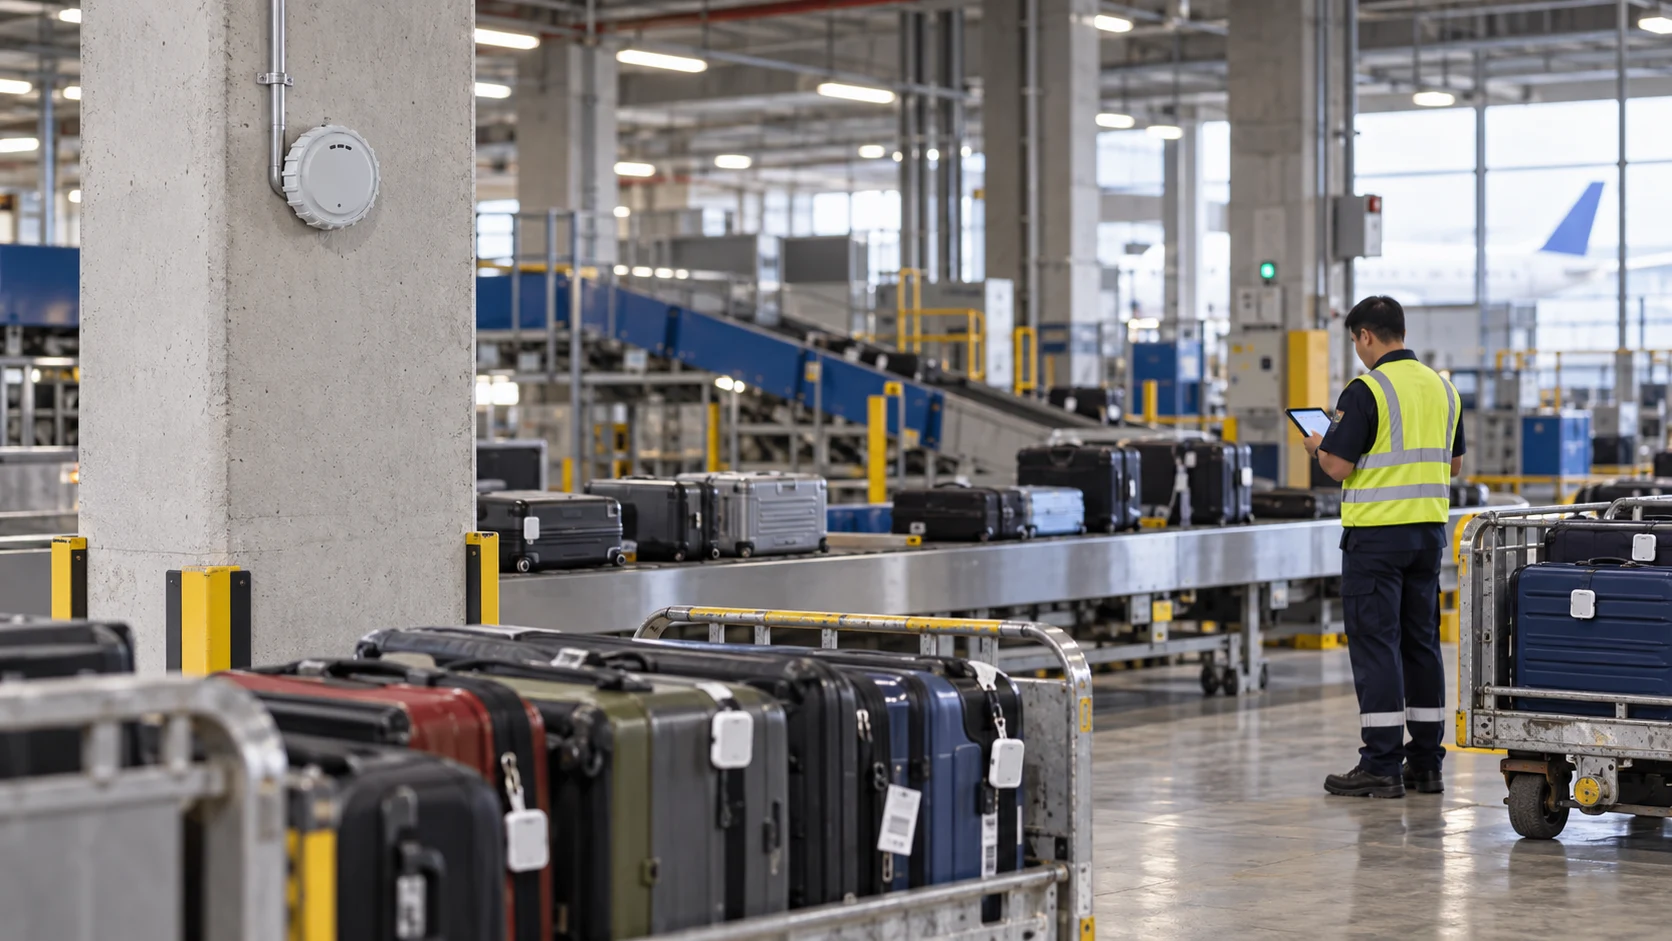 機場地勤
 工廠人員
 工地安全
文星依平面圖與追蹤對象規劃基站位置與標籤配置,先試點驗收,再逐區擴充。
提供平面圖、樓層、貨架與隔間,標出追蹤對象、電源與網路接點。
依遮蔽與通道安裝基站,標籤與物品、車輛或人員綁定編號。
量測基站座標、設定地圖比例,以靜止點與移動路徑驗收。
先在代表性工作區試點,建立權限與維護流程,再逐區擴充。
| 角色 | 型號 | 關鍵規格 | 適合用在 |
|---|---|---|---|
| 定位基站 | WS-RTLS UWB-36V | 3.5/6.5 GHz;850 kbps/6.8 Mbps;RJ45、Wi-Fi Mesh;12 V/500 mA | 機場行李、倉儲台車、工廠工具、醫療設備 |
| 資產標籤 | WS-UWB65L | 6.5 GHz、TDoA;CR2450,最低功耗最長 3 年;27.5 g | 棧板物料、安全帽配戴、推車設備 |
| 人員卡 | WS-UWBXYZP1 | 3.5/6.5 GHz 分型;按鍵呼叫、發音提醒;53.3×77.4×5.5 mm | 維修巡檢、醫院派工、訪客承包商 |
| 顯示標籤 | WS-UWBPDT | 2.6 吋電子墨水;Wi-Fi 回傳;1200 mAh、Qi 無線充電 | 倉儲品項看板、辦公室人員、工廠狀態 |
| 叉車主機 | RTSL-UWB-125K | 定位精度 10 cm、定位時間 4 ms;12~36 V;125 kHz 安全圍籬 1~10 m | 叉車搬運自動登記物品與位置 |
| 系統組合 | WS-RTLS 125K/A/ROBOT | 10 cm、4 ms;125K 直線距離 620 m | 叉車、物料與 AGV |
| 手持盤點 | WS-RTLS-RFID | UHF RFID 讀距 1~8 m;UWB 定位距離可達 400 m | 邊走邊盤點並記錄座標 |
| 開發模組 | WS-UWB-22DBAB | 3744~4243.2 MHz;TTL UART/SPI;23×50 mm | 自有定位設備、無人車開發 |
整套棧板方案請見 UWB 棧板定位管理系統;工地方案請見 工地人員定位與安全管理系統。
UWB(超寬頻)以極短脈衝量測訊號從標籤到基站的傳播時間,換算距離後由多台基站交會出座標,適合室內與廠區的即時定位(RTLS)。
文星 WS-RTLS 系列與 RTSL-UWB-125K 叉車系統定位精度 10 cm、定位時間 4 ms;WS-RTLS UWB-36V 基站核心測距 10 公分等級;工地人員定位系統 20 cm。實際精度依基站配置與現場校正。
依定位範圍、遮蔽與通道配置。WS-RTLS UWB-36V 搭配不同標籤通訊約 50~200 公尺;提供平面圖即可規劃,並可逐區擴充。
WS-UWB65L 使用 CR2450,最低功耗情境最長可達 3 年;WS-UWBPDT 內建 1200 mAh 電池、Qi 無線充電,最低功耗情境 2 年。回報週期可依需求調整。
可以。棧板方案的搬運事件、位置與時間可串接 WMS/ERP;工廠應用可依專案與 MES、工單連接。
可以。依樓層、隔間及遮蔽物配置基站即可;工地人員定位系統支援室內樓層與戶外,並可跨樓層找人。
平面圖、追蹤對象與數量、移動方式、需要的更新頻率與精度目標,文星即可規劃基站、標籤、網路與平台配置。